Le firmware est le programme embarqué qui s’exécute sur le microcontrôleur : le code qui, une fois téléversé, est le comportement du système. Cette fiche ne porte ni sur un langage ni sur une carte précise, mais sur la façon de structurer ce code pour qu’il reste lisible, fiable et évolutif : de la simple boucle d’un premier montage jusqu’à l’architecture d’un système temps réel. Les techniques concrètes (boucle non bloquante, machines à états, RTOS) ont chacune leur fiche. Ici, on situe l’ensemble et on choisit l’architecture adaptée au besoin.
À quoi ça sert ?
Le firmware n’est pas un logiciel comme celui d’un PC. Il tourne sans système d’exploitation (le plus souvent), sur des ressources comptées (mémoire, puissance), en boucle sans fin, et il doit être robuste : un blocage sur le terrain, sans clavier ni écran pour intervenir, c’est un système mort.
L’enjeu n’est pas d’« écrire du code » (ça, c’est le langage), mais de l’organiser. Un premier sketch tient en quelques lignes dans loop(). Un système réel cumule des dizaines de fonctions, plusieurs activités menées de front, de la gestion d’erreurs. Sans structure, le code devient vite un « plat de spaghetti » qu’on n’ose plus toucher. Bien structurer le firmware, c’est choisir, selon la complexité du système, l’architecture qui le gardera maîtrisable.
Comment structurer un firmware
Il existe une progression d’architectures, de la plus simple à la plus exigeante. On adopte le niveau juste nécessaire : on ne monte en architecture que quand le besoin l’impose.
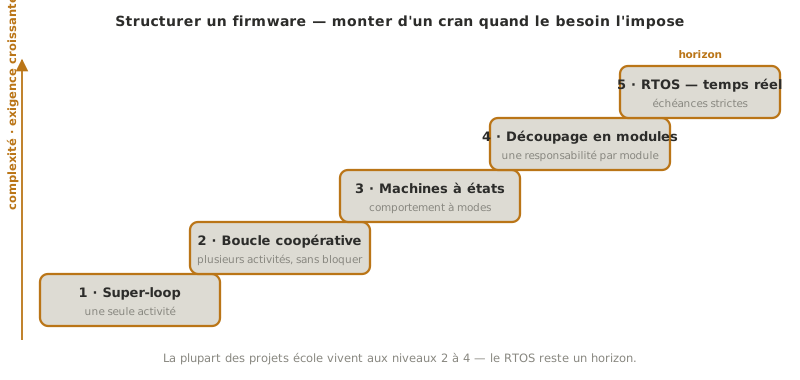
- La super-loop.
setup()règle,loop()répète : tout le programme dans la boucle. Suffisant pour un montage qui fait une chose. C’est le point de départ (langage C++). - La boucle coopérative non bloquante. Dès que le système fait plus d’une chose, chaque activité devient une tâche brève appelée à chaque tour, sans jamais bloquer. C’est l’architecture par défaut de presque tout firmware réel (programmation non bloquante).
- Les machines à états. Pour un comportement à modes (attente → en cours → terminé), on modélise chaque tâche comme une machine à états : c’est lisible et ça évite les cascades de drapeaux.
- Le découpage en modules. On sépare le code par responsabilité — acquisition capteurs, commande, communication — en fonctions et fichiers nommés. Chaque module se teste et se relit isolément.
- Le système temps réel (RTOS). Quand certaines tâches ont des échéances strictes à tenir quoi qu’il arrive, un RTOS (comme FreeRTOS) préempte pour garantir les priorités. Puissant mais lourd : à réserver aux cas qui l’exigent, surtout côté ESP32.
Cette échelle est le cœur du métier : la majorité des projets école vivent très bien aux niveaux 2 à 4, le RTOS restant un horizon.
Le firmware selon la famille
La façon de structurer ci-dessus est la même partout. Ce qui change d’une famille de microcontrôleurs à l’autre, c’est l’outillage et l’API :
- Arduino (AVR / ARM) — API Wiring, super-loop, IDE Arduino : l’entrée la plus douce (hub Arduino).
- ESP32 — soit l’Arduino-core (même API que l’Arduino, migration immédiate), soit l’ESP-IDF, le cadre natif d’Espressif bâti sur FreeRTOS (hub ESP32).
- STM32 — la bibliothèque HAL générée par CubeMX pour un contrôle fin, ou l’Arduino-core (STM32duino) pour rester en terrain connu (hub STM32).
- MicroPython — langage interprété et REPL : l’outillage change du tout au tout, mais les architectures sont les mêmes,
while Truetenant lieu de super-loop, le non-bloquant et les machines à états ayant leurs jumeaux (hub MicroPython).
La leçon transverse : les concepts d’architecture ne dépendent pas de la carte. Seuls l’environnement de développement et le nom des fonctions changent. Apprendre à structurer un firmware une fois sert sur toutes les familles. Les spécificités d’outillage sont traitées dans le hub de chaque famille.
Pièges
Tout empiler dans loop(). Le réflexe du début : ajouter ligne après ligne dans la boucle jusqu’au plat de spaghetti. Découper en fonctions et en tâches dès que ça dépasse une activité.
Des delay() partout. Chaque delay() fige tout le système. Incompatible avec un firmware qui fait plusieurs choses. Passer au non bloquant.
Aucune gestion de l’imprévu. Pas de valeur par défaut, pas de chien de garde : à la première anomalie de terrain, le système se fige sans repartir. La robustesse se conçoit, elle ne s’ajoute pas après coup.
Sur-architecturer trop tôt. Monter un RTOS pour clignoter deux LED ajoute de la complexité sans bénéfice. L’architecture suit le besoin, elle ne le précède pas.
Ne pas versionner le firmware. Le code évolue à chaque essai. Sans Git, on perd la trace de la version qui marchait. Le versionnage fait partie de la discipline firmware, pas du confort.
Voir aussi
- Le langage C++ — écrire le code, là où le firmware consiste à l’organiser
- Programmation non bloquante — la boucle coopérative, architecture par défaut
- Machine à états — structurer un comportement à modes
- Fonction — l’unité de découpage en modules
- ESP32 — Arduino-core vs ESP-IDF, et l’horizon FreeRTOS
- Arduino — la super-loop et l’API Wiring
- STM32 — HAL générée par CubeMX ou Arduino-core
- MicroPython — mêmes architectures, outillage interprété
- Chien de garde — la robustesse face aux blocages
- Déboguer un système embarqué — traquer un bug dans le firmware (messages ou débogage matériel)