Le chien de garde (watchdog, WDT) est un compteur indépendant qui redémarre la carte si le programme cesse de le « nourrir » dans un délai imparti. C’est un filet de sécurité contre les blocages : un programme planté — boucle infinie, attente sans fin, capteur figé — se relance tout seul au lieu de rester muet. Sur Arduino, il se manie simplement via avr/wdt.h : on l’arme, on le réinitialise régulièrement, et tout arrêt anormal de ce rythme provoque un reset.
À quoi ça sert ?
Un système embarqué doit parfois fonctionner sans personne pour appuyer sur reset : une station isolée, un objet enfoui, une machine en marche. Si son programme se bloque — une bibliothèque qui attend une réponse qui ne vient pas, un capteur qui fige le code, une boucle qui ne sort jamais — il reste inerte jusqu’à coupure manuelle. Le chien de garde apporte une robustesse : tant que le programme tourne normalement, il « caresse » le chien à intervalle régulier. S’il se bloque, le chien n’est plus nourri, et au bout de son délai il réinitialise la carte, qui repart de zéro.
C’est un mécanisme de dernier recours, à introduire en phase d’intégration pour fiabiliser un système déjà fonctionnel, pas pour masquer des bugs qu’on devrait corriger.
Procédure pas à pas
Quatre étapes : armer le chien, le nourrir, choisir le délai, et le désarmer proprement au besoin.
1. Armer le chien de garde
wdt_enable() démarre le watchdog avec un délai. Au-delà de ce délai sans réinitialisation, la carte redémarre.
#include <avr/wdt.h>

void setup() {
  wdt_enable(WDTO_2S);   // redémarre si pas nourri pendant 2 s
}
(En interne, cette fonction configure un registre dédié, et les opérations bit-à-bit correspondantes sont décrites dans la manipulation de bits, mais avr/wdt.h les masque entièrement.)
avr/wdt.h est propre à l’AVR (Uno R3, Nano, Mega). Sur Uno R4 (Renesas), le watchdog s’arme via la bibliothèque WDT (WDT.begin(), WDT.refresh()). Sur ESP32, c’est le task watchdog (esp_task_wdt). Le principe (nourrir un compteur sous peine de reset) reste partout le même, seule l’API change (voir ESP32).
2. Nourrir le chien régulièrement
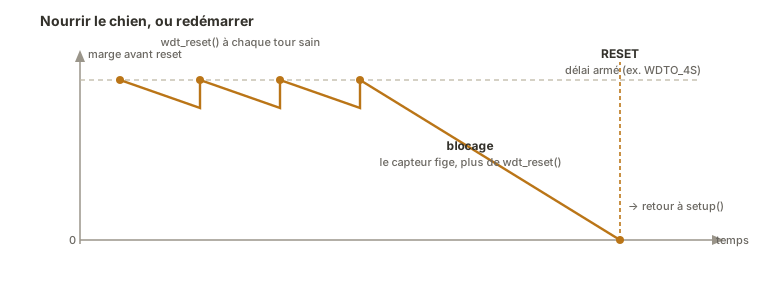
wdt_reset() remet le compteur à zéro : c’est « nourrir » le chien. On l’appelle à chaque tour de la boucle principale, à un endroit que le programme ne peut atteindre que s’il fonctionne normalement.
void loop() {
  // ... le travail normal du programme ...
  wdt_reset();   // « je suis vivant » : on repousse l'échéance
}
Tant que loop() boucle, le chien est nourri et tout va bien. Si une partie du code se bloque et empêche d’atteindre wdt_reset(), l’échéance tombe et la carte redémarre.
3. Choisir le délai
Le délai (WDTO_15MS jusqu’à WDTO_8S) doit être plus long que le pire temps de boucle normal, sinon le chien redémarre une carte qui fonctionnait. Mais pas trop long, sinon le système reste bloqué inutilement avant de se relancer. On le règle au-dessus de la durée maximale d’un tour de boucle légitime, avec une marge.
4. Désarmer le chien quand il le faut
wdt_disable() arrête le watchdog — utile au tout début de setup() (voir le piège de la boucle de reboot), ou avant une opération volontairement longue qu’on ne peut pas découper.
void setup() {
  wdt_disable();         // sécurité : on neutralise le chien au démarrage
  // ... initialisations ...
  wdt_enable(WDTO_2S);   // puis on l'arme une fois prêt
}
Exemple — Fiabiliser un montage qui peut se bloquer
Un montage interroge un capteur sur un bus qui peut, rarement, ne jamais répondre, figeant le programme. Le chien de garde garantit qu’en cas de blocage, la carte redémarre au lieu de rester muette.
#include <avr/wdt.h>

void setup() {
  wdt_disable();              // on neutralise d'abord (sécurité reboot)
  Serial.begin(9600);
  Serial.println(F("Demarrage"));
  wdt_enable(WDTO_4S);        // chien armé : reset si bloqué > 4 s
}

void loop() {
  int mesure = lireCapteur(); // <- si ce capteur fige, plus de wdt_reset()
  Serial.println(mesure);

  wdt_reset();                // nourrir le chien à chaque tour sain
  delay(500);                 // (la boucle reste bien en deçà des 4 s)
}
En fonctionnement normal, loop() nourrit le chien toutes les ~500 ms, bien sous les 4 s : rien ne se passe. Mais si lireCapteur() se bloque, wdt_reset() n’est plus atteint, et au bout de 4 s la carte redémarre, repassant par setup(), qui réaffiche « Demarrage ». Le système se rétablit seul, sans intervention. Noter que le delay(500) est ici inoffensif car bien inférieur au délai du chien. Dans un programme non bloquant, on nourrirait le chien dans la boucle coopérative.
Pièges
La boucle de reboot infinie. Sur certains anciens bootloaders Arduino, après un reset par watchdog, le chien reste actif avec un délai très court et le bootloader ne le désarme pas : la carte se réinitialise avant même d’avoir pu re-nourrir le chien (redémarrage en boucle, inutilisable). La parade est d’appeler wdt_disable() tout au début de setup(). Les cartes récentes (bootloader Optiboot) ne souffrent plus de ce défaut, mais le réflexe reste sain.
Un délai plus court que la boucle normale. Si le pire temps de boucle dépasse le délai du chien, celui-ci redémarre une carte qui fonctionnait parfaitement. Toujours régler le délai au-dessus de la durée maximale légitime d’un tour, avec marge.
Nourrir le chien trop souvent, au mauvais endroit. Appeler wdt_reset() dans une boucle interne ou un endroit toujours atteint même quand le programme déraille vide le mécanisme de son sens : le chien ne détecte plus rien. Il faut le nourrir là où seul un fonctionnement sain mène.
Utiliser le watchdog pour masquer un bug. Redémarrer périodiquement pour « contourner » une fuite mémoire ou un blocage récurrent traite le symptôme, pas la cause. Le chien est un filet de sécurité, pas un correctif.
Oublier que delay() long et watchdog s’opposent. Une attente plus longue que le délai du chien le déclenche. Raison de plus pour structurer le code en tâches non bloquantes, où aucune fonction ne monopolise la boucle.
Cas particulier — Mode interruption et réveil de veille
Le watchdog a un second mode : au lieu de redémarrer, il peut déclencher une interruption à l’échéance. Ce mode sert notamment de réveil périodique pour la mise en veille. C’est lui qui ranime un capteur sur batterie toutes les N secondes. Le même périphérique remplit donc deux rôles opposés : filet de sécurité (mode reset) et réveil (mode interruption). Garder cette distinction à l’esprit évite de confondre un redémarrage subi et un réveil voulu.
Raccrochage projet
- Phase d’intégration et tests — une fois le système fonctionnel, le chien de garde le fiabilise contre les blocages imprévus, surtout s’il doit tourner longtemps sans surveillance.
- Spécification — une exigence de disponibilité (« le système doit se rétablir seul après un blocage ») se traduit concrètement par un watchdog ; à prévoir si le cahier des charges l’impose.
Le chien de garde est la dernière ligne de défense d’un firmware robuste : il ne remplace pas un code propre, mais il évite qu’un blocage imprévu ne fige durablement un système livré.
Voir aussi
- Deep sleep — où le watchdog sert de réveil périodique (mode interruption)
- Programmation non bloquante — structurer le code pour nourrir le chien sans blocage
- Timer — le chien de garde est un compteur dédié
- Chien de garde — la notion transverse : de quoi le chien est indépendant, ce qu’il ne détecte pas, et le redémarrage muet
- Interruption — le mode interruption du watchdog
- ESP32 — le watchdog y passe par le task watchdog (
esp_task_wdt), API distincte deavr/wdt.h - Firmware — la robustesse du code embarqué (transverse)
- Arduino — hub des tutoriels Arduino