Entre l’instant où l’Arduino est alimenté et celui où setup() exécute la première instruction utile, il se passe quelques dizaines à centaines de millisecondes pendant lesquelles l’état des GPIO n’est pas celui qu’on a codé. Conséquence concrète : un relais peut coller brièvement, un moteur peut faire un soubresaut, une LED peut clignoter au démarrage. Cette fiche couvre les causes, les symptômes et les parades de ce comportement spécifique au boot, sujet souvent ignoré jusqu’au jour où il pose problème en démo.
À quoi ça sert ?
Trois cas où il faut comprendre l’état GPIO au boot :
- Actionneur qui s’active au démarrage — le relais qui claque, le moteur qui tressaute, le servo qui se met en butée à chaque mise sous tension.
- Brochage de la carte avec broches sensibles — sur ESP32 notamment, certaines broches doivent être à un niveau précis pendant le boot, sous peine d’empêcher la carte de démarrer du tout.
- Comportement défini en sortie d’arrêt-redémarrage — pour un système qui doit revenir dans un état sûr après coupure secteur.
Procédure pas à pas
Quatre étapes : comprendre ce qui se passe au boot, identifier les broches problématiques, ajouter des pull-up/pull-down externes, séquencer les actionneurs en début de setup().
1. Comprendre la séquence de démarrage
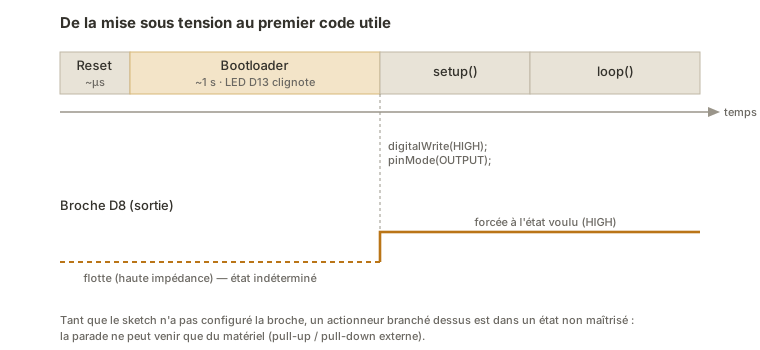
Sur Arduino Uno R3 (ATmega328P), l’enchaînement typique après mise sous tension :
- Reset matériel (~quelques µs) — toutes les broches en mode
INPUTflottant (haute impédance). - Bootloader (~1 s, uniquement sur reset externe) — il attend une éventuelle mise à jour par USB et fait clignoter la LED 13. Pendant ce temps, les broches restent en
INPUTflottant pour la plupart. - Lancement du sketch —
setup()s’exécute. Les broches sont configurées au fur et à mesure quepinMode()est appelé. loop()— comportement normal.
Pendant les phases 1-2, toute broche utilisée plus tard en OUTPUT flotte. Un actionneur branché dessus est dans un état indéterminé.
Sur ESP32, le démarrage est différent : certaines broches (dites strapping) sont lues par le ROM bootloader pour choisir le mode de boot, et leur niveau au démarrage influence le démarrage lui-même. Ces contraintes sont propres à la puce (voir GPIO de l’ESP32).
2. Identifier les broches problématiques de la carte
| Carte | Broches sensibles au boot | Comportement |
|---|---|---|
| Uno R3 | D13 | clignote pendant le bootloader (LED intégrée) |
| Uno R3 | D0, D1 | utilisées par l’UART/USB — à éviter pour autre chose |
| Uno R4 | D13 | clignote en mode DFU (double appui sur RESET), pas à chaque allumage |
Sur l’Uno R3, la principale gêne est la LED 13 qui clignote pendant la séquence bootloader : si un actionneur (relais, moteur) est branché sur D13, il subit cette gigue. Solution simple : utiliser une autre broche pour l’actionneur.
L’Uno R4 (Renesas RA4M1) n’utilise pas le même bootloader : il démarre le sketch directement à la mise sous tension. Sa LED ne clignote qu’en mode DFU, déclenché par un double appui sur le bouton RESET, pas à chaque allumage comme sur R3.
Sur ESP32, ce sont les broches strapping (GPIO 0, 2, 12, 15) qui sont sensibles au boot, avec des contraintes propres à la puce (jusqu’au refus de démarrer si elles sont mal câblées). Voir GPIO de l’ESP32.
3. Ajouter des pull-up ou pull-down externes selon le besoin
Une broche INPUT flottante peut être stabilisée par une résistance externe :
- Pull-down externe (résistance 10 kΩ entre broche et GND) — la broche est à
LOWau boot. Convient si l’actionneur en aval doit être éteint tant que le code n’a pas pris le contrôle. - Pull-up externe (résistance 10 kΩ entre broche et
+5 V) — la broche est àHIGHau boot. Convient si l’actionneur doit être actif au repos (logique inversée, ou cas particulier d’un module avec entrée active-LOW).
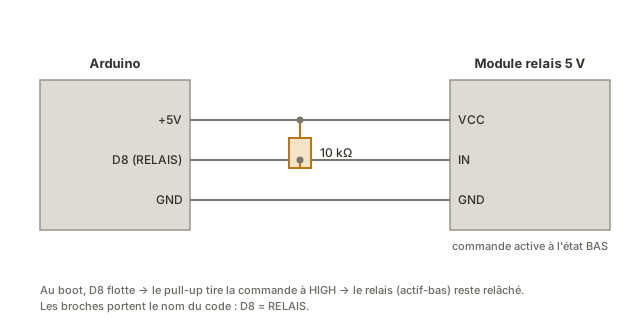
Pour les modules relais standard (5 V, opto-isolés, actifs au niveau LOW) : un pull-up externe 10 kΩ entre la broche de commande et +5 V garde le relais relâché pendant le boot, même si la broche flotte. C’est la solution générique au « clic relais au démarrage ».
4. Séquencer les actionneurs en début de setup()
Premier réflexe à coder dans setup() : forcer toutes les sorties dans un état sûr AVANT de configurer le mode OUTPUT. L’ordre des deux lignes a son importance :
void setup() {
  // ORDRE CORRECT : forcer l'état souhaité D'ABORD, puis configurer en OUTPUT
  digitalWrite(RELAIS, HIGH);   // pour module actif-LOW, HIGH = relâché
  pinMode(RELAIS, OUTPUT);

  digitalWrite(MOTEUR_EN, LOW); // moteur arrêté
  pinMode(MOTEUR_EN, OUTPUT);

  // ... le reste de l'initialisation
}
Pourquoi cet ordre ? Quand on appelle pinMode(X, OUTPUT), la broche bascule en mode sortie avec une valeur par défaut (typiquement LOW). Si on écrit d’abord digitalWrite(X, HIGH) avant pinMode(X, OUTPUT), on configure le registre interne PORT à HIGH : donc dès l’instant du pinMode, la sortie part directement à HIGH sans transit par LOW.
Exemple — Module relais qui claque au démarrage
Symptôme : un projet de domotique avec un module relais 5 V qui pilote une lampe. À chaque démarrage de l’Arduino, on entend un click puis la lampe s’éteint. C’est gênant pour la fiabilité mécanique du relais et pour la perception du système.
Diagnostic : pendant le bootloader, la broche de commande flotte. Le module relais (actif-LOW) interprète ce flou comme un LOW (suffisamment de bruit pour franchir le seuil), colle le relais. Puis le sketch démarre, configure proprement la broche en OUTPUT à HIGH : le relais relâche.
Solution :
- Pull-up externe 10 kΩ entre la broche de commande et
+5 V→ la broche est tirée àHIGHpendant le boot, le relais reste relâché (câblage au schéma de l’étape 3). - Code :
const int RELAIS = 8;

void setup() {
  // Forcer HIGH avant de configurer en sortie
  digitalWrite(RELAIS, HIGH);
  pinMode(RELAIS, OUTPUT);
}

void loop() {
  // Le relais ne colle qu'à la demande explicite
}
Avec ces deux mesures (matérielle + logicielle), le démarrage est silencieux et propre.
Pièges
Croire que pinMode(OUTPUT) initialise à LOW. C’est le comportement par défaut, mais à l’instant où la broche bascule, la sortie va effectivement à LOW (commute brièvement si elle était haute). Pour un actionneur actif-LOW (relais avec opto), cela suffit à le faire claquer. Écrire digitalWrite(HIGH) avant pinMode(OUTPUT).
Confier la sécurité à setup() seul. setup() ne s’exécute qu’après le bootloader (~1 s sur Uno R3). Pendant ces instants, les broches flottent : un actionneur sans pull-up/pull-down externe est dans un état indéterminé. La sécurité au boot ne peut être garantie que par le matériel (résistance, ou actionneur insensible).
LED 13 d’Uno utilisée pour un actionneur. Pendant le bootloader, le firmware fait clignoter D13 pour signaler son état : donc tout actionneur sur D13 subit ce clignotement. Préférer toute autre broche pour les actionneurs (D8, D9, etc.).
Tous les « resets » ne se valent pas. Un reset matériel — mise sous tension, appui sur le bouton RESET, ou dépassement du watchdog — réinitialise les registres d’entrées-sorties : DDRx et PORTx reviennent à zéro, donc toutes les broches repassent en INPUT flottant (aucune sortie ne conserve sa valeur, seule la RAM survit). Le chemin diffère ensuite : sur reset externe (bouton, mise sous tension), le bootloader attend ~1 s. Sur reset watchdog, il saute directement au sketch (fenêtre de flottement bien plus courte). À l’inverse, un saut logiciel à l’adresse 0 (asm volatile("jmp 0")) ne réinitialise pas les périphériques : les broches gardent leur mode et leur état (pas de flottement), mais le watchdog reste armé, d’où des redémarrages en boucle si on ne le désarme pas. Seule une parade matérielle (pull-up/pull-down externe) garantit l’état sûr à travers un vrai reset.
Code qui dépend de l’état d’une entrée avant setup(). Une broche INPUT_PULLUP n’est configurée qu’au moment du pinMode() correspondant. Avant, elle flotte. Si un capteur est lu trop tôt (par exemple par une interruption qui s’active avant la fin de setup()), la lecture est fausse.
Cas particulier — Modules actifs au niveau HIGH
Tous les modules actifs ne sont pas actifs-LOW. Certains modules relais haut de gamme (sans opto) sont actifs au niveau HIGH : le boot avec flottement n’est pas un problème dans ce cas. Vérifier toujours dans la fiche du module : « commande active : LOW ou HIGH ? » avant de dimensionner le pull-up ou pull-down externe.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — anticiper l’état boot des actionneurs dès le premier câblage, surtout pour relais et moteurs. Mesure peu coûteuse en amont, longue à diagnostiquer après coup.
- Étape 4 de la phase de concept — l’EAT doit prendre en compte le comportement au démarrage pour les fonctions critiques (sécurité, énergie).
- Étape 3 de la phase d’intégration et tests — tester explicitement le power-on cyclique (10 démarrages consécutifs) pour repérer les actionneurs qui dérapent.
L’état GPIO au boot est l’un de ces pièges « qu’on découvre toujours en démo ». Le traiter dès le premier branchement d’un relais ou d’un moteur (par un simple pull-up/pull-down externe) épargne le moment où l’on doit l’expliquer au jury.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Configurer les GPIO Arduino — prérequis
- Piloter une sortie TOR — pour les relais et actionneurs binaires
- Watchdog sur Arduino — pour le reset logiciel propre
- GPIO de l’ESP32 — les broches strapping et leurs contraintes au boot
- GPIO — la notion transverse (modes, états au boot)