Une sortie TOR (Tout Ou Rien) commute une charge entre deux états : alimentée ou éteinte. LED de signalisation, buzzer, relais de puissance, ventilateur sur transistor : toutes ces charges se pilotent par digitalWrite(). La fiche couvre les trois cas de figure rencontrés en projet école : pilotage direct sur petite charge (LED), pilotage via transistor pour charge moyenne (buzzer, ventilateur), pilotage via module relais pour charge secteur ou inductive importante.
À quoi ça sert ?
Toute commande binaire d’un actionneur — allumer un témoin, déclencher une vanne, mettre en route un ventilateur, ouvrir un secteur électrique — passe par une sortie TOR. Le bon choix de l’interface (broche directe, transistor, module relais) dépend de deux grandeurs : le courant appelé par la charge, et la tension d’alimentation de la charge. La règle de base à retenir : 20 mA et 5 V maximum directement sur une broche d’Arduino Uno. Au-delà, on intercale un composant tampon.
Procédure pas à pas
Quatre étapes : choisir l’interface, câbler, écrire le code, vérifier la consommation.
1. Choisir l’interface selon la charge
| Charge | Tension | Courant | Interface |
|---|---|---|---|
| LED standard | 1,8-3,3 V | 5-20 mA | Broche directe + résistance série |
| Buzzer passif, petit relais 5 V | 5 V | 20-100 mA | Transistor NPN (2N2222, BC547) ou MOSFET (2N7000) |
| Module relais 5 V (avec opto) | 5 V logique | < 20 mA logique | Broche directe (le module gère la charge) |
| Ventilateur 12 V, moteur, ampoule secteur | > 5 V | > 100 mA | Module relais ou pont H, jamais sur broche |
Pour la suite de la procédure, on prend les trois cas usuels : LED (broche directe), buzzer (transistor), module relais (broche directe vers le module).
2. Câbler
LED : anode (patte longue, +) → résistance 220 Ω à 1 kΩ → broche D8 ; cathode (patte courte, −) → GND.
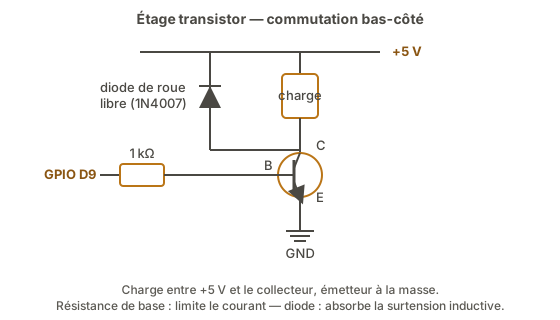
Buzzer via transistor NPN 2N2222 : émetteur → GND ; collecteur → buzzer broche − ; buzzer broche + → +5 V ; base → résistance 1 kΩ → broche D9. (La résistance limite le courant base.)
Module relais 5 V : broche IN du module → broche D10 ; VCC du module → +5 V Arduino ; GND du module → GND Arduino. La charge secteur se branche sur les bornes COM + NO du module, l’Arduino n’y touche jamais.

3. Écrire le code
Le code est identique quelle que soit l’interface : le digitalWrite() ne sait pas s’il pilote une LED ou un module relais.
const int LED    = 8;          // LED sur D8 (broche directe)
const int BUZZER = 9;          // buzzer via transistor sur D9
const int RELAIS = 10;         // module relais sur D10

void setup() {
  pinMode(LED,    OUTPUT);      // les trois broches en sortie
  pinMode(BUZZER, OUTPUT);
  pinMode(RELAIS, OUTPUT);
}

void loop() {
  digitalWrite(LED,    HIGH);   // LED allumée
  digitalWrite(BUZZER, HIGH);   // buzzer activé
  digitalWrite(RELAIS, HIGH);   // relais collé (HIGH ou LOW selon le module, cf. avertissement)
  delay(2000);                  // on maintient 2 s
  digitalWrite(LED,    LOW);    // tout éteindre
  digitalWrite(BUZZER, LOW);
  digitalWrite(RELAIS, LOW);
  delay(2000);                  // 2 s éteint, puis on recommence
}
Warning
Logique du relais souvent inversée. Beaucoup de modules relais 5 V bon marché (LU-5V, JQC-3FF) sont actifs au niveau bas :
digitalWrite(RELAIS, LOW)colle le relais,HIGHle relâche. Vérifier sur le module ou par essai : la LED rouge du module s’allume quand le relais est collé.
4. Vérifier la consommation
Avant de presser Téléverser sur un montage neuf, faire mentalement la somme :
- Combien de mA tire chaque charge directe ?
- Combien de mA total cela représente sur la carte ?
- L’alimentation USB (max 500 mA depuis un PC) est-elle suffisante ?
Un Arduino qui redémarre à intervalle régulier dès qu’on active un actionneur est presque toujours sous-alimenté. La parade : alimentation externe sur Vin (7-12 V) ou jack DC, ou alimentation séparée pour les charges.
Exemple — Buzzer alarme + LED clignotante
Un cas typique : déclencher une alarme visuelle et sonore sur événement (ici, simulation par minuterie).
const int LED    = 8;
const int BUZZER = 9;

void setup() {
  pinMode(LED,    OUTPUT);
  pinMode(BUZZER, OUTPUT);
}

void loop() {
  // une salve = 3 bips courts, LED clignote en même temps
  for (int i = 0; i < 3; i++) {   // répéter 3 fois
    digitalWrite(LED,    HIGH);   // LED + buzzer ON
    digitalWrite(BUZZER, HIGH);
    delay(200);                   // ON pendant 200 ms
    digitalWrite(LED,    LOW);    // LED + buzzer OFF
    digitalWrite(BUZZER, LOW);
    delay(200);                   // OFF pendant 200 ms
  }
  delay(3000);  // pause avant la prochaine salve
}
Le code aurait la même structure pour piloter un module relais à la place du buzzer : seule l’interface matérielle change.
Pièges
Charge dépasse 20 mA par broche. Symptôme : la sortie ne tient pas la tension, la broche chauffe, parfois Arduino redémarre. Toujours mesurer (ou estimer haut) le courant nominal de la charge avant de la brancher directement.
LED sans résistance. La LED grille, ou la broche s’abîme. Toujours 220 Ω à 1 kΩ en série pour une LED standard sur 5 V.
Buzzer actif vs buzzer passif. Un buzzer actif (avec oscillateur intégré) sonne dès qu’on lui applique sa tension nominale : digitalWrite(BUZZER, HIGH) suffit. Un buzzer passif (transducteur piézo brut) ne sonne pas en TOR. Il faut un signal carré (voir tone() ou PWM).
Charge inductive sans diode de roue libre. Bobine de relais, moteur, électrovanne : la coupure du courant produit une surtension qui peut détruire le transistor de commutation. Une diode 1N4007 en inverse en parallèle de la bobine absorbe cette surtension. Les modules relais commerciaux l’intègrent déjà.
Module relais alimenté sur 5 V Arduino + grosse charge. Un module relais standard tire ~70 mA quand il colle. Plusieurs modules + Arduino + autres charges → on dépasse vite les 200 mA totaux. Alimentation externe pour le module dès qu’il y en a plus d’un.
Logique inversée du module relais oubliée. Le code semble fonctionner à l’envers, le relais colle alors qu’on l’a mis à LOW. C’est volontaire : l’optocoupleur du module inverse la logique. Lire la doc du module ou tester.
Sortie TOR pour un moteur CC. Un moteur veut un sens (avant/arrière) et une vitesse : il faut un pont H, pas une sortie TOR (voir piloter un moteur CC). Une sortie TOR sur moteur ne fait qu’allumer le moteur à vitesse maximale dans un seul sens.
Cas particulier — Charges secteur 230 V
Le pilotage de charges secteur (lampe d’éclairage, électrovanne 230 V, pompe) ne se fait jamais directement — toujours par module relais ou par contacteur statique (SSR). Trois points de vigilance :
- Isolation galvanique entre le 5 V logique et le secteur : seuls les modules avec optocoupleur en entrée la garantissent (
PC817,EL817). - Calibre du contact : un relais bas de gamme est donné pour ~10 A à 250 V — suffisant pour une lampe ou une pompe domestique, insuffisant pour un radiateur.
- Sécurité électrique : tout câblage 230 V dans un projet école se fait sous supervision, avec disjoncteur amont et protection mécanique des bornes nues.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — chaque actionneur binaire (LED de signalisation, buzzer d’alarme, relais d’alimentation d’un sous-système) se valide en TOR avant d’être intégré à la boucle de commande.
- Étape 2 de la phase d’intégration et tests — validation pièce-par-pièce avant tests pyramidaux.
Choisir l’interface (broche directe / transistor / module relais) en amont de la commande, sur les datasheets des composants (et pas après avoir grillé le premier) fait la différence entre une PoC qui converge et une qui s’éternise sur des bugs hybrides matériel/logiciel.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Configurer les GPIO Arduino — prérequis (modes OUTPUT, courants max)
- Lire une entrée TOR — la lecture correspondante
- Piloter une sortie PWM — pour moduler l’intensité d’une LED ou la vitesse d’un moteur
- Piloter un moteur CC — pont en H pour moteur avec sens
- Lire une datasheet — pour vérifier les courants et tensions des modules