Le PWM (Pulse Width Modulation, modulation de largeur d’impulsion) émet un signal carré rapide dont on fait varier la proportion de temps passé à HIGH, le rapport cyclique. Sur Arduino, la fonction analogWrite() génère ce signal sur les broches marquées d’un tilde ~. Du point de vue de la charge (LED, moteur, élément chauffant) lente devant la fréquence du PWM, l’effet est équivalent à une tension moyenne réglable de 0 à 5 V, sans qu’aucune vraie tension intermédiaire ne soit produite par la broche.
À quoi ça sert ?
Le PWM est l’outil universel pour faire varier la puissance d’une charge sans dissiper d’énergie dans un composant variable (potentiomètre, transistor en linéaire). Trois usages typiques en projet école :
- Faire varier l’intensité d’une LED — fondu, animation, indicateur progressif.
- Régler la vitesse d’un moteur CC — couplé à un pont en H (voir piloter un moteur CC).
- Piloter un servomoteur — la position est codée par la largeur d’une impulsion (cas particulier traité par la bibliothèque
Servo.h, voir servomoteur).
C’est aussi la base du chauffage régulé (élément chauffant + thermocouple) et du gradateur DC.
Procédure pas à pas
Quatre étapes : identifier une broche PWM, câbler, écrire le code, observer.
1. Identifier une broche PWM
Toutes les broches numériques ne génèrent pas du PWM. Sur Arduino Uno R3, six broches le supportent : D3, D5, D6, D9, D10, D11 (marquées d’un ~ à côté du numéro sur la sérigraphie).
- Sur Mega 2560 : 15 broches PWM (D2-D13, D44-D46).
- Sur Nano : D3, D5, D6, D9, D10, D11.
- Sur Uno R4 : D3, D5, D6, D9, D10, D11 (compatibilité préservée, mais résolution et fréquence différentes).
Pour tout autre microcontrôleur (ESP32, STM32, RP2040…), les broches PWM ne se devinent pas : se reporter au schéma de brochage (pinout) du constructeur ou à la documentation technique de la carte, qui indiquent les broches capables de PWM (souvent repérées PWM, TIM ou ~).
analogWrite() sur une broche non-PWM ne génère pas d’erreur : elle force juste HIGH (si valeur > 127) ou LOW. Symptôme : la LED reste allumée à pleine puissance ou éteinte, peu importe la valeur passée.
2. Câbler une LED PWM
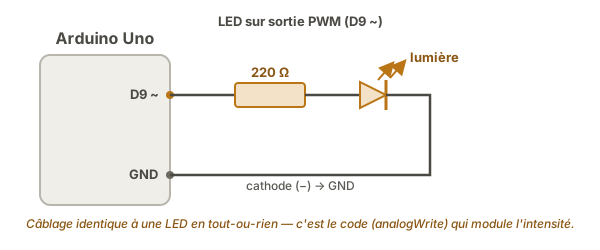
LED anode (+) → résistance 220 Ω → broche D9 (PWM) ; cathode (−) → GND. Identique au câblage d’une LED en TOR. C’est le code qui change.
3. Écrire le code — fondu progressif
const int LED = 9;

void setup() {
  pinMode(LED, OUTPUT);
}

void loop() {
  // Fondu montant : 0 → 255
  for (int v = 0; v <= 255; v++) {
    analogWrite(LED, v);  // applique le rapport cyclique v/255
    delay(8);             // 8 ms par pas → fondu d'environ 2 s
  }
  // Fondu descendant : 255 → 0
  for (int v = 255; v >= 0; v--) {
    analogWrite(LED, v);  // même principe, valeur décroissante
    delay(8);
  }
}
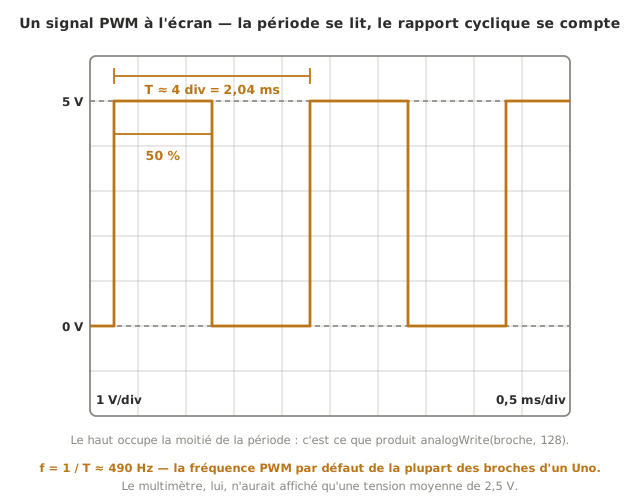
Le paramètre de analogWrite() est un entier de 0 (rapport cyclique 0 %, sortie toujours basse) à 255 (rapport cyclique 100 %, sortie toujours haute). Cette plage 0-255 reste le défaut sur Uno R4 aussi. Une résolution supérieure n’est accessible qu’en option via analogWriteResolution(). La LED s’allume progressivement puis s’éteint progressivement en boucle.
4. Observer
À l’œil nu, la LED varie en intensité : c’est l’effet de moyenne perceptive (l’œil intègre les ~490 commutations par seconde du PWM Arduino sur D9). À l’oscilloscope, on voit la vraie nature du signal : créneau 0-5 V dont la proportion de temps à 5 V varie avec la valeur passée (chronogrammes idéalisés dans pwm).
Exemple — Variateur de LED avec potentiomètre
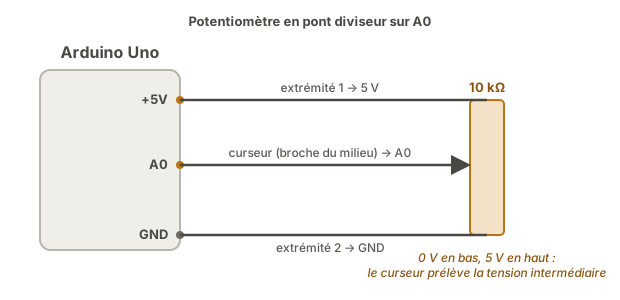
Cas complet : lire la position d’un potentiomètre sur A0, l’utiliser comme consigne pour la luminosité de la LED.
Câblage : potentiomètre 10 kΩ sur A0 (curseur), 5 V et GND aux extrêmes ; LED + 220 Ω sur D9.
const int POT = A0;
const int LED = 9;

void setup() {
  pinMode(LED, OUTPUT);
}

void loop() {
  int valeur = analogRead(POT);       // 0-1023
  int pwm    = valeur / 4;            // 0-255 (mise à l'échelle)
  analogWrite(LED, pwm);
  delay(10);
}
Tournez le potentiomètre : la luminosité de la LED suit. Note : analogRead() renvoie 0-1023 sur Uno R3 (voir lire un capteur analogique), mais analogWrite() veut 0-255. La conversion par division par 4 (ou la fonction map()) est obligatoire.
Pièges
Broche non PWM. Le code compile, analogWrite() ne génère pas d’erreur, mais la sortie est binaire. Vérifier le ~ sur la sérigraphie de la carte ou la doc.
Confondre analogWrite() et vraie sortie analogique. analogWrite() ne sort pas une tension analogique : il sort un créneau 0/5 V à rapport cyclique variable. La tension moyenne est analogique pour une charge lente (LED, moteur), mais l’instantané reste binaire. Pour une vraie tension analogique, il faut un DAC (Uno R4 a un DAC sur A0) ou un filtre RC passe-bas en sortie de PWM.
Confondre 0-255 et 0-100. Le paramètre de analogWrite() est 0-255 (8 bits), pas 0-100 ou 0-1023. Une valeur 100 = 39 % de rapport cyclique, pas 100 %.
Fréquence PWM par défaut inadaptée. Sur Uno, les broches D5 et D6 sortent à ~980 Hz, les autres à ~490 Hz. Pour une LED ou un moteur lent c’est imperceptible. Pour un moteur rapide avec inertie faible, ou pour un buzzer piézo, la fréquence peut être audible ou produire des artefacts. Voir timers matériels pour reconfigurer la fréquence.
Charge inductive (moteur, bobine) sans diode de roue libre. Une bobine pilotée en PWM produit des surtensions à chaque commutation. Sans diode 1N4007 en parallèle inverse, le transistor de commutation (ou la broche directement, mais c’est dépassé en courant) meurt rapidement.
PWM sur grosse charge sans transistor. Le rapport cyclique ne change pas le courant : pleine puissance = pleine puissance. Un moteur 1 A piloté en PWM tire toujours 1 A pendant les phases haut. La broche Arduino (20 mA max) ne tient pas. Toujours un transistor (MOSFET pour les courants élevés) ou un pont H.
Conflit avec bibliothèques (Servo.h, Tone.h). Certaines bibliothèques utilisent les mêmes timers que analogWrite(). Inclure Servo.h désactive le PWM sur D9 et D10 sur Uno. Lire les notes de la bibliothèque utilisée.
Cas particulier — Lissage par filtre RC pour vraie tension
Pour transformer un PWM en vraie tension continue lissée (par exemple pour piloter une entrée analogique d’un autre appareil), un filtre RC passe-bas en sortie suffit. Constantes typiques : R = 10 kΩ, C = 1 µF, fréquence de coupure ~16 Hz (bien en dessous des 490 Hz du PWM Arduino, donc lissage efficace). Le compromis : temps de réponse de quelques dizaines de millisecondes.
Pour des applications haute précision (DAC audio, modulation rapide), préférer un vrai DAC externe (MCP4725 en I2C, par exemple).
Raccrochage projet
- Étape 2 de la phase de preuve de concept — toute charge à puissance variable (LED de signalisation à intensité, ventilateur de refroidissement, moteur CC) se valide d’abord en PWM sur banc isolé.
- Étape 3 de la phase de preuve de concept — quand une mesure est traitée par boucle de commande, la commande aval passe souvent par du PWM (voir régulation PID).
- Étape 3 de la phase d’intégration et tests — pilotage des actionneurs intégrés au système complet.
Le PWM est l’outil de modulation de puissance par excellence en projet école — peu coûteux en silicium, bien outillé côté logiciel, suffisant pour 95 % des besoins de vitesse moteur et de luminosité.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Piloter une sortie TOR — prérequis (digitalWrite, transistors de commutation)
- Piloter un moteur CC — l’application phare du PWM, via pont en H
- Piloter un servomoteur — un autre type de PWM, encadré par
Servo.h - Timers matériels — pour changer la fréquence PWM
- PWM — la notion transverse