Le PWM (Pulse Width Modulation, modulation de largeur d’impulsion) émet un signal carré rapide dont on fait varier la proportion de temps passé à l’état haut — le rapport cyclique. En MicroPython, la classe PWM du module [[micropython-modules|machine]] génère ce signal. Pour une charge lente devant la fréquence (LED, moteur, chauffage), l’effet est équivalent à une tension moyenne réglable de 0 à 3,3 V, sans qu’aucune vraie tension intermédiaire ne soit produite par la broche.
À quoi ça sert ?
Le PWM fait varier la puissance d’une charge sans dissiper d’énergie dans un composant variable. Trois usages typiques :
- Intensité d’une LED — fondu, animation, indicateur progressif ;
- Vitesse d’un moteur CC — couplé à un pont en H (voir moteur CC) ;
- Servomoteur — la position est codée par la largeur d’une impulsion (voir servomoteur).
C’est aussi la base du chauffage régulé et du gradateur DC.
Procédure pas à pas
Quatre étapes : créer l’objet PWM, régler fréquence et rapport cyclique, câbler, observer.
1. Créer un objet PWM
Sur le Pico, toutes les broches GPIO peuvent générer du PWM (pas de broches « ~ » dédiées comme sur Arduino) :
from machine import Pin, PWM

led = PWM(Pin(15))
led.freq(1000)            # fréquence du signal, en Hz
led.duty_u16(32768)       # rapport cyclique sur 16 bits : 32768 = 50 %
Deux réglages : freq() (la fréquence, librement choisie) et duty_u16() (le rapport cyclique, de 0 = 0 % à 65535 = 100 %, sur 16 bits).
2. Câbler une LED PWM
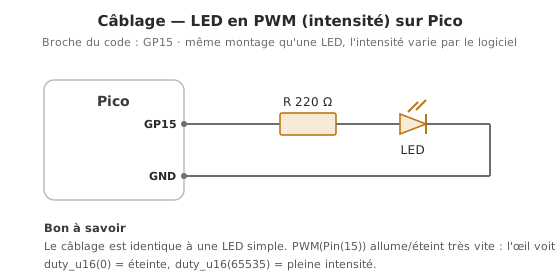
LED anode (+) → résistance 220 Ω → GP15, cathode (−) → GND. Identique au câblage TOR : c’est le code qui change.
3. Écrire le code — fondu progressif
from machine import Pin, PWM
from time import sleep_ms

led = PWM(Pin(15))
led.freq(1000)

while True:
    for d in range(0, 65536, 1024):     # montée : 0 → 65535 par pas de 1024
        led.duty_u16(d)                 # applique le rapport cyclique
        sleep_ms(8)                     # 8 ms par pas → fondu ~0,5 s
    for d in range(65535, -1, -1024):   # descente : 65535 → 0
        led.duty_u16(d)
        sleep_ms(8)
duty_u16(0) éteint, duty_u16(65535) allume à fond. La LED s’allume puis s’éteint progressivement en boucle.
4. Observer
À l’œil, la LED varie en intensité (effet de moyenne perceptive). À l’oscilloscope, on voit la vraie nature : un créneau 0–3,3 V dont la proportion de temps haut varie. Pour libérer la broche, led.deinit().
L’allure exacte de ce créneau à l’écran — période repérée, rapport cyclique coté — est détaillée dans oscilloscope.
Exemple — Variateur de LED avec potentiomètre
Lire un potentiomètre sur GP26, l’utiliser comme consigne de luminosité. Élégance MicroPython : read_u16() (voir lire un capteur analogique) et duty_u16() sont tous deux sur 16 bits, donc on relie l’un à l’autre sans mise à l’échelle (contrairement à Arduino, où il faut diviser 1023 → 255).
from machine import Pin, PWM, ADC
from time import sleep_ms

pot = ADC(Pin(26))
led = PWM(Pin(15))
led.freq(1000)

while True:
    led.duty_u16(pot.read_u16())   # 0..65535 -> 0..65535, directement
    sleep_ms(10)
Tournez le potentiomètre : la luminosité suit.
Pièges
duty_u16() est sur 16 bits, pas 0–255. Le rapport cyclique va de 0 à 65535, pas de 0 à 255 comme l’analogWrite() d’Arduino. Passer 255 donne ~0,4 % — quasi éteint. (duty_u16() est l’API portable standard de machine.PWM. Certains ports offrent aussi duty_ns() pour fixer la largeur d’impulsion en nanosecondes — disponible sur le Pico —, tandis que l’ancien duty() 0–1023 subsiste sur ESP8266/ESP32.)
Confondre PWM et vraie sortie analogique. Le PWM sort un créneau 0/3,3 V à rapport cyclique variable, pas une tension. La moyenne est analogique pour une charge lente. L’instantané reste binaire. Pour une vraie tension : DAC externe (MCP4725 en I2C) ou filtre RC.
Fréquence inadaptée. Une fréquence trop basse fait scintiller une LED, et siffler un moteur. Régler freq() selon la charge (souvent 0,5–20 kHz). Avantage Pico : la fréquence est libre, contrairement aux ~490 Hz fixes par défaut d’Arduino.
Charge inductive sans diode de roue libre. Une bobine pilotée en PWM produit des surtensions à chaque commutation : diode 1N4007 en inverse en parallèle, sinon le transistor meurt.
PWM sur grosse charge sans transistor. Le rapport cyclique ne réduit pas le courant de pointe : un moteur 1 A tire 1 A pendant les phases hautes. La broche (~12 mA) ne tient pas. Toujours un transistor (MOSFET) ou un pont H.
Oublier deinit(). Une broche restée en PWM n’est plus disponible en GPIO simple. deinit() la libère.
Cas particulier — Lissage par filtre RC
Pour transformer un PWM en vraie tension continue (piloter l’entrée analogique d’un autre appareil), un filtre RC passe-bas suffit (R = 10 kΩ, C = 1 µF → coupure ~16 Hz, bien sous la fréquence PWM). Compromis : réponse de quelques dizaines de ms. Pour de la haute précision, préférer un vrai DAC externe.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — toute charge à puissance variable (LED à intensité, ventilateur, moteur CC) se valide d’abord en PWM sur banc isolé.
- Étape 3 de la phase de preuve de concept — la commande aval d’une boucle de régulation passe souvent par du PWM (voir régulation PID).
- Étape 3 de la phase d’intégration et tests — pilotage des actionneurs intégrés au système complet.
Le PWM est l’outil de modulation de puissance par excellence — natif sur toute broche du Pico, bien outillé, suffisant pour l’essentiel des besoins de vitesse moteur et de luminosité.
Voir aussi
- MicroPython — hub du module
- Piloter une sortie TOR — prérequis (transistors de commutation)
- Piloter un moteur CC — l’application phare, via pont en H
- Piloter un servomoteur — un autre type de PWM
- PWM — la notion transverse
- Piloter une sortie PWM (Arduino) — l’équivalent C++