Un PID (Proportionnel-Intégral-Dérivé) est un régulateur qui ajuste en continu une commande pour amener une grandeur mesurée vers une consigne : il calcule l’erreur (consigne − mesure) et en déduit une commande combinant trois termes. C’est l’outil de référence de l’asservissement — réguler une vitesse, une température, une position. Sa mise en œuvre repose sur un calcul répété à pas de temps constant, donc sur une cadence régulière via ticks_ms(). L’algorithme est le même qu’en C++. Seule la syntaxe change.
À quoi ça sert ?
Commander « en aveugle » ne suffit pas dès qu’on vise une grandeur précise face à des perturbations. Mettre une PWM fixe sur un moteur ne garantit pas sa vitesse : en charge, il ralentit. La boucle fermée mesure le résultat, le compare à la consigne, et corrige sans cesse. Le PID combine trois comportements : P est proportionnel à l’erreur courante : réactif, mais laisse une erreur résiduelle. I accumule l’erreur passée : élimine le résiduel, au risque de s’emballer. D réagit à la vitesse de variation : amortit, mais amplifie le bruit.
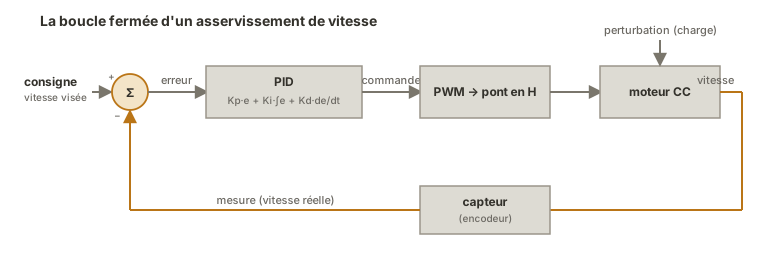
On le met en place en preuve de concept, dès qu’une fonction doit tenir une consigne malgré les perturbations.
Procédure pas à pas
Quatre étapes : définir l’erreur, coder les trois termes, cadencer à pas constant, régler les gains.
1. Définir consigne, mesure et erreur
consigne = 30000          # ex. vitesse visee (unite du capteur, read_u16)
mesure = 0
erreur = consigne - mesure
2. Coder les trois termes
On garde l’erreur précédente et l’accumulation entre deux pas. Comme Python n’a pas constrain, un petit borne() borne une valeur :
Kp, Ki, Kd = 1.8, 0.6, 0.05      # gains a regler
integrale = 0.0
erreur_prec = 0.0

def borne(x, lo, hi):
    return max(lo, min(hi, x))

def calculer_pid(erreur, dt):
    global integrale, erreur_prec
    integrale += erreur * dt                       # terme I : on accumule
    integrale = borne(integrale, -50000, 50000)    # anti-emballement
    derivee = (erreur - erreur_prec) / dt          # terme D : variation
    erreur_prec = erreur
    return Kp * erreur + Ki * integrale + Kd * derivee
3. Cadencer le calcul à pas constant
Les termes I et D n’ont de sens que si dt est constant. On exécute le calcul à cadence fixe avec [[micropython-temporisation|ticks_ms()]] (ou, pour du précis, un timer), et on borne la commande à la plage de l’actionneur (duty_u16 : 0–65535) :
from machine import Pin, PWM
from time import ticks_ms, ticks_diff

moteur = PWM(Pin(15)); moteur.freq(1000)
DT_MS = 20
t_calc = ticks_ms()

while True:
    if ticks_diff(ticks_ms(), t_calc) >= DT_MS:
        t_calc = ticks_ms()
        erreur = consigne - lire_vitesse()
        commande = calculer_pid(erreur, DT_MS / 1000)
        moteur.duty_u16(int(borne(commande, 0, 65535)))
4. Régler les gains (Kp, Ki, Kd)
Réglage empirique, dans l’ordre : partir de Ki = Kd = 0, augmenter Kp jusqu’à une réponse rapide qui commence à osciller, puis réduire un peu ; monter Ki pour effacer l’erreur résiduelle sans réintroduire d’oscillation lente. Enfin, ajouter Kd avec parcimonie pour amortir, en s’arrêtant dès que le bruit gêne. Visualiser mesure et consigne dans le temps guide bien mieux que le tâtonnement.
Prendre capture d’écran du traceur de Thonny affichant deux courbes, la consigne constante et la mesure qui converge vers elle.
Exemple — Réguler la vitesse d’un moteur
On asservit la vitesse d’un moteur CC : un capteur donne la vitesse réelle, le PID ajuste la PWM du pont en H pour coller à la consigne, même en charge.
from machine import Pin, PWM
from time import ticks_ms, ticks_diff

moteur = PWM(Pin(15)); moteur.freq(1000)

consigne = 30000
Kp, Ki, Kd = 1.8, 0.6, 0.05
integrale = 0.0
erreur_prec = 0.0
DT_MS = 20
t_calc = ticks_ms()

def borne(x, lo, hi):
    return max(lo, min(hi, x))

def lire_vitesse():
    ...                       # fournie par le capteur (encodeur, tachymetre)

while True:
    if ticks_diff(ticks_ms(), t_calc) >= DT_MS:
        t_calc = ticks_ms()
        dt = DT_MS / 1000

        mesure = lire_vitesse()
        erreur = consigne - mesure

        integrale += erreur * dt
        integrale = borne(integrale, -50000, 50000)   # anti-emballement
        derivee = (erreur - erreur_prec) / dt
        erreur_prec = erreur

        commande = Kp * erreur + Ki * integrale + Kd * derivee
        moteur.duty_u16(int(borne(commande, 0, 65535)))

        print(consigne, mesure)                       # pour le traceur
Comment lire ce code
À chaque pas (toutes les 20 ms), le bloc enchaîne les trois termes.
erreur = consigne − mesure: l’écart à corriger.integrale += erreur * dtaccumule l’erreur au fil du temps (terme I), aussitôt bornée parborne(…, -50000, 50000). C’est l’anti-emballement.derivee = (erreur − erreur_prec) / dtmesure la vitesse de variation de l’erreur (terme D), puis on mémoriseerreur_precpour le pas suivant. La commande est la somme pondéréeKp*erreur + Ki*integrale + Kd*derivee, enfinborne(…, 0, 65535)la ramène dans la plageduty_u16avant de piloter le moteur. Les deux valeurs imprimées (consigne et mesure) servent à régler les gains à l’œil sur le traceur.
Le borne sur l’intégrale est l’anti-emballement (anti-windup) : sans lui, si l’actionneur sature (PWM déjà au max mais consigne inatteignable), l’intégrale gonfle et la commande met longtemps à redescendre quand l’erreur s’inverse. Le couple consigne/mesure imprimé alimente le traceur pour régler les gains à l’œil.
Pièges
Calculer le PID à pas irrégulier. Les termes I et D dépendent de dt. Un calcul tantôt toutes les 5 ms, tantôt toutes les 50 ms, fausse l’intégrale et la dérivée. Cadencer à intervalle fixe ([[micropython-temporisation|ticks_ms()]] ou timer) est non négociable.
Oublier l’anti-emballement. Quand l’actionneur sature, l’intégrale accumule dans le vide. À l’inversion de l’erreur, la commande reste « collée » trop longtemps. Borner l’intégrale (ou la commande).
Trop de dérivé sur un signal bruité. Le terme D amplifie le bruit : capteur bruité + Kd élevé = commande qui tremble. Filtrer la mesure (moyenne glissante) ou réduire Kd.
Ne pas borner la commande. La sortie du PID peut dépasser 0–65535 : int() sur une valeur hors plage lève une erreur ou produit un comportement faux. Toujours borne() avant duty_u16.
Oublier global dans le calcul. integrale et erreur_prec doivent être déclarées global (ou portées par un objet/classe), sinon elles repartent de zéro à chaque appel.
Croire qu’un PID compense un montage défaillant. Capteur mal placé, actionneur sous-dimensionné, mécanique qui coince : aucun gain ne corrige un défaut matériel.
Cas particulier — Une classe PID, ou une bibliothèque
- Encapsuler le régulateur dans une classe (
gains, integrale, erreur_precen attributs, une méthodecalculer(mesure, dt)) évite lesglobalet permet plusieurs PID indépendants (un par axe). - Des bibliothèques PID MicroPython existent (installables via
mip, voir bibliothèques) et gèrent pas de temps, anti-emballement et bornes. Pratique en production. Le calcul manuel reste préférable pour comprendre avant de déléguer.
Raccrochage projet
- Étape 2-3 de la phase de preuve de concept — valider l’asservissement d’une fonction (vitesse, position, température) sur un montage isolé, capteur et actionneur réels.
- Phase d’intégration et tests — la boucle de régulation tourne à pas constant imposé par un timer. Ses gains, réglés en PoC, sont revérifiés sur le système complet et en charge.
Un PID se conçoit autour d’une mesure fiable et d’une cadence régulière : ces deux prérequis comptent autant que les gains.
Voir aussi
- Asservissement — la notion mère : boucle fermée, consigne/erreur/correcteur, rôle du PID
- sleep() vs ticks_ms() — cadencer le calcul à pas constant
- Timers matériels — pour un pas de temps précis sur un asservissement exigeant
- Piloter une sortie PWM — la commande de sortie du régulateur
- Moteur CC — l’actionneur de l’exemple (pont en H)
- Lire un capteur analogique — la mesure qui ferme la boucle
- Programmation non bloquante — le PID est une tâche cadencée parmi d’autres
- MicroPython — hub du module
- Réguler avec un PID (Arduino) — l’équivalent C++ (
constrain,PID_v1)