Une bibliothèque (ou library) est un module de code prêt à l’emploi qui encapsule la communication avec un composant : ssd1306 pour un écran OLED, dht pour un capteur DHT11/22, un pilote de capteur sur I2C. Au lieu de réécrire le protocole d’un capteur à chaque projet, on importe la bibliothèque et on utilise ses fonctions. La logique diffère d’Arduino sur un point : il n’y a pas de gestionnaire d’#include à compiler. Une bibliothèque MicroPython est un fichier .py (ou un module gelé dans le firmware) qu’on rend disponible sur la carte, puis qu’on import. Voir aussi modules et import.
À quoi ça sert ?
- Économiser du temps — afficher un texte sur OLED SSD1306 sans bibliothèque demande des dizaines de lignes d’I2C + polices. Avec
ssd1306, quelques lignes. - Bénéficier de l’expérience accumulée — les bibliothèques maintenues ont essuyé les bugs subtils (timing, conditions limites) qu’on n’a pas envie de redécouvrir.
- Faciliter le portage — une même bibliothèque couvre souvent plusieurs cartes MicroPython.
Procédure pas à pas
Quatre voies/étapes : reconnaître ce qui est déjà intégré, trouver, installer, importer et lire la doc.
1. Reconnaître les modules déjà intégrés
Certaines bibliothèques sont gelées dans le firmware — rien à installer, juste import. Sur le Pico : machine, time, dht, neopixel, rp2… Un help("modules") au REPL liste les modules disponibles.
2. Trouver une bibliothèque
- micropython-lib — la collection officielle (pilotes de capteurs, utilitaires) ;
- GitHub du fabricant (Pimoroni, Adafruit pour CircuitPython à adapter, dépôts communautaires) ;
- recherche
nom_du_composant micropythondans un moteur. Vérifier la date du dernier commit et l’activité du dépôt.
3. Installer la bibliothèque
Méthode A — gestionnaire de Thonny (recommandé) : Outils → Gérer les paquets…, chercher le nom (ssd1306), Installer. Thonny l’enregistre sur la carte.
Prendre capture d’écran de la fenêtre « Gérer les paquets » de Thonny, recherche « ssd1306 » et bouton Installer visible.
Méthode B — mip (carte connectée au réseau, Pico 2 W / ESP32) :
import mip
mip.install("ssd1306")
Méthode C — copie manuelle : télécharger le .py de la bibliothèque et l’enregistrer sur la carte (comme un fichier de plus). C’est la voie de repli quand la carte n’a pas de réseau.
4. Importer et lire la doc
Une fois le .py sur la carte, on l’import :
from machine import Pin, I2C
from ssd1306 import SSD1306_I2C

i2c = I2C(0, scl=Pin(5), sda=Pin(4))   # bus I2C 0 : SCL=GP5, SDA=GP4
ecran = SSD1306_I2C(128, 64, i2c)      # écran 128×64 pixels
ecran.text("Bonjour", 0, 0)            # écrit en haut à gauche (x=0, y=0)
ecran.show()                           # transfère le tampon vers l'écran
Sources de doc : le README du dépôt, les exemples fournis, et, pour les bibliothèques courtes, le code source lui-même (lisible, c’est du Python).
Exemple — Lire un DHT11 avec le module intégré dht
Cas complet : dht est gelé dans le firmware du Pico — aucune installation.
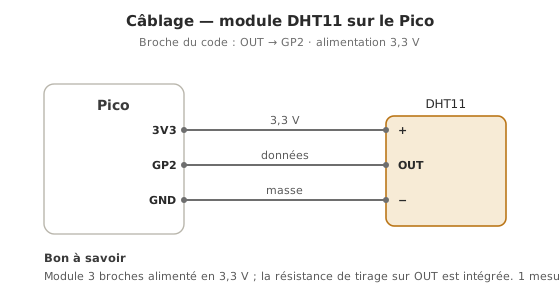
Câblage : module DHT11, + → 3,3 V, − → GND, OUT → GP2.
from machine import Pin
import dht
from time import sleep

capteur = dht.DHT11(Pin(2))     # capteur DHT11 sur GP2

while True:
    sleep(2)                 # 1 mesure/s max sur DHT11 ; 2 s laisse de la marge
    capteur.measure()        # déclenche une mesure (protocole 1-wire encapsulé)
    print("T =", capteur.temperature(), "°C   H =", capteur.humidity(), "%")
Souffler sur le capteur : l’humidité monte. Avant dht, lire ce capteur demandait de coder à la main son protocole 1-wire au timing strict. La bibliothèque encapsule tout ça.
Pièges
Bibliothèque pas sur la carte. import ssd1306 échoue (ImportError) si le .py n’a pas été enregistré sur la carte (pas seulement ouvert dans Thonny). Vérifier les fichiers de la carte.
Confondre CircuitPython et MicroPython. Beaucoup de pilotes Adafruit sont écrits pour CircuitPython, proche mais distinct : ils peuvent ne pas marcher tels quels. Chercher la version MicroPython, ou adapter.
Version incompatible avec la carte. Un pilote écrit pour ESP32 peut supposer des broches ou un module absent sur le Pico. Vérifier la cible.
Écraser un module intégré. Nommer son fichier dht.py masque le module intégré dht. Choisir un autre nom.
Mémoire saturée. Importer de grosses bibliothèques sur une carte à RAM limitée peut lever MemoryError. Voir gestion mémoire (compilation en .mpy, modules gelés).
Cas particulier — .mpy et modules gelés
Pour gagner de la RAM, une bibliothèque peut être pré-compilée en .mpy (bytecode) ou gelée dans le firmware (compilée avec MicroPython). Au-delà du projet école, c’est la voie pour embarquer beaucoup de code sur une carte contrainte — voir gestion mémoire.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — au premier capteur ou actionneur évolué (OLED, BMP280), installer la bonne bibliothèque et faire tourner son exemple AVANT d’écrire du code projet. C’est le test de validation matériel + outil.
- Étape 4 de la phase de concept — la disponibilité d’une bibliothèque MicroPython maintenue est un critère de choix d’un composant : un composant sans pilote ajoute des semaines de développement.
Une bibliothèque bien choisie est l’un des plus gros leviers d’efficacité. À l’inverse, réinventer ce qu’une bibliothèque éprouvée fait déjà se paye en bugs sur la durée.
Voir aussi
- MicroPython — hub du module
- Modules et import — le mécanisme
importsous-jacent - Afficheur OLED — exemple d’usage de
ssd1306 - I2C — le bus de beaucoup de modules à bibliothèque
- Bibliothèque — la notion transverse
- Utiliser une bibliothèque (Arduino) — l’équivalent C++ (
#include)