SPI (Serial Peripheral Interface) est un bus série synchrone à 4 fils — SCK (horloge), MOSI (Master Out Slave In), MISO (Master In Slave Out) et CS (Chip Select). Il offre des débits bien plus élevés qu’I2C (plusieurs MHz) au prix de plus de broches. En MicroPython, on y accède par la classe SPI du module [[micropython-modules|machine]], le CS étant un simple Pin géré à la main. C’est le bus des cartes SD, des écrans TFT, des modules radio (NRF24L01, LoRa). Atout du Pico : il est en 3,3 V, comme les cartes SD — souvent pas de translateur nécessaire (contrairement à un Uno 5 V).
À quoi ça sert ?
Trois usages : stocker des données sur carte SD (datalogger, logs) ; piloter un écran graphique (TFT, e-paper) ; communiquer en radio (NRF24L01, LoRa). Là où I2C adresse plusieurs devices à 2 fils, SPI en sélectionne un à la fois par sa broche CS. Chaque device de plus coûte une GPIO.
Procédure pas à pas
Quatre étapes : créer l’objet SPI, câbler avec un CS dédié, installer la bibliothèque, écrire le code.
1. Créer l’objet SPI
Le Pico a deux contrôleurs (SPI0, SPI1). SCK/MOSI/MISO sont sur des broches compatibles. CS est une GPIO libre, gérée par le code :
from machine import SPI, Pin
spi = SPI(0, baudrate=1_000_000, sck=Pin(2), mosi=Pin(3), miso=Pin(4))
cs = Pin(5, Pin.OUT)
cs.value(1)        # device désélectionné au repos (CS actif à l'état bas)
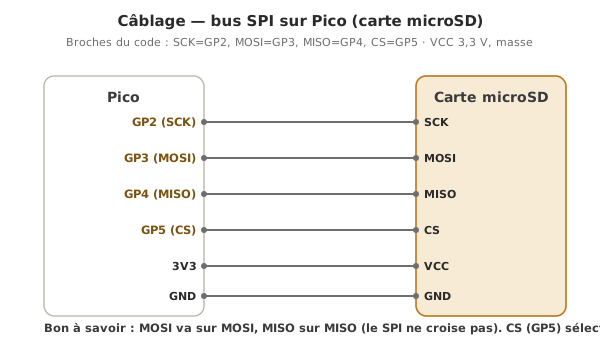
2. Câbler avec un CS dédié
| Module SD | Pico |
|---|---|
| VCC | 3,3 V |
| GND | GND |
| MISO | GP4 |
| MOSI | GP3 |
| SCK | GP2 |
| CS | GP5 (n’importe quelle GPIO) |
Plusieurs devices SPI partagent SCK/MOSI/MISO, mais chacun a son propre CS sur une GPIO distincte.
3. Installer la bibliothèque
Pour la carte SD : le pilote sdcard (gestionnaire de paquets Thonny ou mip, voir bibliothèques). Pour un écran : st7789, ili9341… selon le modèle.
4. Écrire le code (carte SD)
On monte la carte dans le système de fichiers (os.mount), puis on lit/écrit comme n’importe quel fichier :
from machine import SPI, Pin
import sdcard, os

spi = SPI(0, baudrate=1_000_000, sck=Pin(2), mosi=Pin(3), miso=Pin(4))
cs = Pin(5, Pin.OUT)

sd = sdcard.SDCard(spi, cs)
os.mount(sd, "/sd")             # la carte devient le dossier /sd

with open("/sd/test.txt", "w") as f:
    f.write("Bonjour carte SD\n")

with open("/sd/test.txt") as f:
    print(f.read())

os.umount("/sd")
Comment lire ce code
os.mount(sd, "/sd")greffe la carte SD dans le système de fichiers du Pico : à partir de là,/sd/...se manipule exactement comme un fichier local. Le blocwith open(...) as f:ouvre le fichier et le referme tout seul en fin de bloc. L’écriture est alors réellement enregistrée, sansclose()à la main comme en Arduino.os.umount("/sd")détache proprement la carte avant de la retirer.
Insérer une microSD formatée en FAT32, lancer, observer le REPL. Relire la carte sur un PC pour vérifier test.txt.
Exemple — Datalogger sur carte SD
Lire une mesure ADC et l’écrire, horodatée, toutes les 5 s.
from machine import SPI, Pin, ADC
from time import ticks_ms, ticks_diff
import sdcard, os

spi = SPI(0, baudrate=1_000_000, sck=Pin(2), mosi=Pin(3), miso=Pin(4))
sd = sdcard.SDCard(spi, Pin(5, Pin.OUT))
os.mount(sd, "/sd")

capteur = ADC(Pin(26))
dernier = ticks_ms()
INTERVALLE = 5000

while True:
    if ticks_diff(ticks_ms(), dernier) >= INTERVALLE:
        dernier = ticks_ms()
        val = capteur.read_u16()
        with open("/sd/data.csv", "a") as f:      # "a" = ajout en fin
            f.write("{},{}\n".format(ticks_ms(), val))
        print("Loggue :", val)
Laisser tourner, retirer la carte, ouvrir data.csv dans un tableur. Noter le mode "a" (append) pour ne pas écraser à chaque écriture.
Pièges
CS non géré. Avec plusieurs devices, laisser un CS actif (bas) en permanence : plusieurs devices répondent sur MISO, lectures corrompues. Initialiser chaque CS à 1 (inactif) et n’activer qu’au moment de l’accès.
Carte SD non détectée. Causes : mauvais formatage (essayer FAT32), connexions douteuses, baudrate trop élevé pour le câblage breadboard (commencer bas, ~1 MHz). Vérifier le câblage MISO/MOSI/SCK.
Oublier os.mount. Sans montage, /sd/... n’existe pas : os.mount(sd, "/sd") après avoir créé l’objet SDCard, et umount avant de retirer.
Écraser au lieu d’ajouter. Ouvrir en "w" à chaque tour réécrit le fichier. Pour un log, utiliser "a" (append).
Câbles trop longs pour du SPI rapide. À plusieurs MHz, les fils Dupont longs introduisent réflexions/diaphonie. Garder < 10 cm sur breadboard, baisser le baudrate si instable.
Mode SPI mal réglé. SPI a 4 modes (polarité/phase d’horloge). Les pilotes les gèrent, mais pour un accès brut, vérifier polarity/phase dans la datasheet du device.
Cas particulier — SPI logiciel
SoftSPI (du module machine) émule SPI sur des GPIO arbitraires, à débit plus faible : utile pour isoler un device problématique sur ses propres lignes, ou quand les broches matérielles sont prises.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — un datalogger SD au plus tôt capture les essais terrain hors écran.
- Étape 3 de la phase d’intégration et tests — un datalogger embarqué qui enregistre toutes les variables est la meilleure arme contre les bugs intermittents qui ne se reproduisent qu’en démo.
SPI devient incontournable dès qu’on veut écrire des fichiers (SD), afficher du graphique (TFT) ou faire du sans-fil rapide. Bien choisir ses broches CS dès le début évite les conflits.
Voir aussi
- MicroPython — hub du module
- Bus de communication — SPI parmi les bus
- I2C · UART — alternatives
- Utiliser une bibliothèque —
sdcard, pilotes d’écran - SPI — la notion transverse
- SPI sur Arduino — l’équivalent C++ (
SPI.h,SD.h)