Le SPI (Serial Peripheral Interface) est un bus de communication synchrone et rapide à quatre fils : MOSI et MISO (les données dans chaque sens), SCK (l’horloge) et CS (la sélection). Un composant maître échange avec un esclave à la fois, qu’il active en abaissant sa ligne CS dédiée. L’échange est full-duplex, le maître émettant et recevant en même temps.
Comment ça marche ?
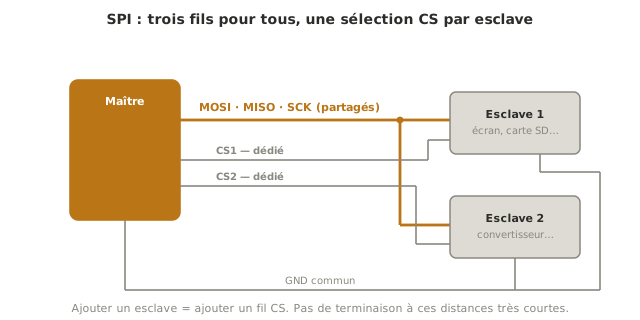
Les trois fils MOSI, MISO et SCK sont partagés par tous les composants. Chaque esclave, en revanche, a sa propre ligne CS : ajouter un composant, c’est ajouter un fil de sélection. Il n’y a donc pas d’adressage. Le maître choisit son interlocuteur par la broche CS qu’il abaisse. Combien d’esclaves, au maximum ? Le protocole n’impose aucune limite, et le plafond est le nombre de broches CS disponibles sur le maître, autrement dit le budget GPIO. En contrepartie de ce fil supplémentaire par esclave, le SPI offre un débit élevé, adapté aux écrans graphiques, aux cartes SD et aux convertisseurs, sur de très courtes distances. À cette échelle, aucune résistance de terminaison n’est nécessaire.
Sur le fil
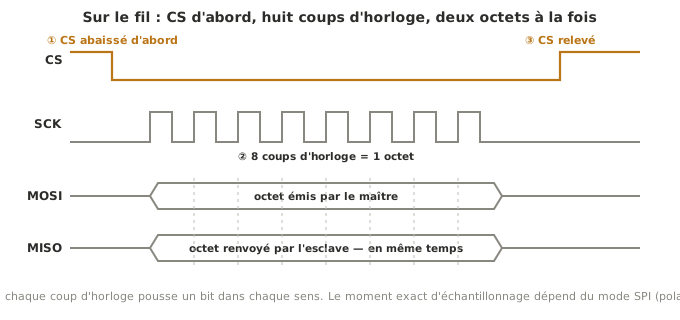
Le maître abaisse d’abord le CS de l’esclave visé, puis bat huit coups d’horloge sur SCK : à chaque coup, un bit part sur MOSI et un bit revient sur MISO. L’échange est simultané, c’est le full-duplex. CS remonte à la fin. Le moment exact où les bits sont échantillonnés dépend du mode SPI (polarité et phase d’horloge, numérotés 0 à 3). La mise en œuvre est traitée dans arduino-spi côté Arduino, esp32-spi côté ESP32 et micropython-spi côté MicroPython.
Pièges
Oublier d’activer le CS. Tant que la ligne CS d’un esclave n’est pas abaissée, celui-ci ignore le bus. Un échange sans sélection préalable ne produit rien.
Multiplier les esclaves sans compter les fils. Contrairement à l’I2C qui empile les composants sur deux fils par adresse, le SPI réclame une broche CS de plus par esclave : au-delà de quelques composants, le budget broches devient un critère.
Se tromper de mode SPI. Polarité et phase d’horloge mal assorties au composant : le câblage est bon, mais les données arrivent décalées ou nulles. Le mode se lit dans la datasheet du composant et se règle dans la bibliothèque.
Voir aussi
- Bus de communication — hub : situer le SPI face à l’UART et à l’I2C
- SPI sur Arduino · SPI sur ESP32 · SPI en MicroPython — la mise en œuvre par famille
- I2C — alternative synchrone à deux fils, au débit plus modeste
- UART — alternative asynchrone, point-à-point
- Niveaux de tension — quatre lignes à adapter entre un composant 3,3 V et un 5 V