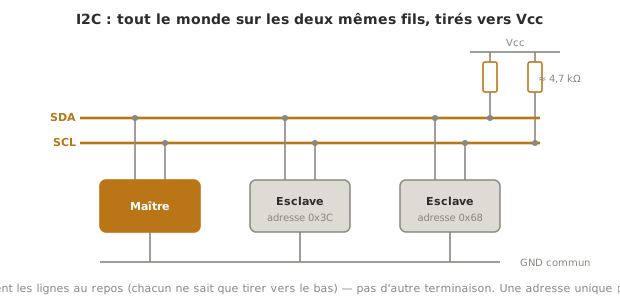
L’I2C (Inter-Integrated Circuit) est un bus de communication synchrone à deux fils : SDA (les données) et SCL (l’horloge), partagés par tous les composants. Un composant maître cadence les échanges. Chaque composant esclave répond à une adresse unique, ce qui permet d’en brancher plusieurs sur les deux mêmes fils.
Comment ça marche ?
Les deux lignes fonctionnent en collecteur ou drain ouvert : aucun composant ne pousse activement la ligne à l’état haut, chacun ne fait que la tirer vers le bas. Une résistance de tirage (pull-up, typiquement ≈ 4,7 kΩ) ramène la ligne à l’état haut au repos. C’est ce qui rend l’I2C particulier vis-à-vis des niveaux de tension : la tension de la ligne est fixée par le tirage, si bien qu’un composant 3,3 V et un composant 5 V peuvent parfois cohabiter sur un même bus selon la tension de tirage choisie. Ce tirage tient lieu de conditionnement de ligne. Il n’y a pas d’autre terminaison à prévoir.
Le débit est modéré et la portée courte (l’échelle de la carte). En échange, l’adressage permet d’aligner de nombreux capteurs, écrans ou horloges temps réel sur seulement deux fils. Combien, au maximum ? L’adressage sur 7 bits offre en théorie une bonne centaine d’adresses. En pratique, c’est la capacité électrique du bus qui plafonne bien avant. Au-delà d’une dizaine de composants ou de quelques dizaines de centimètres de fil, les fronts se dégradent et le bus devient instable.
Sur le fil
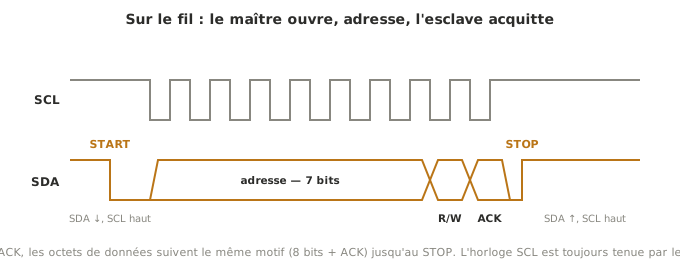
Le maître ouvre par une condition START (SDA descend pendant que SCL est haut), envoie l’adresse sur 7 bits suivie du bit lecture/écriture, et l’esclave visé répond par un bit d’acquittement (ACK). C’est ainsi qu’on sait qu’il est bien là. Les octets de données suivent le même motif (8 bits + ACK), jusqu’à la condition STOP. L’horloge SCL, elle, est tenue par le maître du début à la fin. La mise en œuvre est traitée dans arduino-i2c côté Arduino, esp32-i2c côté ESP32 et micropython-i2c côté MicroPython.
Pièges
Oublier les résistances de tirage. Sans pull-up, les lignes ne remontent jamais à l’état haut et le bus reste muet. Beaucoup de modules les embarquent déjà, mais pas tous.
Collision d’adresses. Deux composants à la même adresse sur le bus se rendent mutuellement inaccessibles. L’adresse se vérifie sur la datasheet, et certains composants offrent quelques broches pour la modifier.
Voir aussi
- Bus de communication — hub : situer l’I2C face à l’UART et au SPI
- I2C sur Arduino · I2C sur ESP32 · I2C en MicroPython — la mise en œuvre par famille
- SPI — alternative synchrone plus rapide, mais un fil de sélection par composant
- UART — alternative asynchrone, point-à-point
- Niveaux de tension — cas particulier open-drain et tirage sur le bus I2C