I2C (Inter-Integrated Circuit) est un bus série synchrone à deux fils — SDA (data) et SCL (clock) — où plusieurs devices cohabitent, chacun identifié par une adresse 7 bits. Là où UART est limité au point-à-point, I2C met en réseau de nombreux devices sur les deux mêmes fils. En MicroPython, on y accède par la classe I2C du module [[micropython-modules|machine]], qui inclut un scanner intégré (scan()), là où Arduino demande un sketch dédié. C’est le bus des capteurs évolués (BMP280, MPU6050), des afficheurs (OLED SSD1306) et des horloges (DS3231).
À quoi ça sert ?
Trois rôles. Multiplexer plusieurs capteurs sur 2 broches, précieux quand les GPIO sont rares. Connecter un afficheur sans monopoliser de broches, un OLED I2C n’en demandant que 2. Lire/écrire des composants utilitaires (RTC, EEPROM externe, expanseur de GPIO).
Procédure pas à pas
Quatre étapes : créer l’objet I2C, câbler avec pull-ups, scanner les adresses, lire un device.
1. Créer l’objet I2C
Le Pico a deux contrôleurs I2C (I2C0, I2C1), assignables à des broches compatibles :
from machine import I2C, Pin
i2c = I2C(0, scl=Pin(5), sda=Pin(4), freq=400000)
(En cas de besoin sur des broches arbitraires : SoftI2C, émulé logiciellement.)
2. Câbler avec pull-ups
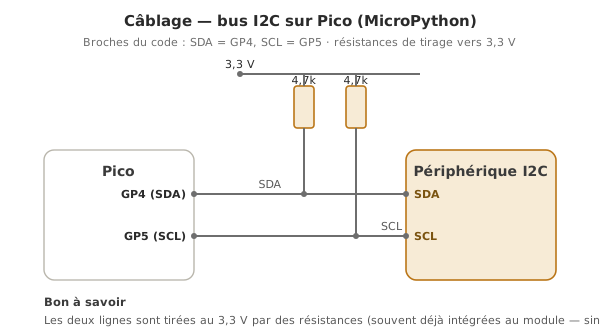
I2C exige des pull-up vers VCC sur SDA et SCL (≈ 4,7 kΩ, ou 2,2 kΩ en 3,3 V). La plupart des modules les intègrent : rien à ajouter pour un premier essai avec un seul module.
| Module | Pico |
|---|---|
| VCC | 3,3 V (ou 5 V selon module) |
| GND | GND |
| SDA | GP4 |
| SCL | GP5 |
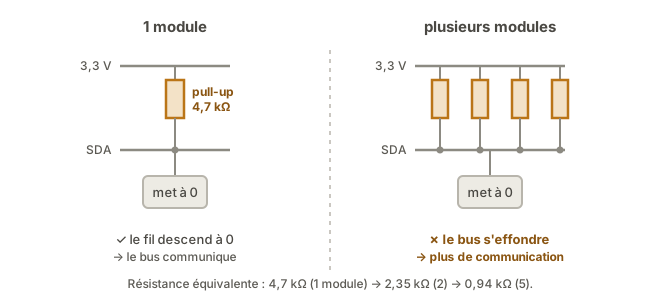
Avec plusieurs modules, leurs pull-ups se retrouvent en parallèle : la résistance équivalente chute et le bus finit par ne plus pouvoir remonter. On ne garde alors qu’une seule paire active (voir le piège « surnombre »).
3. Scanner les adresses (intégré)
Avant tout code applicatif, i2c.scan() liste les adresses qui répondent — pas besoin d’un sketch scanner séparé :
from machine import I2C, Pin
i2c = I2C(0, scl=Pin(5), sda=Pin(4))
print([hex(a) for a in i2c.scan()])     # ex. ['0x76']
Si la liste est vide : vérifier le câblage (SDA/SCL non inversés, pull-ups, alimentation). Adresses typiques : OLED SSD1306 = 0x3C, BMP280 = 0x76/0x77, DS3231/MPU6050 = 0x68.
4. Lire un device avec sa bibliothèque
Adresse confirmée, installer le pilote (voir bibliothèques), l’importer, lire. Au plus bas niveau, l’API brute est i2c.readfrom(addr, n) / i2c.writeto(addr, buf) / i2c.readfrom_mem(addr, reg, n), mais une bibliothèque encapsule presque toujours ces accès.
Exemple — Lecture d’un BMP280 (pression et température)
Bibliothèque : un pilote bmp280 MicroPython (via le gestionnaire de paquets de Thonny ou mip, voir bibliothèques).
from machine import I2C, Pin
from bmp280 import BMP280       # nom selon le pilote installé
from time import sleep

i2c = I2C(0, scl=Pin(5), sda=Pin(4))
print("Adresses :", [hex(a) for a in i2c.scan()])

capteur = BMP280(i2c)           # adresse par défaut 0x76

while True:
    print("T =", capteur.temperature, "°C   P =", capteur.pressure, "Pa")
    sleep(1)
Soufflez sur le module : la température monte. (L’API exacte dépend du pilote choisi. Le scan() reste l’étape de diagnostic commune.)
Pièges
Adresse fausse. Un pilote réglé sur 0x77 alors que le module est en 0x76 : device introuvable. Toujours commencer par scan().
Pull-ups manquantes ou en surnombre. Sans pull-up, le bus flotte. Trop de modules à pull-ups en parallèle → résistance équivalente trop faible, le bus ne tient plus. Désactiver les pull-ups sur tous les modules sauf un.
Niveau VCC incompatible. Module 3,3 V alimenté en 5 V → destruction. Pour des bus mixtes, translateur bidirectionnel (PCA9306, montage BSS138).
Conflit d’adresses. Deux capteurs identiques à la même adresse (0x68) → bus corrompu. Basculer un strap d’adresse, ou utiliser un multiplexeur I2C (TCA9548A).
SDA/SCL inversés. scan() ne trouve rien. Vérifier l’affectation des broches.
Câbles trop longs. I2C tolère ~1-2 m en mode standard avec pull-ups correctes. Au-delà, trames corrompues. Raccourcir, blinder, ou passer à un bus différentiel.
Cas particulier — Plusieurs bus, ou même adresse
Le Pico a deux contrôleurs (I2C0 et I2C1 sur des broches distinctes) : on répartit la charge ou on isole deux devices de même adresse. Alternative pour plusieurs devices identiques sur un seul bus : un multiplexeur TCA9548A (8 canaux).
Raccrochage projet
- Étape 2 de la phase de preuve de concept — chaque capteur/afficheur I2C se valide en deux temps :
scan()pour l’adresse, exemple de bibliothèque pour la lecture. - Étape 4 de la phase de concept — I2C s’impose dès 2+ devices ou quand les GPIO sont rares.
i2c.scan() est l’outil de diagnostic universel du bus : il sépare en quelques secondes un problème matériel (rien ne répond) d’un problème logiciel (le device répond mais la lecture échoue).
Voir aussi
- MicroPython — hub du module
- Bus de communication — I2C parmi les bus
- SPI · UART — alternatives
- Afficheur OLED — usage typique d’I2C
- Utiliser une bibliothèque — pour les capteurs I2C
- I2C — la notion transverse
- Niveaux de tension — pour les bus mixtes 3,3 / 5 V
- I2C sur Arduino — l’équivalent C++ (
Wire.h)