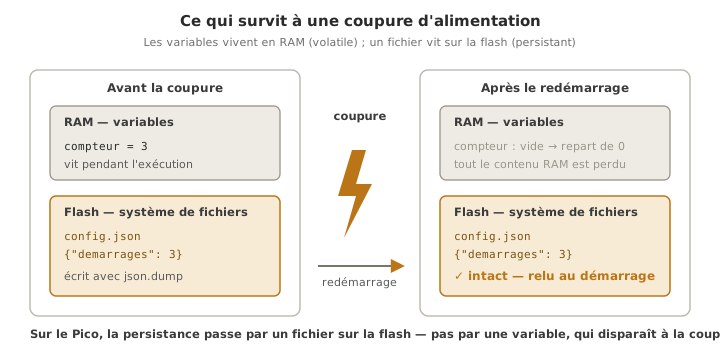
Conserver des données après coupure d’alimentation (calibration, mode, compteur d’événements) est un besoin récurrent. Sur Arduino, on écrit dans l’EEPROM intégrée via EEPROM.h. Le Pico n’a pas d’EEPROM : la persistance passe par un fichier écrit sur la mémoire flash, c’est-à-dire le système de fichiers MicroPython lui-même (le même qui héberge vos .py). C’est la divergence majeure avec le module Arduino : pas d’adressage à l’octet, mais des fichiers (texte ou JSON), bien plus pratiques. Pour de la vraie EEPROM, on ajoute une puce EEPROM I2C externe (24LCxx).
À quoi ça sert ?
Cas d’usage : compteur persistant (démarrages, cycles, durée d’usage), paramètres de calibration (offset, seuils, mode), dernière configuration (reprendre où on s’était arrêté), petits logs.
Le Pico stocke ces données dans un fichier sur sa flash interne. Avantages sur l’EEPROM brute d’Arduino : on manipule des noms de fichiers et des structures (JSON) au lieu de numéros d’octets. Limites : la flash a un nombre de cycles d’écriture fini (n’écrire que sur changement), et le fichier partage la flash avec le code (ne pas la saturer).
Procédure pas à pas
Quatre étapes : comprendre où vivent les données, lire/écrire un fichier, économiser les écritures, gérer des structures.
1. Comprendre : un fichier sur la flash
Le système de fichiers MicroPython est persistant : un fichier créé par le programme survit aux redémarrages et aux coupures. On le lit/écrit avec open() comme en Python standard. import os permet de l’inspecter (os.listdir(), os.remove()).
2. Lire / écrire un fichier (texte)
# Ecrire une valeur
with open("config.txt", "w") as f:        # "w" cree ou ecrase
    f.write("42")

# Relire — en gerant l'absence de fichier (premier demarrage)
try:
    with open("config.txt") as f:
        valeur = int(f.read())
except OSError:
    valeur = 0                            # fichier absent
print(valeur)
Point clé : un fichier qui n’existe pas encore lève OSError à l’ouverture en lecture. On l’attrape avec try/except pour fournir une valeur par défaut au premier démarrage — l’équivalent de la détection « EEPROM neuve » d’Arduino, en plus propre.
3. Économiser les écritures (usure de la flash)
Comme l’EEPROM, la flash supporte un nombre fini de cycles d’écriture par secteur. Discipline obligatoire : ne pas écrire en boucle, n’écrire que quand la valeur change.
def enregistrer(valeur):
    try:
        with open("config.txt") as f:
            actuelle = f.read()
    except OSError:
        actuelle = None
    if str(valeur) != actuelle:           # ecrire seulement si different
        with open("config.txt", "w") as f:
            f.write(str(valeur))
4. Gérer des structures avec JSON
Pour plusieurs paramètres ensemble, le module json sérialise un dictionnaire entier — bien plus simple que de calculer des adresses d’octets :
import json

config = {"seuil": 512, "coeff": 1.04, "mode": 1, "demarrages": 0}

with open("config.json", "w") as f:       # sauver
    json.dump(config, f)

with open("config.json") as f:            # charger
    config = json.load(f)
Le dictionnaire documente lui-même le format des données et facilite l’évolution (ajouter une clé ne casse rien si on gère son absence).
Exemple — Compteur de démarrages persistant
Compter le nombre de démarrages du Pico et l’afficher.
import json

FICHIER = "compteur.json"

try:
    with open(FICHIER) as f:
        data = json.load(f)
except OSError:
    data = {"demarrages": 0}              # premier demarrage : fichier absent

data["demarrages"] += 1

with open(FICHIER, "w") as f:
    json.dump(data, f)

print("Demarrage n°", data["demarrages"])
Comment lire ce code
Le
try/except OSErrorgère le premier démarrage : au tout premier lancement,compteur.jsonn’existe pas,json.loadlèveOSError, et on repart d’un dictionnaire par défaut{"demarrages": 0}— l’équivalent propre de la détection « EEPROM neuve » d’Arduino. Ensuite on incrémente et on réécrit le fichier entier avecjson.dump.jsonrestitue directement les types (ici un entier), sans découpage en octets ni adresses à calculer.
Lancer (Demarrage n° 1), débrancher, rebrancher : la valeur s’incrémente (n° 2, n° 3…) et persiste après une déconnexion totale. (Ici on écrit à chaque démarrage, ce qui est acceptable. Pour des écritures fréquentes en boucle, appliquer l’économie de l’étape 3.)
Pièges
Croire que le Pico a une EEPROM. Il n’en a pas : la persistance se fait par fichier sur la flash (ou EEPROM I2C externe). Du code Arduino EEPROM.read/write n’a pas d’équivalent direct : on raisonne en fichiers.
Ne pas gérer le fichier absent. Lire un fichier inexistant lève OSError. Toujours encadrer la première lecture d’un try/except OSError et fournir une valeur par défaut, sinon le programme plante au premier démarrage.
Écrire en boucle. Écrire le fichier à chaque tour de boucle use la flash (cycles finis) et peut, à terme, la corrompre. N’écrire que sur changement (étape 3) ou sur événement (changement de mode, bouton).
Coupure pendant l’écriture. Une coupure pendant f.write() peut laisser un fichier tronqué/corrompu. Pour des données critiques : écrire dans un fichier temporaire puis le renommer (os.rename) une fois complet, ou garder deux copies et un indicateur de validité.
Saturer la flash. Le fichier de données partage la flash avec le code et les bibliothèques. Écrire de gros volumes (logs continus) finit par la remplir — pour ça, utiliser une carte SD (SPI).
Type mal reconstruit. f.read() renvoie une chaîne : convertir (int(...), float(...)) à la relecture. JSON, lui, restitue directement les types (nombre, booléen, liste, dict). Préférer JSON dès qu’il y a plusieurs champs.
JSON invalide à la lecture. Un fichier JSON corrompu fait échouer json.load (lève une exception). Encadrer aussi le json.load d’un try/except et repartir d’une config par défaut si la lecture échoue.
Cas particulier — EEPROM I2C externe (24LCxx)
Pour une vraie EEPROM (plus de cycles d’écriture que la flash, et indépendante du code), on ajoute une puce 24LCxx sur le bus I2C. On y accède par adresse mémoire via i2c.writeto_mem(adresse, registre, data) et i2c.readfrom_mem(adresse, registre, n) (ou un pilote dédié). Utile pour des compteurs très sollicités ou pour isoler les données du firmware. Pour la plupart des projets école, le fichier sur la flash suffit largement.
Raccrochage projet
- Étape 3 de la phase de preuve de concept — au premier paramètre réglable (seuil, mode), envisager la sauvegarde par fichier dès la PoC pour ne pas recoder le paramétrage à chaque cycle.
- Étape 4 de la phase de dossier technique — la persistance des paramètres et compteurs fait partie des choix d’architecture du firmware.
- Étape 3 de la phase d’intégration et tests — la calibration en condition réelle se sauvegarde pour ne pas être perdue à la coupure.
Sauvegarder par fichier transforme un programme de démo en système qui se souvient, et la voie « fichier sur la flash » est plus simple et plus lisible que l’EEPROM brute d’Arduino.
Voir aussi
- MicroPython — hub du module
- Modules — prérequis (
json,os) - I2C — pour une EEPROM externe 24LCxx
- SPI — pour les gros volumes (carte SD)
- Mémoire d’un microcontrôleur — Flash, SRAM, EEPROM : où vivent le code et les données
- Firmware — organisation du code embarqué incluant la persistance
- Stockage EEPROM (Arduino) — l’équivalent C++ (
EEPROM.h) et la divergence