Gérer la mémoire en MicroPython, c’est composer avec une ressource rare (un microcontrôleur a peu de RAM) et avec l’interpréteur Python, qui en consomme une part. Grande différence avec Arduino : MicroPython a un ramasse-miettes (garbage collector, module gc) qui libère automatiquement la mémoire inutilisée. On ne gère donc pas la mémoire à la main (pas de F()/PROGMEM), mais on surveille deux ennemis : la fragmentation du tas et les pauses du ramasse-miettes. Le module gc permet de mesurer et de reprendre la main.
À quoi ça sert ?
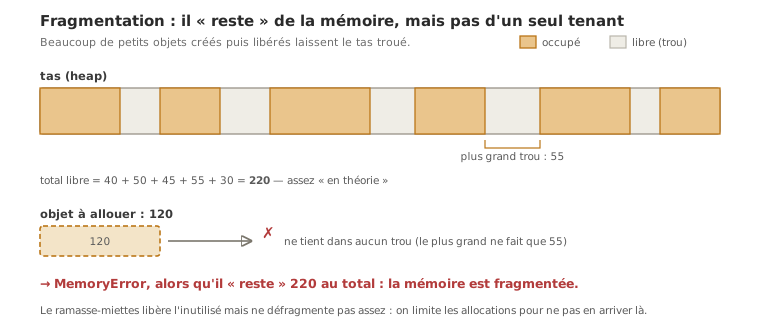
Sur un PC, la mémoire semble infinie. Sur un microcontrôleur, elle est comptée. Et en MicroPython, l’interpréteur en occupe déjà une partie, laissant moins de RAM utile que la taille brute de la puce. Un programme qui crée des objets en boucle (chaînes, listes) peut fragmenter le tas au point qu’une allocation échoue, alors qu’il « reste » de la mémoire en théorie. Le symptôme : une MemoryError, ou des pauses quand le ramasse-miettes se déclenche. Savoir mesurer et limiter les allocations est une compétence de survie dès qu’un projet grossit. L’enjeu se pose en preuve de concept, quand le code dépasse l’exemple.
Procédure pas à pas
Quatre étapes : mesurer la RAM, comprendre le ramasse-miettes, limiter les allocations, déporter en flash.
1. Mesurer la RAM avec gc
On ne devine pas, on mesure. Le module gc donne la mémoire libre et utilisée ; micropython.mem_info() un rapport détaillé :
import gc, micropython

print("RAM libre   :", gc.mem_free())     # octets disponibles
print("RAM utilisee :", gc.mem_alloc())
micropython.mem_info()                     # rapport detaille (fragmentation)
Imprimer gc.mem_free() à divers endroits révèle où la mémoire fond et repère une fuite.
2. Comprendre le ramasse-miettes
MicroPython libère automatiquement les objets qui ne sont plus référencés, mais à des moments non choisis, ce qui peut introduire une pause au mauvais moment (dans un asservissement, par exemple). On peut forcer une collecte à un instant maîtrisé :
gc.collect() # libere maintenant, plutot que de subir une pause plus tardAppeler gc.collect() à un point calme de la boucle (pas dans une ISR, pas dans une section critique) évite les pauses surprises.
3. Limiter les allocations (la vraie discipline)
Le tas se fragmente quand on crée beaucoup de petits objets éphémères. Deux réflexes :
- ne pas accumuler de chaînes/listes dans une boucle — chaque
+=sur une chaîne crée un nouvel objet. Traiter au fil, ou construire une fois (",".join(...)) ; - réutiliser des tampons pré-alloués — un
bytearraycréé une fois et réécrit (avecmemoryviewpour des tranches) plutôt qu’un nouvel objet à chaque tour.
Et pour les constantes entières, const() les stocke plus efficacement qu’une variable :
from micropython import const
TAILLE_TAMPON = const(64)        # constante entiere, compilee efficacement
4. Déporter du code en flash (l’analogue de F())
Là où Arduino garde des textes en flash avec F()/PROGMEM, MicroPython gèle des modules dans le firmware (frozen bytecode, ou fichiers .mpy) : le code s’exécute alors depuis la flash sans être chargé en RAM, ce qui économise beaucoup de RAM pour les gros modules/bibliothèques (voir bibliothèques). C’est le levier principal quand l’interpréteur + les bibliothèques saturent la mémoire.
Au REPL, l’effet d’une collecte se voit directement :
>>> import gc
>>> gc.mem_free()
XXXXX
>>> gc.collect()
>>> gc.mem_free()
XXXXX
La seconde valeur est plus grande que la première : ce sont les objets devenus inaccessibles qui viennent d’être rendus. L’écart entre les deux mesure ce que le programme laissait traîner. À relever sur votre carte, il dépend du firmware et des modules importés.
Exemple — Diagnostiquer une MemoryError par accumulation
Un programme lit un capteur en rafale et accumule les valeurs dans une chaîne. Au bout d’un moment : MemoryError, ou des pauses. Le coupable : la création d’une nouvelle chaîne à chaque tour.
# AVANT — alloue et fragmente a chaque tour
def lire_rafale(capteur, n):
    resultat = ""
    for _ in range(n):
        resultat += str(capteur.read_u16()) + ","   # nouvelle chaine a chaque +=
    return resultat
Réécrit pour ne plus accumuler (on traite au fil), ou pour construire en une fois :
# APRES (option 1) — traite immediatement, rien n'enfle
def lire_rafale(capteur, n):
    for _ in range(n):
        print(capteur.read_u16())

# APRES (option 2) — une seule allocation a la fin
def lire_rafale(capteur, n):
    valeurs = [capteur.read_u16() for _ in range(n)]
    return ",".join(str(v) for v in valeurs)
La démarche générale : mesurer gc.mem_free(), repérer les créations d’objets dans les boucles, les supprimer ou les regrouper, et placer un gc.collect() à un point calme. Sur un programme qui tourne longtemps, l’écart est spectaculaire, et la MemoryError disparaît.
Pièges
Croire que le ramasse-miettes dispense de tout. Il libère l’inutilisé, mais ne défragmente pas suffisamment : créer beaucoup de petits objets éphémères fragmente le tas, et une grosse allocation peut échouer alors qu’il « reste » de la mémoire. Limiter les allocations reste nécessaire.
Subir les pauses du ramasse-miettes. Une collecte automatique peut tomber pendant un asservissement et introduire une latence. Appeler gc.collect() à un moment choisi (point calme de la boucle) reprend la main.
Accumuler des chaînes dans une boucle. Chaque += sur une chaîne crée un nouvel objet — cause n°1 de fragmentation. Traiter au fil, ou ",".join(...) une seule fois.
Allouer dans une ISR. Créer un objet dans une interruption (ou un callback de timer) est interdit : pas d’allocation en contexte d’interruption. Pré-allouer, ne manipuler que des variables existantes.
Oublier que l’interpréteur occupe de la RAM. La RAM utile est inférieure à la taille brute de la puce (l’interpréteur + les modules importés en consomment). Mesurer gc.mem_free() au démarrage donne la marge réelle.
Importer de gros modules sans les geler. Un gros module chargé en RAM peut à lui seul saturer. Le geler dans le firmware (ou .mpy) le fait tourner depuis la flash — l’équivalent MicroPython de garder du code en flash.
Cas particulier — bytearray et memoryview
Pour manipuler des blocs de données (trames, tampons capteur) sans réallouer, on crée un bytearray une fois et on le réécrit en place. memoryview permet d’en prendre des tranches sans copie. C’est la technique pour traiter un flux (UART, SPI, audio) sur peu de RAM sans fragmenter le tas — l’opposé de la création d’objets jetables à chaque tour.
Raccrochage projet
- Phase de preuve de concept — dès que le code dépasse l’exemple (plusieurs capteurs, affichage, journalisation), surveiller
gc.mem_free()et limiter les allocations avant de heurter le mur de la RAM. - Phase d’intégration et tests — l’intégration de plusieurs fonctions cumule leurs besoins mémoire. Un budget RAM tenu fonction par fonction évite les
MemoryErrorqui n’apparaissent qu’une fois tout assemblé.
Anticiper la mémoire évite la situation la plus pénible en embarqué : un programme qui marchait, qui plante après l’ajout d’une fonctionnalité (ici une MemoryError ou des pauses) et qu’on traque faute d’avoir regardé gc.mem_free().
Voir aussi
- Mémoire — la notion : les types de mémoire d’un microcontrôleur
- Utiliser une bibliothèque — geler des modules dans le firmware pour économiser la RAM
- Stockage persistant — conserver des données après extinction (fichier sur la flash)
- Interruptions — la règle « pas d’allocation en contexte d’interruption »
- MicroPython — hub du module
- Gérer la mémoire (Arduino) — l’équivalent C++ (
F(),PROGMEM, pas de ramasse-miettes)