Utiliser un timer matériel en MicroPython consiste à configurer un compteur pour exécuter une action à intervalle précis, via la classe machine.Timer. Le timer déclenche une interruption à la fréquence choisie : une cadence parfaitement régulière qu’une boucle ticks_ms() ne garantit pas. Là où Arduino impose une bibliothèque (TimerOne) ou des registres, MicroPython expose une API uniforme valable d’une carte à l’autre.
À quoi ça sert ?
Pour cadencer une tâche, le réflexe est [[micropython-temporisation|ticks_ms()]] dans la boucle. Cela suffit pour un clignotement, mais la cadence dérive dès que la boucle fait du travail variable. Pour un échantillonnage, un filtrage ou une régulation, ce flottement fausse les calculs. Un timer matériel règle le problème : il déclenche l’action par interruption, à la fréquence exacte, quoi que fasse la boucle. Il libère la boucle du rôle de chronomètre. On le met en place dès qu’une fonction réclame une base de temps fiable. Pour de la temporisation souple, ticks_ms() reste plus simple : le timer se réserve au précis et au régulier.
Procédure pas à pas
Trois étapes : créer le timer avec sa période/fréquence et son callback, garder le callback minimal, traiter dans la boucle.
1. Créer le timer
Timer.init() règle la fréquence (ou la période) et le mode, et attache le callback appelé à chaque échéance :
from machine import Timer

def on_timer(timer):              # callback : recoit le timer, reste minimal
    global echeance
    echeance = True

echeance = False
tim = Timer()                              # timer virtuel (rp2)
tim.init(freq=100, mode=Timer.PERIODIC, callback=on_timer)   # 100 Hz
Au choix : freq=100 (Hz) ou period=10 (ms). Mode : Timer.PERIODIC (répété) ou Timer.ONE_SHOT (une fois). tim.deinit() arrête le timer.
Sur le Pico (RP2), machine.Timer est un timer virtuel (seul id=-1, d’où l’appel Timer() sans numéro) : pas de périphérique timer dédié à choisir comme sur l’AVR. Sa base de temps est le timer système matériel du RP2040 (microseconde), qui génère les interruptions. D’où la régularité : c’est cette base matérielle qui « tient l’horloge », pas un compteur qu’on configurerait à la main.
2. Garder le callback minimal
Le callback s’exécute comme une routine d’interruption : il obéit aux règles des interruptions — court, et idéalement sans allocation mémoire (pas de print formaté, pas d’objet créé ; voir interruptions). Cette règle d’allocation vaut pleinement avec hard=True (le callback devient une hard IRQ, à gigue minimale). Par défaut, c’est une soft IRQ où l’allocation passe, mais nuit à la régularité. Dans les deux cas, même réflexe : il se contente de lever un drapeau (un global déjà existant).
3. Traiter dans la boucle
La boucle voit le drapeau levé et fait le travail lourd (lire, calculer, afficher), là où print et l’allocation sont autorisés :
while True:
    if echeance:
        echeance = False
        # ... travail cadence ...
Prendre capture d’écran du traceur de Thonny affichant des échantillons régulièrement espacés dans le temps.
Exemple — Échantillonner un capteur à 100 Hz
On lit une entrée analogique exactement cent fois par seconde, pour alimenter un filtrage ou une régulation à pas constant. Le timer cadence, le callback lève un drapeau, la boucle lit et envoie.
from machine import Timer, ADC, Pin

capteur = ADC(Pin(26))
echeance = False

def on_timer(timer):              # callback : juste lever le drapeau
    global echeance
    echeance = True

tim = Timer()
tim.init(freq=100, mode=Timer.PERIODIC, callback=on_timer)   # 100 Hz

while True:
    if echeance:                  # tombe a cadence reguliere
        echeance = False
        print(capteur.read_u16()) # lecture + print dans la boucle, pas dans le callback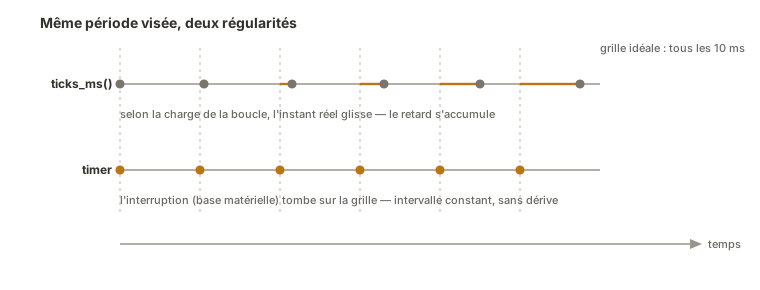
L’échantillonnage tombe toutes les 10 ms quelle que soit la charge de la boucle, parce que c’est le matériel qui tient l’horloge. Le callback se contente de signaler. Toute la logique reste dans la boucle. Comparée à une cadence ticks_ms(), la régularité est sans dérive, ce qui change tout pour un traitement du signal.
Pièges
Allouer dans un callback hard=True. En hard IRQ, print formaté, création d’objet ou calcul flottant qui alloue sont interdits. En soft IRQ (le défaut), l’allocation passe mais nuit à la régularité. Dans les deux cas, le callback se contente de lever un drapeau, la boucle traite. Voir la règle d’allocation des interruptions.
Oublier global. Sans global echeance, le callback crée une variable locale et le drapeau de la boucle ne se lève jamais.
Callback plus long que la période. Cadencer à 10 kHz un callback qui met plus de 100 µs à s’exécuter ne laisse plus de temps à la boucle, et le timer se fait rattraper. Vérifier que la période est cohérente avec le travail demandé.
Période trop courte pour le travail réel. Même logique côté boucle : si le travail déclenché par le drapeau dépasse la période, le système décroche. Mesurer.
Croire qu’une cadence ticks_ms() vaut une cadence timer. Pour du précis, non : seule la base matérielle garantit la régularité. C’est le critère de choix entre [[micropython-temporisation|ticks_ms()]] et timer.
Ne pas garder la référence au timer. Si l’objet Timer est libéré (variable locale qui sort de portée), le ramasse-miettes peut l’arrêter. Le garder dans une variable qui vit aussi longtemps que nécessaire.
Cas particulier — ONE_SHOT et plusieurs timers
Timer.ONE_SHOTdéclenche le callback une seule fois après le délai — utile pour une temporisation différée (éteindre une LED après N ms sans bloquer la boucle).- On peut créer plusieurs timers indépendants (cadences différentes), chacun avec son callback. Garder chaque callback minimal pour qu’ils ne se gênent pas.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — échantillonner ou cadencer une fonction à pas constant sur un montage isolé, prérequis d’une mesure ou d’une régulation propre.
- Étape 3 de la phase d’intégration et tests — la boucle de commande du système (une régulation PID) tourne à période fixe imposée par un timer, condition de sa stabilité.
Disposer d’une base de temps matérielle fiable sépare un montage qui « marche à peu près » d’un système dont le comportement temporel est maîtrisé, indispensable dès qu’on asservit.
Voir aussi
- Timer — la notion mère : compteur, prédiviseur, débordement, comparaison (à comprendre avant de coder)
- MicroPython — hub du module
- Interruptions — le mécanisme par lequel le timer exécute son callback (et la règle d’allocation)
- sleep() vs ticks_ms() — la temporisation logicielle, l’alternative non précise
- Régulation PID — un usage direct de l’échantillonnage à pas constant
- Timer matériel (Arduino) — l’équivalent C++ (TimerOne, registres CTC)