Utiliser un timer matériel sur Arduino consiste à configurer un compteur interne pour exécuter une action à intervalle précis (typiquement via une bibliothèque comme TimerOne, qui masque les registres). Le timer déclenche une interruption à la fréquence choisie, ce qui donne une cadence parfaitement régulière qu’une boucle millis() ne garantit pas, et permet aussi de régler la fréquence d’un signal PWM.
À quoi ça sert ?
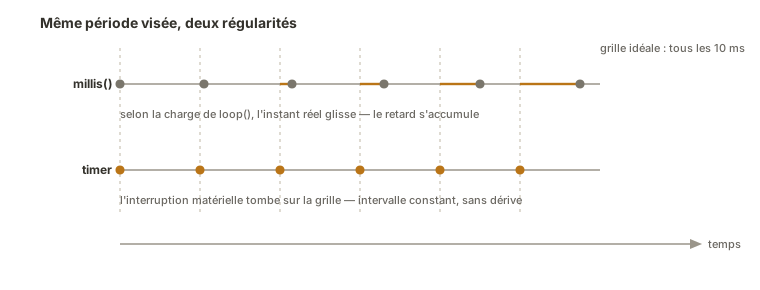
Pour cadencer une tâche, le réflexe du débutant est millis() dans loop(). Cela suffit pour un clignotement, mais la cadence dérive dès que la boucle fait du travail variable : entre deux passages, l’intervalle réel n’est jamais tout à fait constant. Pour un échantillonnage, un filtrage ou une régulation, ce flottement fausse les calculs. Un timer matériel règle le problème :
- il déclenche l’action par interruption, à la fréquence exacte programmée, quoi que fasse la boucle ;
- il libère
loop()du rôle de chronomètre ; - il sert aussi à changer la fréquence d’un PWM (vitesse de moteur, scintillement d’une LED).
On le met en place en preuve de concept, dès qu’une fonction réclame une base de temps fiable. Pour de la temporisation souple et non critique, [[arduino-temporisation|millis()]] reste plus simple : le timer matériel se réserve au précis et au régulier.
Procédure pas à pas
Quatre étapes : choisir un timer libre, le configurer via la bibliothèque, y attacher la fonction périodique, puis garder cette fonction minimale.
1. Choisir un timer libre
Une Uno a trois timers — Timer0, Timer1, Timer2 — mais ils ne sont pas tous disponibles : Timer0 fait tourner millis() et delay(), et plusieurs sont mobilisés par analogWrite() selon les broches. Timer1 (16 bits) est le plus souvent libre et le plus pratique, à condition de ne pas utiliser la bibliothèque Servo, qui se l’approprie. Toucher à Timer0 dérègle millis(), donc à éviter (voir la notion timer, ressource partagée).
2. Configurer le timer via la bibliothèque
La bibliothèque TimerOne (à installer via le gestionnaire de bibliothèques) règle la période en microsecondes en une ligne. Pour 100 Hz, la période vaut 10 000 µs.
#include <TimerOne.h>

void setup() {
  Timer1.initialize(10000);   // période en microsecondes : 10 000 µs = 100 Hz
}
La bibliothèque calcule pour nous le prédiviseur et la valeur de comparaison correspondants : c’est exactement le travail décrit dans la notion timer, fait automatiquement.
TimerOne ne fonctionne que sur les cartes AVR (Uno R3, Nano, Mega). Sur une Uno R4 (Renesas) ou un ESP32, l’architecture des timers diffère et l’on passe par d’autres bibliothèques (FspTimer sur R4, timers natifs timerBegin() sur ESP32). Le principe (un compteur matériel qui déclenche une interruption périodique) reste identique.
3. Attacher la fonction périodique
Timer1.attachInterrupt() relie une fonction au timer : elle sera appelée comme une routine d’interruption, à chaque période.
void onTimer() {        // exécutée toutes les 10 ms, en interruption
  // ... action régulière ...
}

void setup() {
  Timer1.initialize(10000);
  Timer1.attachInterrupt(onTimer);
}
Cette fonction est une ISR : elle obéit aux règles des interruptions — courte, sans delay() ni Serial, et toute variable partagée avec loop() déclarée volatile.
4. Garder l’ISR minimale, traiter dans loop()
L’ISR ne fait que le strict nécessaire (souvent lever un drapeau) et c’est loop() qui effectue le travail lourd (lire, calculer, afficher) quand elle voit le drapeau levé. Ainsi le Serial, interdit dans l’ISR, se fait au bon endroit.

Exemple — Échantillonner un capteur à 100 Hz
On lit une entrée analogique exactement cent fois par seconde, pour alimenter un filtrage ou une régulation à pas constant. Le timer cadence, l’ISR lève un drapeau, la boucle lit et envoie la mesure.
#include <TimerOne.h>

const int CAPTEUR = A0;
volatile bool echeance = false;     // drapeau partagé ISR <-> loop : volatile

void onTimer() {                     // ISR : toutes les 10 ms, juste lever le drapeau
  echeance = true;
}

void setup() {
  Serial.begin(115200);
  Timer1.initialize(10000);          // 10 000 µs = 100 Hz
  Timer1.attachInterrupt(onTimer);
}

void loop() {
  if (echeance) {                    // déclenché à cadence régulière
    echeance = false;
    int mesure = analogRead(CAPTEUR);
    Serial.println(mesure);          // Serial ici, dans loop() — pas dans l'ISR
  }
}
L’échantillonnage tombe toutes les 10 ms quelle que soit la charge de la boucle, parce que c’est le matériel qui tient l’horloge. L’ISR se contente de signaler l’échéance. Toute la logique reste dans loop(). Comparée à une cadence en millis(), la régularité est sans dérive, ce qui change tout pour un traitement du signal.
Cas particulier — Sous le capot : les registres
Ce que fait TimerOne, on peut l’écrire directement avec les registres de l’AVR, en mode CTC (Clear Timer on Compare). C’est plus verbeux et spécifique à la puce (ATmega328P de l’Uno), mais ça montre la mécanique réelle décrite dans la notion : un prédiviseur, une valeur de comparaison, une interruption sur comparaison. Les opérations bit-à-bit qu’il emploie — masque, mise à 1 avec |=, décalage << — sont détaillées dans la manipulation de bits. L’ISR TIMER1_COMPA_vect lève le même drapeau volatile echeance que l’exemple plus haut.
void setup() {
  cli();                       // on coupe les interruptions le temps de configurer
  TCCR1A = 0;
  TCCR1B = 0;
  TCNT1  = 0;
  OCR1A  = 2499;               // f = 16 MHz / (prescaler 64 × (2499 + 1)) = 100 Hz
  TCCR1B |= (1 << WGM12);      // mode CTC
  TCCR1B |= (1 << CS11) | (1 << CS10);   // prédiviseur 64
  TIMSK1 |= (1 << OCIE1A);     // interruption sur comparaison A
  sei();                       // on réactive les interruptions
}

ISR(TIMER1_COMPA_vect) {       // la routine, déclenchée à chaque comparaison
  echeance = true;
}
Comment lire ce code
Le bloc se lit en cinq temps.
cli()coupe les interruptions le temps de configurer (sinon l’une d’elles pourrait tomber sur un timer à moitié réglé). On remet à zéro les registres de contrôle (TCCR1A/TCCR1B) et le compteur (TCNT1).OCR1Aest la valeur de comparaison : le compteur monte jusqu’à elle, puis l’interruption part. C’est elle qui fixe la période.WGM12choisit le mode CTC (le compteur se remet à zéro à chaque comparaison).CS11 | CS10règlent le prédiviseur à 64.OCIE1Aautorise l’interruption sur comparaison A. Enfinsei()réactive les interruptions. Dès lors,ISR(TIMER1_COMPA_vect)s’exécute toute seule à chaque comparaison.
La formule f = 16 MHz / (prescaler × (OCR1A + 1)) est la traduction concrète du fréquence ÷ (prédiviseur × valeur) de la notion. En projet, la bibliothèque suffit presque toujours. Ce niveau ne sert que pour un réglage fin ou pour comprendre un code existant.
Cas particulier — Changer la fréquence d’un PWM
analogWrite() produit un PWM à une fréquence par défaut fixe (environ 490 Hz sur la plupart des broches d’une Uno). Quand cette fréquence pose problème — un moteur qui siffle dans l’audible, une LED qui scintille à la caméra — on la modifie en reconfigurant le prédiviseur du timer qui pilote la broche. Attention : ce réglage affecte toutes les broches PWM portées par le même timer, et toucher Timer0 dérègle millis(). C’est un usage avancé, à manier en connaissant la carte des timers.
Pièges
Reconfigurer Timer0. Il fait tourner millis() et delay() : le détourner casse toute la temporisation logicielle du programme. Sauf besoin précis, on le laisse tranquille.
Oublier volatile. Une variable partagée entre l’ISR du timer et loop() sans volatile peut être lue obsolète : le drapeau semble ne jamais se lever. Règle commune à toutes les interruptions.
Faire trop dans l’ISR du timer. Serial, calculs lourds, delay() : interdits dans l’ISR. Elle signale, la boucle traite. Une ISR qui dépasse la période se fait rattraper par la suivante et le système décroche.
Période trop courte pour le travail demandé. Cadencer à 10 kHz une ISR qui met plus de 100 µs à s’exécuter ne laisse plus de temps à loop(). Vérifier que la période est cohérente avec ce qu’on lui demande de faire.
Conflit de bibliothèques sur le même timer. TimerOne et Servo veulent toutes deux Timer1 : les utiliser ensemble produit des comportements erratiques. Un timer, un seul maître.
Croire qu’une cadence millis() vaut une cadence timer. Pour du précis, non : seule la base matérielle garantit la régularité. C’est le critère de choix entre [[arduino-temporisation|millis()]] et timer.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — échantillonner ou cadencer une fonction à pas constant sur un montage isolé, prérequis d’une mesure ou d’une régulation propre.
- Étape 3 de la phase d’intégration et tests — la boucle de commande du système (une régulation PID, par exemple) tourne à période fixe imposée par un timer, condition de sa stabilité.
Disposer d’une base de temps matérielle fiable est ce qui sépare un montage qui « marche à peu près » d’un système dont le comportement temporel est maîtrisé, indispensable dès qu’on asservit.
Voir aussi
- Timer — la notion mère : compteur, prédiviseur, débordement, comparaison (à comprendre avant de coder)
- Arduino — hub des tutoriels Arduino
- Interruption — le mécanisme par lequel le timer exécute sa routine périodique
- delay() vs millis() — la temporisation logicielle, l’alternative non précise
- Piloter une sortie PWM —
analogWrite(), dont ce tuto permet de régler la fréquence - Régulation PID — un usage direct de l’échantillonnage à pas constant
- ESP32 — timers natifs (
timerBegin), à la place de TimerOne qui est propre à l’AVR