Temporiser est l’art de mesurer ou de produire un délai dans un programme embarqué. Arduino propose deux outils opposés en philosophie : delay(), qui suspend tout le programme pendant une durée donnée, et millis(), qui donne le temps écoulé depuis le démarrage de la carte. La progression entre les deux (passer de delay() aux patterns à base de millis()) est le saut le plus structurant entre un sketch débutant et un programme embarqué digne du nom.
À quoi ça sert ?
Tout programme un peu sérieux a besoin de temps : faire clignoter une LED à 1 Hz, échantillonner un capteur à 10 Hz, déclencher une alarme après 3 secondes, asservir un moteur en boucle fermée tous les 20 ms. Sans gestion du temps, on a soit un programme qui s’exécute aussi vite que le processeur (sans rythme), soit un programme bloqué par delay() qui rate tout ce qui se passe pendant ses pauses. La fiche montre les deux outils, en argumentant pourquoi millis() finit par s’imposer.
Procédure pas à pas
Quatre étapes : utiliser delay() pour démarrer, comprendre ses limites, basculer sur millis(), traiter plusieurs temps en parallèle.
1. delay() — la bombe à retardement pédagogique
void loop() {
  digitalWrite(LED, HIGH);
  delay(500);
  digitalWrite(LED, LOW);
  delay(500);
}
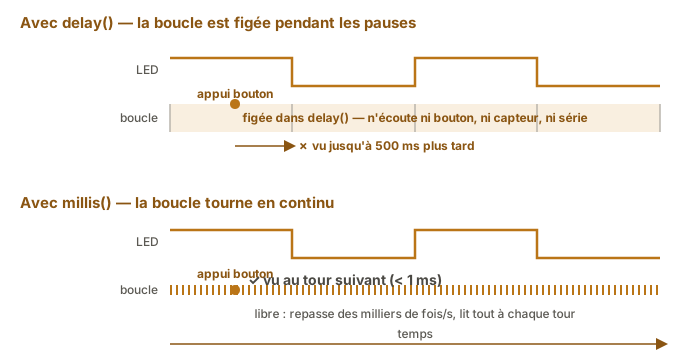
delay(N) met le programme en pause pendant N millisecondes. Simple, lisible, utilisé dans le Blink et dans tous les premiers exemples. Limites : rien d’autre ne peut s’exécuter pendant la pause — pas de lecture de bouton, pas de réception série, pas de mesure capteur.
Pour les microsecondes : delayMicroseconds(N) (utile pour générer une impulsion courte sur le HC-SR04, par exemple).
2. Comprendre la limite de delay()
Code qui semble innocent mais qui rate tout :
void loop() {
  digitalWrite(LED, HIGH);
  delay(1000);
  digitalWrite(LED, LOW);
  delay(1000);
  // Pendant ces 2 secondes : impossible de lire un bouton, un capteur, ou Serial
}
Si un bouton doit interrompre le clignotement, ce code ne le verra qu’avec jusqu’à 2 secondes de retard. C’est inacceptable dès qu’on a deux choses à faire en parallèle.
Danger
Un programme figé dans
delay()est aveugle à tout ce qui survient pendant la pause. Sur un système critique — arrêt d’urgence, fin de course, détection d’obstacle, seuil de courant ou de température — un événement qui tombe pendant undelay()n’est vu qu’à la fin de la pause, voire raté s’il est fugace. Ce retard de réaction peut endommager le matériel ou blesser une personne. Dès qu’une entrée doit être surveillée en continu, on bannitdelay()au profit demillis().
3. millis() — l’horloge non bloquante
millis() renvoie le nombre de millisecondes écoulées depuis le démarrage de la carte. Le programme ne s’arrête pas : il consulte l’horloge.
unsigned long dernierToggle = 0;
const unsigned long INTERVALLE = 500;  // ms
bool etatLED = false;

void setup() {
  pinMode(LED_BUILTIN, OUTPUT);
}

void loop() {
  if (millis() - dernierToggle >= INTERVALLE) {
    dernierToggle = millis();
    etatLED = !etatLED;
    digitalWrite(LED_BUILTIN, etatLED);
  }

  // Ici on peut faire AUTRE CHOSE sans bloquer
  // (lire un bouton, mesurer un capteur, écouter Serial)
}
Le loop() tourne à pleine vitesse (de l’ordre de 100 000 fois par seconde sur Uno R3, selon la charge de la boucle). À chaque tour, on vérifie si l’intervalle est écoulé : si oui on agit, sinon on continue. Le pattern if (millis() - last >= interval) est l’incantation à mémoriser une fois pour toutes.
Le contraste entre les deux philosophies se lit d’un coup d’œil sur un chronogramme :
4. Plusieurs temps en parallèle
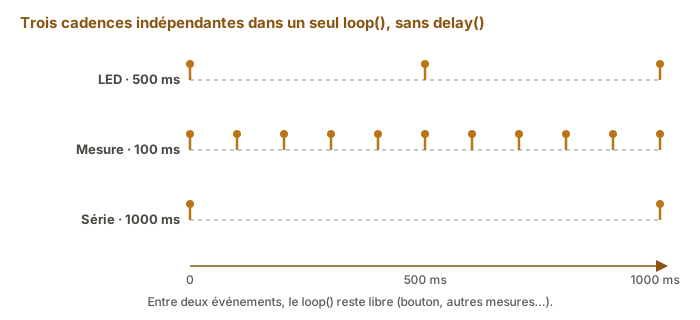
Avantage décisif de millis() : on peut gérer plusieurs cadences indépendantes dans le même loop().
unsigned long t_LED = 0,    INT_LED    = 500;
unsigned long t_MESURE = 0, INT_MESURE = 100;   // 10 Hz
unsigned long t_PRINT = 0,  INT_PRINT  = 1000;  // 1 Hz

void loop() {
  unsigned long maintenant = millis();

  if (maintenant - t_LED >= INT_LED) {
    t_LED = maintenant;
    digitalWrite(LED_BUILTIN, !digitalRead(LED_BUILTIN));
  }

  if (maintenant - t_MESURE >= INT_MESURE) {
    t_MESURE = maintenant;
    int val = analogRead(A0);
    // ... traiter la mesure
  }

  if (maintenant - t_PRINT >= INT_PRINT) {
    t_PRINT = maintenant;
    Serial.println("Vivant");
  }
}
Trois cadences (toggle LED 2 Hz, mesure 10 Hz, impression 1 Hz) cohabitent sans aucun delay(). Le loop() est libre d’écouter aussi un bouton, du Serial, etc.
Exemple — Blink non bloquant + bouton réactif
Cas complet qui montre la valeur du pattern : une LED clignote à 1 Hz, un bouton bascule la fréquence entre 1 Hz et 5 Hz sans aucune perte de réactivité.
// --- Broches : constantes (const, fixées une fois pour toutes) ---
const int LED = 13;                     // broche de la LED de signalisation
const int BOUTON = 2;                   // broche du bouton-poussoir (autre patte vers GND)
const unsigned long DELAI_REBOND = 30;  // ms de stabilité exigée avant de valider un changement d'état

// --- Clignotement : ce sont des VARIABLES, elles changent en cours d'exécution ---
unsigned long t_LED = 0;          // date (millis) du dernier basculement de la LED
unsigned long intervalle = 500;   // demi-période courante : 500 ms = 1 Hz, 100 ms = 5 Hz
bool etatLED = false;             // LED actuellement allumée (true) ou éteinte (false)

// --- Bouton : anti-rebond + détection de front ---
bool dernierBouton = HIGH;            // dernière lecture BRUTE (HIGH = relâché, pull-up)
bool etatStable    = HIGH;            // état CONFIRMÉ une fois le rebond passé
unsigned long dernierChangement = 0;  // date de la dernière transition de la lecture brute

void setup() {
  pinMode(LED, OUTPUT);
  pinMode(BOUTON, INPUT_PULLUP);  // pull-up interne : bouton relâché = HIGH, appuyé = LOW
}

void loop() {
  unsigned long maintenant = millis();   // on lit l'horloge UNE fois par tour

  // 1. Clignotement à la cadence courante, sans delay() : on regarde si l'intervalle est écoulé
  if (maintenant - t_LED >= intervalle) {
    t_LED = maintenant;                  // mémoriser l'instant de ce basculement
    etatLED = !etatLED;                  // inverser l'état
    digitalWrite(LED, etatLED);
  }

  // 2. Bouton : on filtre le rebond, puis on n'agit qu'au FRONT (une seule fois par appui)
  bool lecture = digitalRead(BOUTON);

  if (lecture != dernierBouton) {        // la lecture brute vient de changer (peut-être un rebond)
    dernierChangement = maintenant;      // on (re)démarre le chrono d'anti-rebond
    dernierBouton = lecture;
  }

  // Lecture stable depuis plus de DELAI_REBOND, ET différente de l'état déjà confirmé ?
  if (maintenant - dernierChangement > DELAI_REBOND && lecture != etatStable) {
    etatStable = lecture;                // on valide ce nouvel état stable
    if (etatStable == LOW) {             // LOW = front descendant = le bouton vient d'être appuyé
      intervalle = (intervalle == 500) ? 100 : 500;   // basculer 1 Hz <-> 5 Hz, une seule fois
    }
  }
  // (Aucun "verrou" artificiel : tester lecture != etatStable suffit à n'agir qu'une fois par appui.)
}
Comment lire ce code. Le sketch fait tourner deux mécanismes indépendants dans le même loop(), sans qu’aucun ne bloque l’autre.
- Le clignotement repose sur
millis():t_LEDretient la date du dernier basculement, etmaintenant - t_LED >= intervalledemande à chaque tour « assez de temps a-t-il passé ? ». Si oui, on rebascule la LED et on remett_LEDàmaintenant. Changerintervalle(500 ↔ 100 ms) suffit à changer la cadence. - Le bouton combine anti-rebond et détection de front, exactement comme dans lire une entrée TOR :
dernierBoutonsuit la lecture brute,etatStablel’état confirmé une fois le rebond passé (DELAI_REBOND). La conditionetatStable == LOWne se réalise qu’une seule fois par appui (au front descendant). C’est ce qui évite de basculer la fréquence en boucle tant que le doigt reste posé.
Les deux blocs s’exécutent à chaque tour : la LED clignote pendant qu’on surveille le bouton, précisément ce qu’un delay() interdirait.
Le câblage n’a rien de nouveau : un bouton sur INPUT_PULLUP (une patte vers la broche, l’autre vers GND) et une LED sur sa broche. Il est détaillé et illustré dans lire une entrée TOR.
Avec un seul delay() dans le code, ce comportement ne serait pas possible : c’est l’illustration directe de pourquoi millis() est le bon outil dès qu’il y a plus d’une chose à faire à la fois.
Pièges
delay() qui bloque tout. Le piège n°1 du débutant : un delay(5000) planqué dans une boucle, et tout le reste du programme attend 5 secondes. Repérer chaque delay() du code et se demander à chaque fois : « puis-je le remplacer par un millis() ? ».
Overflow de millis() mal géré. millis() est un unsigned long (32 bits) qui déborde après ~49,7 jours. Le test if (millis() - last >= interval) reste correct au moment de l’overflow grâce à l’arithmétique modulaire des unsigned. À l’inverse, if (millis() >= last + interval) est faux au moment de l’overflow (peut produire un blocage temporaire). Toujours préférer la première forme.
Variable de temps en int ou long signé. Stocker un résultat de millis() dans un int (16 bits sur Uno R3) provoque un overflow toutes les 32 secondes. Toujours unsigned long pour les variables qui mémorisent un timestamp.
Sur Uno R4 (cœur Arm Cortex-M4 32 bits), un int fait 32 bits : le même bug ne déborde alors qu’après ~24,8 jours, plus rare, donc d’autant plus insidieux. La règle ne change pas : unsigned long pour tout timestamp.
delayMicroseconds(N) au-delà de 16383. La fonction n’est précise que pour des durées inférieures à ~16 ms (16383 µs sur Uno R3). Pour plus, utiliser delay() (en millisecondes) ou un compteur basé sur micros().
micros() aussi déborde. micros() (microsecondes depuis le démarrage) est aussi unsigned long et déborde après ~71 minutes. Pour des chronométrages courts, c’est sans impact. Pour des durées longues, préférer millis().
Mélanger les unités. delay(1000) = 1 seconde, delayMicroseconds(1000) = 1 milliseconde. Erreur classique : remplacer l’une par l’autre sans ajuster. La LED clignote 1000× trop vite ou trop lentement.
Coller plusieurs if (millis()…) qui réinitialisent le même compteur. Chaque cadence indépendante doit avoir sa propre variable unsigned long. Sinon les cadences se polluent et s’interrompent.
Cas particulier — Cadences sub-milliseconde et temps réel
Pour des asservissements rapides (PID à 1 kHz, lecture d’encodeur à 10 kHz, génération d’un signal précis), le couple millis() + loop() polling atteint sa limite : la latence devient incertaine selon ce que le reste du loop() est en train de faire. Trois pistes :
micros()pour le même pattern à finesse microseconde — gain limité par la durée duloop().- Timers matériels + interruption périodique — voir timers matériels et interruptions.
- FreeRTOS ou systèmes coopératifs — pour multi-tâches structurées (sur ESP32 typiquement).
Raccrochage projet
- Étape 3 de la phase de preuve de concept — toute boucle de mesure-action (asservissement, échantillonnage capteur) repose sur une cadence précise, à structurer avec
millis()dès le premier code. - Toute la phase d’intégration et tests — un test qui mesure le temps de réponse d’une fonction s’appuie sur
millis()oumicros()pour les datations.
Faire le pas delay() → millis() une fois pour toutes en début de PoC évite de devoir réécrire intégralement la structure du code quand le projet réclame deux choses en parallèle, ce qui arrive toujours en pratique.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Lire une entrée TOR — utilise
millis()pour l’anti-rebond non bloquant - Programmation non bloquante — généralisation du pattern à l’ensemble du code
- Interruptions — pour les événements ultra-rapides où
millis()ne suffit pas - Timers matériels — pour la périodicité au µs près
- Timer — le compteur matériel sur lequel reposent
millis()etdelay()