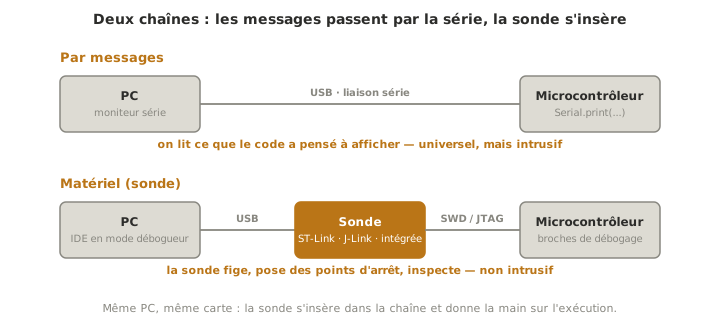
Déboguer un système embarqué, c’est traquer la cause d’un comportement anormal d’un programme qui tourne sur un microcontrôleur, là où il n’y a ni écran, ni clavier, ni la console d’un PC. Deux grandes approches coexistent : le débogage par messages (afficher des valeurs via la liaison série) et le débogage matériel (une sonde qui met le programme en pause, pose des points d’arrêt et inspecte les variables en temps réel). Cette fiche transverse pose la méthode et compare les deux approches, agnostique de la famille. Pour la lecture des logs propres à une carte, voir lire les logs d’erreur et firmware.

À quoi ça sert ?
Un bug sur microcontrôleur est plus difficile à cerner que sur un PC : pas d’affichage immédiat, exécution en temps réel, interaction avec le matériel (capteurs, moteurs, communications). Le débogage répond à des questions précises :
- « ce code s’exécute-t-il seulement ? » — la branche d’un
if, l’intérieur d’une fonction, une interruption sont-ils réellement atteints ? - « quelle valeur a cette variable à cet instant ? » — l’état d’une machine à états, la lecture d’un capteur, un compteur ;
- « où le programme part-il de travers ? » — figer l’exécution juste avant le symptôme pour observer le contexte ;
- « est-ce un problème de code ou de matériel ? » — distinguer un bug logiciel d’un défaut électrique (et basculer alors vers les instruments de mesure).
Deux approches
Débogage par messages (printf / log). On insère des affichages (Serial.print, macros de log) à des points clés du code, et on observe le défilement dans le moniteur série. C’est universel (toute carte dotée d’une liaison série), sans matériel supplémentaire, et c’est l’entrée naturelle du débutant. Limites : c’est intrusif (les affichages modifient le déroulement et le timing), cela alourdit le code, et il n’y a ni pause ni inspection à la demande : on ne voit que ce qu’on a pensé à afficher. Détaillé côté famille dans lire les logs d’erreur et via les macros DEBUG de déboguer un programme Arduino. Côté MicroPython, le REPL interactif change la donne (voir micropython-debug).
Débogage matériel (JTAG / SWD). Une sonde de débogage (ST-Link, J-Link, ou le contrôleur intégré à certaines cartes comme l’ESP32-S3/C3) se connecte aux broches de débogage du microcontrôleur et donne la main sur l’exécution :
- points d’arrêt (breakpoints) — geler le programme à une ligne précise ;
- pas à pas (step) — avancer instruction par instruction (entrer dans une fonction, l’enjamber, en sortir) ;
- inspection — lire (et parfois modifier) les variables, les registres, la mémoire en temps réel, sans rien afficher ;
- pile d’appels (call stack) — savoir par quel chemin on est arrivé là.
Avantage : non intrusif (le code ne change pas) et bien plus puissant. Coût : il faut le matériel (la sonde) et la configuration de la chaîne d’outils (toolchain + IDE), spécifique à la famille de microcontrôleur.
La méthode, quelle que soit l’approche
Déboguer n’est pas changer du code au hasard jusqu’à ce que « ça passe ». La démarche est une enquête :
- Reproduire le bug de façon fiable — un bug qu’on ne sait pas reproduire ne peut pas être corrigé sereinement.
- Isoler — réduire au plus petit cas qui déclenche encore le problème (commenter, simplifier).
- Formuler une hypothèse précise sur la cause (« la variable d’état ne change jamais », « l’interruption n’est pas appelée »).
- Instrumenter pour tester l’hypothèse — un affichage bien placé, ou un point d’arrêt.
- Vérifier, puis corriger — et seulement alors, valider que le symptôme a disparu.
Warning
Un point d’arrêt gèle le processeur, pas le monde extérieur. Quand l’exécution s’arrête sur un breakpoint, le microcontrôleur s’immobilise, mais un moteur continue de tourner sur son inertie, une communication arrive à expiration (timeout), un condensateur se décharge. Le débogage matériel d’un système qui pilote du mouvement ou des échanges temps réel peut donc fausser ce qu’on observe, voire être dangereux. À manier avec prudence sur les parties commandant de la puissance.
Exemple — Une LED qui refuse de clignoter
Une LED censée clignoter reste éteinte. Le câblage et l’alimentation sont vérifiés (au multimètre) : le problème est logiciel.
- Hypothèse 1 — « la ligne qui inverse la LED n’est jamais atteinte ». On y pose un point d’arrêt : s’il ne se déclenche jamais, le chemin d’exécution ne passe pas par là (une condition au-dessus est fausse).
- Variante par messages — sans sonde, on place
Serial.printjuste avant : l’absence de message confirme la même chose. - Remonter — on déplace le point d’observation vers la condition qui garde ce bloc, on inspecte la variable testée : on découvre qu’elle ne change pas comme prévu (un
=au lieu d’un==, un délai jamais écoulé à cause d’une comparaison de dates mal posée, cf. temporiser sur Arduino ou en MicroPython). - Corriger l’hypothèse validée, retirer l’instrumentation, vérifier que la LED clignote.
L’enquête a localisé la cause sans toucher au reste du code, au lieu de modifier des lignes au hasard.
Pièges
Changer du code sans hypothèse. Modifier au hasard jusqu’à ce que « ça marche » masque le vrai bug au lieu de le comprendre. Il réapparaîtra. Une correction se fait sur une cause identifiée.
L’effet Heisenberg du printf. Ajouter un affichage modifie le timing : un bug lié au temps (course entre une interruption et le programme principal, timing d’un bus) peut disparaître quand on l’instrumente et revenir quand on retire l’affichage. Indice que le problème est temporel.
Oublier de retirer le débogage. Les affichages de débogage laissés en place consomment du temps de calcul, de la mémoire et de la liaison série en production. Les conditionner à la compilation (#if DEBUG) ou les retirer.
Confondre « ça compile » et « ça marche ». Un programme qui compile sans erreur peut faire n’importe quoi à l’exécution. Le compilateur valide la syntaxe, pas l’intention.
Déboguer du logiciel quand le défaut est matériel. Si une lecture de capteur est aberrante, la cause peut être un câblage, un niveau de tension, une soudure. Pas le code. Avant de plonger dans le programme, vérifier le signal réel aux instruments de mesure.
Voir aussi
- Firmware — l’architecture du programme qu’on débogue (prérequis)
- Lire les logs d’erreur — le débogage par messages, côté chaîne d’outils
- Déboguer un programme Arduino — l’incarnation Arduino (macros
DEBUG, moniteur série) - Déboguer en MicroPython — l’incarnation MicroPython (REPL interactif)
- Instruments de mesure — quand le bug est électrique et non logiciel
- Machine à états — inspecter une variable d’état est un cas fréquent de débogage
- Microcontrôleur — les broches de débogage (JTAG/SWD) selon la famille
- Chien de garde — un chien armé peut redémarrer la carte en pleine session de débogage