Temporiser est l’art de mesurer ou de produire un délai. MicroPython propose deux outils opposés en philosophie : sleep() (et ses variantes), qui suspend tout le programme pendant une durée donnée, et ticks_ms(), qui donne le temps écoulé depuis le démarrage. La progression entre les deux — passer de sleep() aux patterns à base de ticks_ms() — est le saut le plus structurant entre un script débutant et un programme embarqué digne du nom. Tout vient du module [[micropython-modules|time]].
À quoi ça sert ?
Tout programme sérieux a besoin de temps : clignoter à 1 Hz, échantillonner à 10 Hz, déclencher une alarme après 3 s, asservir tous les 20 ms. Sans gestion du temps, on a soit un programme sans rythme, soit un programme bloqué par sleep() qui rate tout pendant ses pauses. La fiche montre les deux outils, en argumentant pourquoi ticks_ms() finit par s’imposer.
Procédure pas à pas
Quatre étapes : sleep() pour démarrer, comprendre sa limite, basculer sur ticks_ms(), gérer plusieurs temps.
1. sleep() — la bombe à retardement pédagogique
from machine import Pin
from time import sleep

led = Pin("LED", Pin.OUT)
while True:
    led.on()
    sleep(0.5)       # secondes (accepte un flottant)
    led.off()
    sleep(0.5)
sleep(N) met le programme en pause N secondes. Variantes entières : sleep_ms(N) (millisecondes), sleep_us(N) (microsecondes — utile pour une impulsion courte, cf. HC-SR04). Simple et lisible, mais rien d’autre ne s’exécute pendant la pause — pas de lecture de bouton, pas de mesure capteur.
2. Comprendre la limite
while True:
    led.on()
    sleep(1)
    led.off()
    sleep(1)
    # Pendant ces 2 s : impossible de lire un bouton, un capteur, ou la liaison série
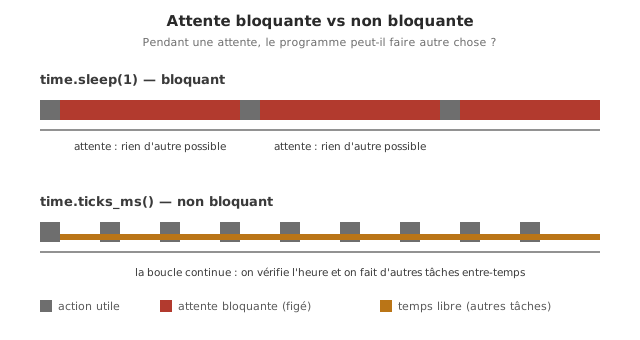
Si un bouton doit interrompre le clignotement, ce code ne le verra qu’avec jusqu’à 2 s de retard. Inacceptable dès qu’on a deux choses à faire en parallèle.
3. ticks_ms() — l’horloge non bloquante
ticks_ms() renvoie un compteur de millisecondes depuis le démarrage. Le programme ne s’arrête pas. Il consulte l’horloge. Différence cruciale avec Arduino : on ne soustrait pas ticks_ms() directement (le compteur déborde et repart). On utilise ticks_diff(maintenant, depart), conçu pour gérer ce débordement.
from machine import Pin
from time import ticks_ms, ticks_diff

led = Pin("LED", Pin.OUT)
dernier = ticks_ms()
INTERVALLE = 500      # ms
etat = False

while True:
    if ticks_diff(ticks_ms(), dernier) >= INTERVALLE:
        dernier = ticks_ms()
        etat = not etat
        led.value(etat)

    # Ici on peut faire AUTRE CHOSE sans bloquer
    # (lire un bouton, mesurer un capteur...)
À chaque tour, on vérifie si l’intervalle est écoulé : si oui, on agit, sinon on continue. Le pattern if ticks_diff(ticks_ms(), dernier) >= intervalle: est l’incantation à mémoriser.
4. Plusieurs temps en parallèle
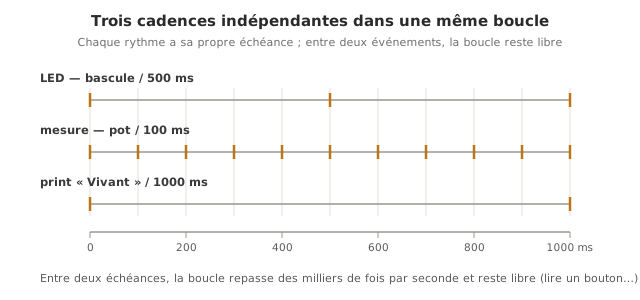
Avantage décisif : plusieurs cadences indépendantes dans la même boucle.
from machine import Pin, ADC
from time import ticks_ms, ticks_diff

led = Pin("LED", Pin.OUT)
pot = ADC(Pin(26))

t_led = t_mesure = t_print = ticks_ms()
INT_LED, INT_MESURE, INT_PRINT = 500, 100, 1000   # ms

while True:
    maintenant = ticks_ms()

    if ticks_diff(maintenant, t_led) >= INT_LED:
        t_led = maintenant
        led.toggle()

    if ticks_diff(maintenant, t_mesure) >= INT_MESURE:
        t_mesure = maintenant
        val = pot.read_u16()        # ... traiter la mesure

    if ticks_diff(maintenant, t_print) >= INT_PRINT:
        t_print = maintenant
        print("Vivant")
Trois cadences (LED 1 Hz, mesure 10 Hz, impression 1 Hz) cohabitent sans aucun sleep(). La boucle reste libre d’écouter un bouton.
Exemple — Blink non bloquant + bouton réactif
Une LED clignote à 1 Hz, un bouton bascule la fréquence entre 1 Hz et 5 Hz sans perte de réactivité — impossible avec un seul sleep().
from machine import Pin
from time import ticks_ms, ticks_diff

led = Pin(15, Pin.OUT)
bouton = Pin(14, Pin.IN, Pin.PULL_UP)

# Clignotement : ce sont des VARIABLES, elles changent en cours d'exécution
t_led = ticks_ms()        # date du dernier basculement de la LED
intervalle = 500          # demi-période courante : 500 ms = 1 Hz, 100 ms = 5 Hz
etat = False              # LED actuellement allumée (True) ou éteinte (False)

# Bouton : anti-rebond + détection de front
dernier_btn = 1           # dernière lecture BRUTE (1 = relâché, pull-up)
etat_stable = 1           # état CONFIRMÉ une fois le rebond passé
dernier_chg = ticks_ms()  # date de la dernière transition de la lecture brute
DELAI_REBOND = 30         # ms de stabilité exigée avant de valider

while True:
    maintenant = ticks_ms()                # on lit l'horloge UNE fois par tour

    # 1. Clignotement à la cadence courante, sans sleep()
    if ticks_diff(maintenant, t_led) >= intervalle:
        t_led = maintenant                 # mémoriser l'instant du basculement
        etat = not etat                    # inverser l'état
        led.value(etat)

    # 2. Bouton : filtrer le rebond, agir au FRONT (une fois par appui)
    lecture = bouton.value()
    if lecture != dernier_btn:             # la lecture brute vient de changer
        dernier_chg = maintenant           # (re)démarrer le chrono d'anti-rebond
        dernier_btn = lecture
    if ticks_diff(maintenant, dernier_chg) > DELAI_REBOND and lecture != etat_stable:
        etat_stable = lecture              # valider ce nouvel état stable
        if etat_stable == 0:                       # front descendant = bouton appuyé
            intervalle = 100 if intervalle == 500 else 500   # bascule 1 Hz <-> 5 Hz
Comment lire ce code. Le programme fait tourner deux mécanismes indépendants dans la même boucle, sans qu’aucun ne bloque l’autre.
- Le clignotement repose sur
ticks_ms():t_ledretient la date du dernier basculement, etticks_diff(maintenant, t_led) >= intervalledemande à chaque tour « assez de temps a-t-il passé ? ». Si oui, on rebascule la LED et on remett_ledàmaintenant. Changerintervalle(500 ↔ 100 ms) suffit à changer la cadence. - Le bouton combine anti-rebond et détection de front, exactement comme dans lire une entrée TOR :
dernier_btnsuit la lecture brute,etat_stablel’état confirmé une fois le rebond passé (DELAI_REBOND). La conditionetat_stable == 0ne se réalise qu’une seule fois par appui (au front descendant) — c’est ce qui évite de basculer la fréquence en boucle tant que le doigt reste posé.
Les deux blocs s’exécutent à chaque tour : la LED clignote pendant qu’on surveille le bouton — précisément ce qu’un sleep() interdirait.
C’est l’illustration directe de pourquoi ticks_ms() est le bon outil dès qu’il y a plus d’une chose à faire à la fois.
Pièges
Soustraire ticks_ms() directement. maintenant - depart peut devenir négatif au débordement du compteur. Toujours ticks_diff(maintenant, depart) : c’est la différence majeure avec le millis() d’Arduino, où la soustraction d’unsigned marchait.
sleep() qui bloque tout. Le piège n°1 : un sleep(5) planqué dans une boucle, et tout le reste attend 5 s. Repérer chaque sleep() et se demander : « puis-je le remplacer par un ticks_ms() ? ».
Mélanger les unités. sleep(1) = 1 s, sleep_ms(1) = 1 ms, sleep_us(1) = 1 µs. Remplacer l’une par l’autre sans ajuster fait clignoter 1000× trop vite ou trop lentement.
Une seule variable de temps pour plusieurs cadences. Chaque cadence doit avoir sa propre variable, sinon les cadences se polluent.
ticks_us() pour de longues durées. ticks_us() (microsecondes) déborde bien plus vite que ticks_ms(). Pour de longs intervalles, rester en ticks_ms() ; toujours via ticks_diff().
Cas particulier — Cadences sub-milliseconde et temps réel
Pour des asservissements rapides (PID à 1 kHz, lecture d’encodeur), le couple ticks_ms() + boucle de scrutation atteint sa limite. La latence dépend de ce que fait le reste de la boucle. Trois pistes : ticks_us() pour la même logique à finesse µs ; timers matériels + interruption périodique (voir timers matériels et interruptions) ; programmation non bloquante structurée (voir programmation non bloquante).
Raccrochage projet
- Étape 3 de la phase de preuve de concept — toute boucle mesure-action (asservissement, échantillonnage) repose sur une cadence précise, à structurer avec
ticks_ms()dès le premier code. - Toute la phase d’intégration et tests — un test qui mesure un temps de réponse s’appuie sur
ticks_ms()/ticks_us()pour les datations.
Faire le pas sleep() → ticks_ms() une fois pour toutes en début de PoC évite de réécrire toute la structure quand le projet réclame deux choses en parallèle — ce qui arrive toujours.
Voir aussi
- MicroPython — hub du module
- Lire une entrée TOR — utilise
ticks_ms()pour l’anti-rebond non bloquant - Programmation non bloquante — généralisation du pattern
- Interruptions — pour les événements ultra-rapides
- Timers matériels — pour la périodicité au µs près
- Timer — le compteur matériel sous-jacent
- Temporiser (Arduino) — l’équivalent C++ (
delay/millis)