Programmer une machine à états en MicroPython consiste à traduire un diagramme d’états et transitions en code Python. Python n’a ni switch ni enum comme le C++ : on utilise des constantes nommées et une cascade if/elif (ou un dictionnaire d’états). Une variable mémorise l’état courant, la boucle exécute le bloc correspondant à chaque tour. Couplé à une temporisation non bloquante ([[micropython-temporisation|ticks_ms()]]), ce motif pilote un comportement séquentiel — feux, portail, cycle de machine — sans jamais figer le programme avec sleep().
À quoi ça sert ?
Dès qu’un montage doit enchaîner des phases (« vert, puis orange, puis rouge »), deux écueils guettent : empiler des sleep() qui rendent la carte sourde pendant l’attente, ou multiplier les booléens jusqu’à l’illisible. Le motif machine à états règle les deux : il structure le code en un bloc clair par état, calqué sur le diagramme. Il garde la boucle réactive (entre deux changements d’état, le Pico continue de lire ses entrées). Il rend les transitions explicites, faciles à relire et à tester. C’est le squelette de presque tout programme de commande, mis en place en preuve de concept.
Procédure pas à pas
Quatre étapes : énumérer les états, structurer la boucle, coder les transitions temporisées, câbler et tester.
1. Énumérer les états (constantes)
Pas d’enum : on nomme les états par des constantes (lisibles dans tout le code), une variable mémorise l’état courant, initialisée explicitement, et une variable de temps datera l’entrée dans l’état :
from time import ticks_ms, ticks_diff

VERT, JAUNE, ROUGE = 0, 1, 2     # constantes nommees (pas de enum)

etat = VERT                       # etat initial explicite
t_debut = ticks_ms()              # instant d'entree dans l'etat courant
Des constantes nommées plutôt que 0, 1, 2 bruts : etat == VERT se relit, etat == 0 non.
2. Structurer la boucle avec if / elif
Un bloc par état. À chaque tour, un seul s’exécute — celui de l’état courant :
while True:
    if etat == VERT:
        # 1) appliquer les sorties de l'etat
        # 2) tester les transitions
        ...
    elif etat == JAUNE:
        ...
    elif etat == ROUGE:
        ...
Dans chaque bloc, deux choses : refléter l’état sur les sorties (allumer les bonnes LED), puis tester les conditions de sortie vers un autre état.
3. Coder les transitions et la temporisation non bloquante
Une transition se code en deux gestes : changer etat, puis redater l’entrée avec t_debut = ticks_ms(). Pour un délai, pas de sleep() : on compare le temps écoulé depuis l’entrée avec ticks_diff :
if etat == VERT:
    if ticks_diff(ticks_ms(), t_debut) >= DUREE_VERT:   # evenement : duree ecoulee
        etat = JAUNE
        t_debut = ticks_ms()                            # on date l'entree dans le nouvel etat
ticks_diff(ticks_ms(), t_debut) donne le temps passé dans l’état. La comparaison ne bloque rien (voir temporisation). Une garde-condition du diagramme devient un if combiné : if (duree ecoulee) or (demande_pieton and minimum ecoule).
4. Câbler et téléverser
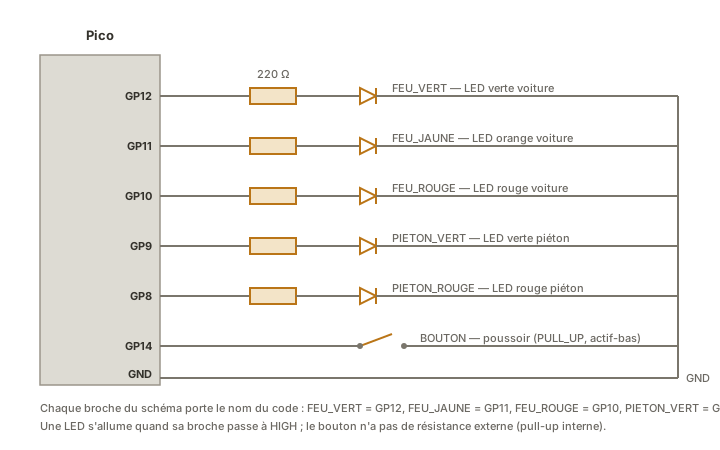
Pour l’exemple : cinq LED (trois voitures, deux piétons) avec résistances série 220 Ω, et un bouton entre une broche et GND en PULL_UP (voir lire une entrée TOR pour l’anti-rebond).
Exemple — Feux tricolores avec passage piéton
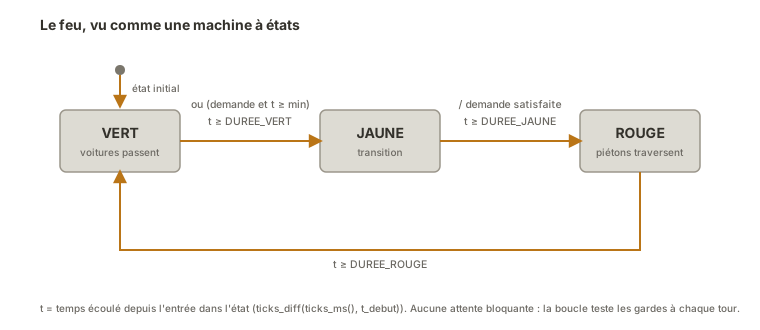
Les voitures suivent vert → orange → rouge. Les piétons ont un feu et un bouton d’appel. Le bouton mémorise une demande qui, une fois un minimum de vert écoulé, déclenche le passage au rouge — la garde-condition [demande and minimum écoulé] du diagramme.
from machine import Pin
from time import ticks_ms, ticks_diff

VERT, JAUNE, ROUGE = 0, 1, 2

feu_vert     = Pin(12, Pin.OUT)
feu_jaune    = Pin(11, Pin.OUT)
feu_rouge    = Pin(10, Pin.OUT)
pieton_vert  = Pin(9, Pin.OUT)
pieton_rouge = Pin(8, Pin.OUT)
bouton       = Pin(14, Pin.IN, Pin.PULL_UP)

DUREE_VERT, DUREE_VERT_MIN, DUREE_JAUNE, DUREE_ROUGE = 6000, 2000, 2000, 5000

etat = VERT
t_debut = ticks_ms()
demande_pieton = False

while True:
    # Evenement : appui pieton, memorise jusqu'a satisfaction
    if bouton.value() == 0:
        demande_pieton = True

    if etat == VERT:                              # voitures passent, pietons stop
        feu_vert.on();  feu_jaune.off(); feu_rouge.off()
        pieton_vert.off(); pieton_rouge.on()
        if (ticks_diff(ticks_ms(), t_debut) >= DUREE_VERT or
                (demande_pieton and ticks_diff(ticks_ms(), t_debut) >= DUREE_VERT_MIN)):
            etat = JAUNE; t_debut = ticks_ms()

    elif etat == JAUNE:                           # transition
        feu_vert.off(); feu_jaune.on()
        if ticks_diff(ticks_ms(), t_debut) >= DUREE_JAUNE:
            etat = ROUGE; t_debut = ticks_ms()
            demande_pieton = False                # la demande est satisfaite

    elif etat == ROUGE:                           # voitures stop, pietons traversent
        feu_jaune.off(); feu_rouge.on()
        pieton_rouge.off(); pieton_vert.on()
        if ticks_diff(ticks_ms(), t_debut) >= DUREE_ROUGE:
            etat = VERT; t_debut = ticks_ms()
Comment lire ce code
La transition clé est dans le bloc
VERT:if ticks_diff(ticks_ms(), t_debut) >= DUREE_VERT or (demande_pieton and ticks_diff(ticks_ms(), t_debut) >= DUREE_VERT_MIN). Elle se lit « on passe au jaune si le vert a duré son temps plein (DUREE_VERT) ou bien un piéton a appelé (demande_pieton) et que le minimum de vert est écoulé ». Leorouvre deux chemins de sortie, le second protégé par un minimum pour ne pas couper un vert qui vient de démarrer.demande_pietonpasse àTruedès l’appui (testé en tête de boucle, à chaque tour) et revient àFalseen entrant dansROUGE. À chaque changement d’état,t_debut = ticks_ms()redate l’entrée pour que les comparaisons repartent de zéro.La priorité de
andsuror, qui commande cette lecture, est un mécanisme du langage et non un idiome embarqué : voir lire un programme MicroPython.
Le programme ne contient aucun sleep() : la boucle tourne en continu, lit le bouton à chaque tour, avance quand les conditions sont réunies. Ajouter un quatrième état revient à ajouter un elif. La structure encaisse sans réécriture.
Pièges
Utiliser sleep() pour temporiser. Pendant un sleep(5), le Pico est sourd : il ne lit plus le bouton, ne réagit à rien. Erreur n°1. La temporisation se fait toujours avec ticks_ms()/ticks_diff().
État non initialisé. Une variable d’état sans valeur de départ démarre dans un état indéterminé. Toujours etat = VERT : l’état initial est une décision, pas un hasard.
Redater t_debut au mauvais moment. t_debut = ticks_ms() se fait uniquement au moment de la transition, pas à chaque tour. Le remettre à chaque passage réarme le chrono en permanence : le délai n’est jamais atteint, la machine se fige.
Indentation au lieu de break. En C++ il faut un break à chaque case (sinon fall-through). En Python, if/elif ne « tombe » pas dans le bloc suivant, pas de risque de fall-through, mais l’indentation doit être rigoureuse : une ligne mal indentée sort du bloc d’état.
Tester l’entrée sans anti-rebond. Un bouton lu brut peut enregistrer plusieurs appuis. Ici la mémorisation (demande_pieton = True) absorbe le problème. Pour compter des appuis ou détecter des fronts, l’anti-rebond devient nécessaire.
Bloc d’état trop chargé. Si un bloc dépasse une dizaine de lignes, une sous-logique mérite sa propre fonction, ou un état devrait être scindé. Garder chaque bloc lisible d’un coup d’œil.
Cas particulier — Dictionnaire d’états, et machines parallèles
- Forme pythonique : remplacer la cascade
if/elifpar un dictionnaire qui associe à chaque état la fonction à exécuter (etats = {VERT: faire_vert, JAUNE: faire_jaune, ...}puisetats[etat]()). Plus élégant quand les états se multiplient. La cascadeif/elifreste plus lisible pour quelques états. - Machines parallèles : un montage peut faire tourner plusieurs machines à états simultanément (un feu et un afficheur clignotant), chacune avec sa variable d’état et son
t_debut, toutes parcourues dans la même boucle — précisément parce qu’aucune n’utilisesleep().
Raccrochage projet
- Étape 2 de la phase de preuve de concept — premier codage du comportement séquentiel d’une fonction (un cycle, un mode de marche) sur un montage isolé.
- Étape 3 de la phase d’intégration et tests — la logique de commande, validée fonction par fonction, est celle qui orchestre le système complet.
Maîtriser ce motif sur un cas simple comme les feux donne le squelette réutilisable de toute commande séquentielle du projet.
Voir aussi
- Machine à états — la notion mère : états, transitions, gardes, actions (à concevoir avant de coder)
- MicroPython — hub du module
- sleep() vs ticks_ms() — la temporisation non bloquante, cœur du motif
- Programmation non bloquante — faire tourner plusieurs machines à états de front dans la même boucle
- Lire une entrée TOR — bouton avec anti-rebond et détection de front
- Piloter une sortie TOR — au-delà de la LED : relais, buzzer
- Machine à états (Arduino) — l’équivalent C++ (
switch/enum)