La programmation non bloquante est une façon de structurer un programme embarqué pour que la boucle principale ne s’arrête jamais. Au lieu d’attendre avec sleep(), chaque tâche avance un peu à chaque tour de boucle puis rend la main : le système mène plusieurs activités de front et reste réactif. Ce n’est pas une fonction à appeler, mais une discipline d’architecture qui s’appuie sur la [[micropython-temporisation|temporisation par ticks_ms()]] et sur les machines à états. MicroPython offre en plus un outil dédié, asyncio, qui formalise cette coopération.
À quoi ça sert ?
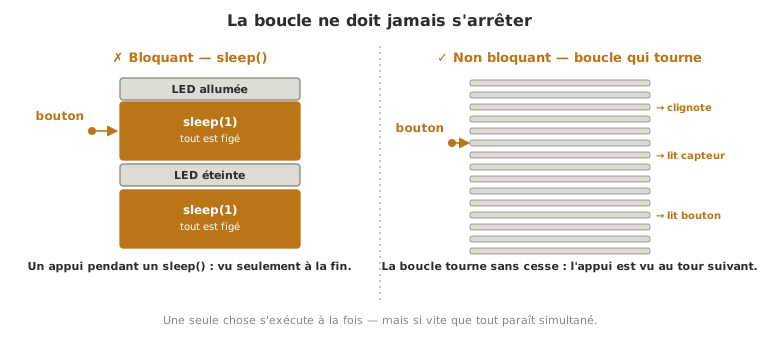
sleep() fige tout le programme, pas seulement la tâche qui attend : pendant un sleep(0.5), le Pico ne lit plus son bouton et manque ses mesures. Tant qu’un script ne fait qu’une chose, on ne le remarque pas. Dès qu’il en fait deux, c’est le mur.
La règle qui en découle tient en une phrase : aucune fonction ne doit bloquer, et la boucle doit toujours pouvoir reboucler. Pourquoi cette discipline vaut pour tout programme embarqué, ce qu’elle fait gagner et où elle s’arrête : voir la notion transverse programmation non bloquante. Ici, on la met en œuvre en MicroPython — dès la preuve de concept, au premier montage qui combine plusieurs fonctions.
Procédure pas à pas
Quatre étapes : poser la règle, rendre chaque tâche autonome, les assembler dans la boucle, savoir refactorer un code bloquant.
1. Bannir sleep(), penser en tâches
Le basculement mental : ce que le système « fait » se découpe en tâches, et chaque tâche devient une fonction appelée à chaque tour, qui agit si c’est le moment et rend la main immédiatement. Plus aucune fonction n’attend.
2. Donner à chaque tâche son temps et son état
Une tâche autonome embarque ce dont elle a besoin : du temps — sa propre date de dernier passage, comparée via le patron ticks_diff(ticks_ms(), dernier) >= intervalle (voir temporisation) ; un état — si elle a des modes, c’est une petite machine à états avec sa propre variable.
3. Assembler les tâches dans la boucle
La boucle se contente d’appeler chaque tâche à chaque tour (la boucle coopérative, ou super-loop) :
while True:
    tache_led()        # chacune agit si c'est son moment,
    tache_capteur()    # puis rend la main aussitot
    tache_bouton()
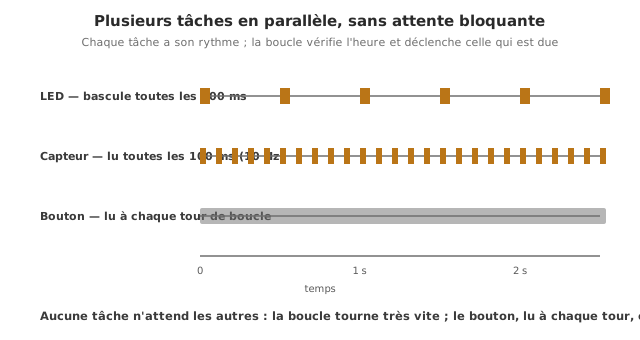
L’ordre importe peu tant que chaque tâche reste brève : la boucle tourne très vite, toutes sont servies quasi simultanément.
4. Refactorer un code bloquant
Le clignotant bloquant :
while True:
    led.on();  sleep(0.5)      # <- pause : tout est fige
    led.off(); sleep(0.5)
devient une tâche qui mémorise le temps au lieu d’attendre :
from time import ticks_ms, ticks_diff

t_led = ticks_ms()
etat_led = 0

def tache_led():
    global t_led, etat_led
    if ticks_diff(ticks_ms(), t_led) >= 500:    # a-t-on attendu assez ?
        t_led = ticks_ms()
        etat_led ^= 1
        led.value(etat_led)
Règle de refactor : chaque sleep() cache un « attendre que tel temps soit écoulé ». On le réécrit en test sur ticks_diff, et chaque « attendre qu’un événement arrive » devient un test sur une condition à chaque tour.
Exemple — Une station qui fait trois choses à la fois
Clignoter une LED (1 Hz), lire un capteur (10 Hz) et réagir sans délai à un bouton. Trois tâches coopératives, aucune ne bloque.
from machine import Pin, ADC
from time import ticks_ms, ticks_diff

led = Pin(15, Pin.OUT)
capteur = ADC(Pin(26))
bouton = Pin(14, Pin.IN, Pin.PULL_UP)

t_led = ticks_ms(); etat_led = 0
t_cap = ticks_ms()
dernier_btn = 1

def tache_led():
    global t_led, etat_led
    if ticks_diff(ticks_ms(), t_led) >= 500:
        t_led = ticks_ms(); etat_led ^= 1; led.value(etat_led)

def tache_capteur():
    global t_cap
    if ticks_diff(ticks_ms(), t_cap) >= 100:
        t_cap = ticks_ms(); print(capteur.read_u16())

def tache_bouton():
    global dernier_btn
    lect = bouton.value()
    if dernier_btn == 1 and lect == 0:        # front descendant
        print("appui !")
    dernier_btn = lect

while True:
    tache_led()
    tache_capteur()
    tache_bouton()
La boucle passe ses trois tâches en revue à chaque tour : la LED clignote, le capteur est lu dix fois par seconde, le bouton est vu dès l’appui, parce que rien n’arrête jamais la boucle. Ajouter une quatrième activité = écrire une quatrième tâche. La même chose en sleep() serait infaisable.
Cas particulier — asyncio, l’outil intégré de MicroPython
Là où Arduino n’a que le patron millis() à la main, MicroPython embarque asyncio : on écrit chaque tâche comme une coroutine (async def) qui rend la main avec await asyncio.sleep_ms(...), et l’ordonnanceur s’occupe de les entrelacer. Le code redevient linéaire (on « attend » dans chaque tâche) sans bloquer les autres.
import asyncio                 # 'uasyncio' sur les firmwares plus anciens
from machine import Pin

led = Pin(15, Pin.OUT)

async def clignoter():
    while True:
        led.toggle()
        await asyncio.sleep_ms(500)     # rend la main pendant l'attente

async def lire_capteur():
    while True:
        print("mesure")
        await asyncio.sleep_ms(100)

async def main():
    asyncio.create_task(clignoter())
    asyncio.create_task(lire_capteur())
    while True:
        await asyncio.sleep_ms(1000)

asyncio.run(main())
asyncio est la forme idiomatique de la coopération en MicroPython dès que les tâches se multiplient. Le await est le moment où une tâche rend la main : un sleep() bloquant au milieu d’une coroutine casserait tout, comme dans la super-loop.
Cas particulier — La limite : RTOS et second cœur
La coopération repose sur la bonne volonté de chaque tâche : si l’une s’attarde, elle retarde les autres. Quand certaines doivent respecter des échéances strictes, on atteint la limite. Deux prolongements : un RTOS (FreeRTOS, qui préempte — voir FreeRTOS sur ESP32 et firmware) ; ou, sur le RP2040/RP2350 bicœur, lancer une tâche sur le second cœur (import _thread) pour un vrai parallélisme matériel.
Pièges
Un sleep() qui se cache dans une tâche. Un seul sleep() oublié fige tout le programme. La règle vaut pour chaque fonction de la boucle (et chaque coroutine asyncio).
Une tâche trop longue. Même sans sleep(), une tâche qui calcule longtemps ou attend activement bloque les autres. Chaque tâche doit être brève et, si besoin, découpée en états.
Croire que c’est du vrai parallélisme. Sur un seul cœur, une seule tâche s’exécute à la fois, très vite, en séquence. Seules les interruptions (et le second cœur) s’exécutent réellement « par-dessus » la boucle.
Variables de temps mal gérées. Toujours comparer avec ticks_diff(), jamais par soustraction directe (débordement du compteur — voir temporisation).
Attendre une réponse en bloquant. Guetter une trame par attente active fige la boucle. Transformer l’attente en test à chaque tour : « la réponse est-elle arrivée ? sinon, je repasse plus tard ».
Oublier global dans une tâche. Une fonction qui met à jour sa date/état doit déclarer ces variables global (ou les encapsuler dans une classe/objet), sinon Python crée une variable locale et l’état est perdu d’un tour à l’autre.
Raccrochage projet
- Étape 3 de la phase de preuve de concept — dès que le montage fait plus d’une chose (mesurer et commander et signaler), structurer en tâches non bloquantes plutôt que de découvrir le blocage à l’intégration.
- Phase d’intégration et tests — le firmware du système complet est un ensemble de tâches coopératives (ou
asyncio, ou un RTOS) : chaque fonction validée seule y devient une tâche.
Adopter la discipline non bloquante au premier montage multi-fonctions évite la réécriture intégrale qui guette tout programme bâti sur des sleep().
Voir aussi
- sleep() vs ticks_ms() — la brique de chaque tâche
- Machine à états — chaque tâche à modes est une petite machine à états
- Machine à états sur MicroPython — l’implémentation de ce concept dans le parcours MicroPython
- MicroPython — hub du module
- Interruptions — pour les événements que la boucle ne peut pas attraper assez vite
- Timers matériels — pour imposer une cadence précise à une tâche critique
- Programmation non bloquante — la notion transverse : le patron de temporisation, ses jumeaux d’une famille à l’autre, et la borne du RTOS
- Firmware — l’architecture du code embarqué et l’horizon RTOS (transverse)
- Programmation non bloquante (Arduino) — l’équivalent C++ (
millis())