Un moteur pas-à-pas (stepper) tourne par pas angulaires discrets (souvent 200 pas/tour, 1,8°/pas) sous la commande séquentielle de plusieurs bobines. La position du rotor est donc connue par construction sans capteur de retour, d’où son intérêt pour le positionnement précis multi-tours (imprimantes 3D, CNC). Cette fiche couvre deux drivers : 28BYJ-48 + ULN2003 (pédagogique) et NEMA17 + A4988 (industriel). En MicroPython, sans bibliothèque dédiée intégrée, on séquence les bobines à la main, ce qui montre exactement comment un pas-à-pas avance.
À quoi ça sert ?
Cas typiques : positionnement angulaire précis (sans capteur, depuis un home connu), mouvement linéaire par vis (axes d’imprimante 3D, CNC), rotation très lente sans à-coups, vannes multitours.
| Actionneur | Position | Couple | Précision |
|---|---|---|---|
| Servo standard | 0–180° | faible | moyenne |
| Moteur CC | aucun | bon | nul (sans encodeur) |
| Moteur pas-à-pas | par pas | moyen | excellente |
Procédure pas à pas
Quatre étapes : choisir le couple moteur+driver, câbler, séquencer, piloter.
1. Choisir le moteur et le driver
- Pédagogique : 28BYJ-48 + ULN2003 — moteur 5 V, réducteur 1:64 (≈ 2048 pas/tour en pas entier, 4096 en demi-pas), module ULN2003 avec 4 LEDs qui suivent les phases.
- Industriel : NEMA17 + A4988 — moteur bipolaire 200 pas/tour, driver à 2 broches (
STEP,DIR), microstepping. Utilisé en imprimante 3D / CNC.
Pour un premier essai, le 28BYJ-48 + ULN2003.
2. Câbler (28BYJ-48 + ULN2003)
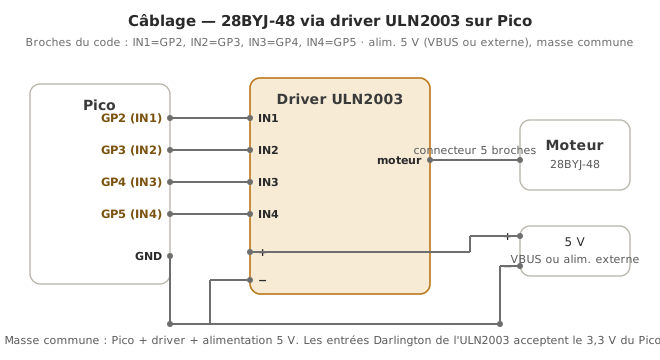
Le moteur s’enfiche sur le module ULN2003. Côté Pico :
| ULN2003 | Pico |
|---|---|
| IN1 | GP2 |
| IN2 | GP3 |
| IN3 | GP4 |
| IN4 | GP5 |
+ | 5 V (VBUS) ou alimentation externe |
− | GND |
Les entrées de l’ULN2003 (Darlington) acceptent le 3,3 V du Pico.
3. Séquencer les bobines
On applique une séquence de motifs sur les 4 broches. La séquence demi-pas (8 étapes) donne un mouvement plus fin et plus lisse :
from machine import Pin
from time import sleep_ms

broches = [Pin(p, Pin.OUT) for p in (2, 3, 4, 5)]   # IN1..IN4

SEQ = [                       # demi-pas (8 étapes)
    [1,0,0,0], [1,1,0,0], [0,1,0,0], [0,1,1,0],
    [0,0,1,0], [0,0,1,1], [0,0,0,1], [1,0,0,1],
]

def pas(nb, sens=1, delai=2):
    seq = SEQ if sens > 0 else SEQ[::-1]
    for _ in range(nb):
        for motif in seq:
            for broche, v in zip(broches, motif):
                broche.value(v)
            sleep_ms(delai)
4. Piloter
PAS_PAR_TOUR = 4096           # 28BYJ-48 en demi-pas

while True:
    pas(PAS_PAR_TOUR, sens=1)     # un tour horaire
    sleep_ms(1000)
    pas(PAS_PAR_TOUR, sens=-1)    # un tour anti-horaire
    sleep_ms(1000)
Le moteur fait un tour, une pause, repart en sens inverse. Si l’ordre des broches est faux, il vibre sans tourner (voir Pièges).
Variante NEMA17 + A4988 (STEP/DIR)
Le A4988 ne demande que deux broches logiques :
from machine import Pin
from time import sleep_us, sleep_ms

step = Pin(2, Pin.OUT)
dir_ = Pin(3, Pin.OUT)

def pas_a4988(nb, sens=1, delai_us=800):
    dir_.value(1 if sens > 0 else 0)
    for _ in range(nb):
        step.value(1); sleep_us(2)        # impulsion STEP
        step.value(0); sleep_us(delai_us) # délai = vitesse
VMOT du A4988 exige un condensateur 100 µF vers GND (sinon destruction à l’allumage), une alimentation moteur 12–24 V, et le courant réglé au potentiomètre du driver.
Exemple — Un quart de tour par appui de bouton
from machine import Pin
from time import sleep_ms, ticks_ms, ticks_diff

broches = [Pin(p, Pin.OUT) for p in (2,3,4,5)]
SEQ = [[1,0,0,0],[1,1,0,0],[0,1,0,0],[0,1,1,0],
       [0,0,1,0],[0,0,1,1],[0,0,0,1],[1,0,0,1]]
bouton = Pin(14, Pin.IN, Pin.PULL_UP)
PAS_PAR_TOUR = 4096

def pas(nb):
    for _ in range(nb):
        for motif in SEQ:
            for b, v in zip(broches, motif): b.value(v)
            sleep_ms(2)

etat_stable, dernier = 1, 1
chg = ticks_ms()
while True:
    lect = bouton.value()
    if lect != dernier:
        chg = ticks_ms(); dernier = lect
    if ticks_diff(ticks_ms(), chg) > 30 and lect != etat_stable:
        etat_stable = lect
        if etat_stable == 0:                 # front : un quart de tour par appui
            pas(PAS_PAR_TOUR // 4)
Comment lire ce code
L’anti-rebond non bloquant suit le même motif que pour le moteur CC :
dernierrepère l’instant où la lecture brute change (et relance le chronomètre),etat_stableretient l’état confirmé après 30 ms. Le quart de tour n’est déclenché que sur un front descendant (PULL_UP→ appui = 0). Attention :pas()est bloquant. Pendant le quart de tour, la boucle est gelée et le bouton n’est pas lu, donc un appui pendant le mouvement est ignoré. Pour réagir en continu, structurer en non bloquant.
Pièges
Ordre des phases incorrect. L’ordre des 4 broches détermine le séquencement. Faux → le moteur vibre sans tourner. Vérifier le câblage IN1..IN4 et l’ordre dans broches.
Courant insuffisant. Un 28BYJ-48 tire ~200–300 mA, un NEMA17 1–1,7 A/bobine. Alimenter par le 3,3 V du Pico fait rebooter ; alimentation séparée (au moins pour NEMA17), GND commun.
A4988 sans condensateur sur VMOT. Destruction quasi immédiate à l’allumage. Condensateur 100 µF entre VMOT et GND, près du driver.
Réglage du courant A4988. Trop bas → perte de pas ; trop haut → surchauffe. Calibrer Vref au multimètre selon la datasheet du driver.
Perte de pas sous charge. Trop vite ou charge trop forte → le moteur saute des pas, la position calculée diverge. Réduire la vitesse (delai plus grand), augmenter le couple.
Séquencement bloquant. La fonction pas() est bloquante : rien d’autre ne s’exécute pendant le mouvement. Pour du parallélisme, structurer en non bloquant (voir programmation non bloquante) ou un pilotage par interruption/timer.
Consommation à l’arrêt (28BYJ-48). Bobines maintenues = ~150 mA en continu, même à l’arrêt, et l’ULN2003 chauffe. Couper l’alimentation (mettre les 4 broches à 0) entre deux mouvements si la position n’a pas besoin d’être tenue.
Cas particulier — Bibliothèques et microstepping
- Des bibliothèques pas-à-pas MicroPython existent (pour 28BYJ-48, ou type
AccelStepperavec rampes), installables viamip(voir bibliothèques) — elles ajoutent accélération et non-blocage. - Les drivers A4988/DRV8825/TMC2209 supportent le microstepping (1/2 … 1/256) : mouvement plus lisse et silencieux, au prix d’un couple effectif moindre aux positions intermédiaires.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — validation moteur + driver : tour complet dans les deux sens, vitesse max sans perte de pas.
- Étape 3 de la phase de preuve de concept — intégration dans une chaîne de mouvement précis (axe X, distributeur).
- Étape 4 de la phase de concept — arbitrage pas-à-pas / servo / moteur CC + encodeur selon précision + couple + disponibilité.
Le pas-à-pas est l’actionneur des projets qui visent un mouvement répétable précis sans capteur, résultats spectaculaires en démonstration.
Voir aussi
- MicroPython — hub du module
- Configurer les GPIO — prérequis (séquencement des broches)
- Piloter un moteur CC · Servomoteur — alternatives
- Programmation non bloquante — pour un séquencement non bloquant
- Interruptions — lecture de fin de course en parallèle du mouvement
- Alimenter la carte — dimensionnement avec moteur de puissance
- Piloter un moteur pas-à-pas (Arduino) — l’équivalent C++ (
Stepper.h)