Un moteur à courant continu (moteur CC) produit un mouvement rotatif continu à vitesse et sens variables. À la différence du servomoteur qui se positionne, le moteur CC tourne en continu : sa vitesse se règle par PWM, son sens par l’inversion de polarité aux bornes. Cette inversion depuis un microcontrôleur impose un pont en H (DRV8833, TB6612FNG, L298N) : c’est sur ce circuit que se concentre la fiche. En MicroPython, deux Pin donnent le sens, un PWM la vitesse.
À quoi ça sert ?
Cas typiques : robot mobile à deux roues (2 moteurs CC, sens/vitesse indépendants), convoyeur/treuil/bras tournant, pompe ou ventilateur réglé en vitesse.
| Actionneur | Position | Vitesse | Précision angulaire |
|---|---|---|---|
| Servo standard | ✅ 0–180° | mauvaise | moyenne |
| Moteur CC + pont H | ❌ | ✅ continue | aucune sans encodeur |
| Moteur pas-à-pas | ✅ par pas | ✅ contrôlée | excellente |
Procédure pas à pas
Quatre étapes : choisir le driver, câbler, alimenter, écrire le code.
1. Choisir le driver — attention à la logique 3,3 V
| Driver | Tension moteur | Courant | Logique 3,3 V | Notes |
|---|---|---|---|---|
| DRV8833 | 2,7–10,8 V | 1,2 A/canal | ✅ oui | compact, idéal Pico |
| TB6612FNG | 4,5–13,5 V | 1,2 A/canal | ✅ oui | MOSFET, bon rendement |
| L298N | 5–35 V | 2 A/canal | ⚠️ entrées prévues 5 V | répandu, mais 3,3 V parfois marginal + grosse chute de tension |
Sur le Pico (sorties 3,3 V), préférer DRV8833 ou TB6612FNG, dont les entrées logiques acceptent 3,3 V. Le L298N, conçu pour des entrées 5 V, peut mal interpréter 3,3 V, et perd ~2 V dans le pont. On prend le DRV8833 pour la suite.
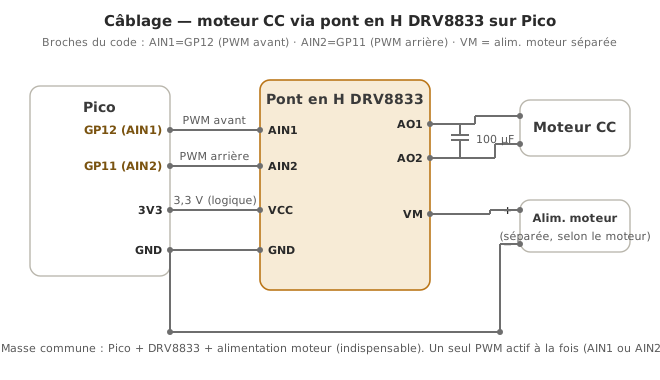
2. Câbler (DRV8833, un moteur)
| DRV8833 | Pico |
|---|---|
AIN1 | GP12 (sens 1) |
AIN2 | GP11 (sens 2) |
AO1, AO2 | bornes du moteur |
VCC (logique) | 3,3 V |
VM (puissance) | alimentation moteur (selon le moteur) |
GND | GND alimentation + GND Pico (commun) |
Le DRV8833 attend deux signaux par moteur : on fait varier la vitesse en envoyant un PWM sur AIN1 (sens avant) ou AIN2 (sens arrière), l’autre étant à 0.
3. Alimenter
Alimentation moteur séparée dès que le moteur tire plus de ~50 mA : pile/pack adapté au moteur, batterie LiPo, ou alimentation de table. GND commun Pico + alimentation moteur. Un condensateur 100 µF près des bornes moteur absorbe les pics.
4. Écrire le code
from machine import Pin, PWM
from time import sleep

av = PWM(Pin(12)); av.freq(1000)     # AIN1 : sens avant
ar = PWM(Pin(11)); ar.freq(1000)     # AIN2 : sens arrière

def avancer(vitesse):                # vitesse 0..65535
    ar.duty_u16(0)
    av.duty_u16(vitesse)

def reculer(vitesse):
    av.duty_u16(0)
    ar.duty_u16(vitesse)

def arret():
    av.duty_u16(0)
    ar.duty_u16(0)

while True:
    avancer(30000); sleep(2)
    arret();        sleep(0.5)
    reculer(50000); sleep(2)
    arret();        sleep(0.5)
Le moteur tourne dans un sens, s’arrête, repart dans l’autre. (Sur un L298N, on garderait plutôt 2 Pin de sens + 1 PWM sur ENA. Le principe est le même.)
Exemple — Vitesse au potentiomètre + bouton de sens
Élégance MicroPython : read_u16() et duty_u16() sont tous deux 16 bits → la vitesse du potentiomètre pilote le PWM sans mise à l’échelle.
Câblage : DRV8833 comme à l’étape 2 ; potentiomètre sur GP26 (→ micropython-capteur-analogique) ; bouton entre GP14 et GND (PULL_UP, pas de résistance externe).
from machine import Pin, PWM, ADC
from time import ticks_ms, ticks_diff

av = PWM(Pin(12)); av.freq(1000)
ar = PWM(Pin(11)); ar.freq(1000)
pot = ADC(Pin(26))
bouton = Pin(14, Pin.IN, Pin.PULL_UP)

sens_avant = True
etat_stable, dernier_btn = 1, 1
dernier_chg = ticks_ms()

while True:
    vitesse = pot.read_u16()              # 0..65535, directement utilisable

    lect = bouton.value()                 # anti-rebond + front
    if lect != dernier_btn:
        dernier_chg = ticks_ms(); dernier_btn = lect
    if ticks_diff(ticks_ms(), dernier_chg) > 30 and lect != etat_stable:
        etat_stable = lect
        if etat_stable == 0:
            sens_avant = not sens_avant

    if sens_avant:
        ar.duty_u16(0); av.duty_u16(vitesse)
    else:
        av.duty_u16(0); ar.duty_u16(vitesse)
Comment lire ce code
L’anti-rebond non bloquant repose sur deux variables :
dernier_btnmémorise la dernière lecture brute (pour relancer le chronomètre dès que le signal bouge),etat_stablemémorise l’état confirmé (retenu une fois le signal stable depuis 30 ms). On ne bascule le sens que sur un front descendant (etat_stable == 0) : avecPULL_UP, la broche est à 1 au repos et tombe à 0 à l’appui — un seul basculement par appui. Tout est non bloquant : pas desleep(), le moteur reste piloté à chaque tour.
Pièges
Logique 3,3 V sur un L298N. Les entrées du L298N sont prévues pour 5 V : 3,3 V peut être mal interprété. Sur le Pico, préférer DRV8833/TB6612 (entrées 3,3 V). Piège propre aux cartes 3,3 V.
Pico qui reboote au démarrage du moteur. Pic de courant → chute de tension. Alimentation séparée pour le moteur, condensateur 100 µF aux bornes.
Pas de GND commun. Signaux de sens sans référence → le pont bascule aléatoirement. Toujours GND commun.
Inversion de sens instantanée. Passer brutalement d’un sens à l’autre (sans arret() intermédiaire) provoque un courant inverse violent. Bonne pratique : arret() + courte pause avant l’inversion.
Deux PWM hauts en même temps. Mettre AIN1 et AIN2 à une valeur > 0 = frein/court-circuit interne. N’en piloter qu’un à la fois (l’autre à 0).
Calage du moteur (rotor bloqué). Le moteur consomme à fond (5–10× le nominal) sans tourner et chauffe. Détecter (mesure de courant, capteur de rotation) et couper.
PWM trop basse, moteur audible. Une fréquence PWM dans la bande audible fait siffler le moteur. Régler freq() (souvent 1–20 kHz) selon le moteur.
Cas particulier — Boucle fermée avec encodeur
Un moteur CC nu n’a aucun retour : la vraie vitesse dépend de l’alimentation, de la charge, de l’usure. Pour un asservissement précis : encodeur sur l’arbre (lecture par interruptions) + régulation PID sur la vitesse mesurée (voir régulation PID). C’est l’évolution naturelle d’un robot qui doit suivre une trajectoire répétable.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — validation moteur + driver sur banc isolé (rotation, sens, plage de vitesse).
- Étape 3 de la phase de preuve de concept — intégration dans la chaîne mesure → décision → mouvement.
- Étape 4 de la phase de concept — arbitrage moteur CC / pas-à-pas / servo selon le besoin.
Un robot à 2 roues + DRV8833 + 2 moteurs CC est l’un des PoC école les plus pédagogiques : GPIO, PWM, alimentation séparée et anti-rebond dans un même projet.
Voir aussi
- MicroPython — hub du module
- Piloter une sortie PWM — prérequis (vitesse, fréquence)
- Servomoteur · Moteur pas-à-pas — alternatives
- Interruptions — lire un encodeur en boucle fermée
- Régulation PID — asservir la vitesse
- Lire une datasheet — dimensionner driver + alimentation
- Piloter un moteur CC (Arduino) — l’équivalent C++