Un moteur à courant continu (moteur CC, ou DC motor) est l’actionneur de référence pour produire un mouvement rotatif continu avec vitesse et sens variables. À la différence du servomoteur qui se positionne sur un angle, le moteur CC tourne en continu : sa vitesse se règle par PWM, son sens par l’inversion de polarité aux bornes. L’inversion de polarité depuis un microcontrôleur impose le passage par un pont en H (driver L298N, TB6612FNG, DRV8833). C’est sur ce circuit que se concentre la fiche.
À quoi ça sert ?
Cas d’usage typiques en projet école :
- Robot mobile à deux roues motrices différentielles (2 moteurs CC, sens et vitesse indépendants).
- Convoyeur, treuil, bras tournant — tout ce qui demande une rotation continue.
- Système à pompe ou ventilateur réglé en vitesse.
Comparaison rapide avec les autres actionneurs :
| Actionneur | Position | Vitesse | Couple | Précision angulaire |
|---|---|---|---|---|
| Servo standard | ✅ 0-180° | mauvaise | faible | moyenne |
| Moteur CC + pont H | ❌ | ✅ continue | bon | aucune sans encodeur |
| Moteur pas-à-pas | ✅ par pas | ✅ contrôlée | moyen | excellente |
Procédure pas à pas
Quatre étapes : choisir le driver, câbler, alimenter, écrire le code.
1. Choisir le driver
| Driver | Tension moteur | Courant continu | Notes |
|---|---|---|---|
| L298N (module classique) | 5-35 V | 2 A par canal (avec dissipateur) | Le plus répandu, dissipation par chaleur élevée |
| TB6612FNG | 4,5-13,5 V | 1,2 A par canal (3,2 A en pic) | MOSFET, peu de chute de tension, efficace |
| DRV8833 | 2,7-10,8 V | 1,2 A par canal | Compact, dual H-bridge intégré |
| L9110S | 2,5-12 V | 0,8 A par canal | Petit, compact, deux moteurs |
Pour un premier projet : L298N est le module pédagogique standard. Pour un projet sérieux ou un robot léger, le TB6612FNG offre un bien meilleur rendement énergétique.
2. Câbler
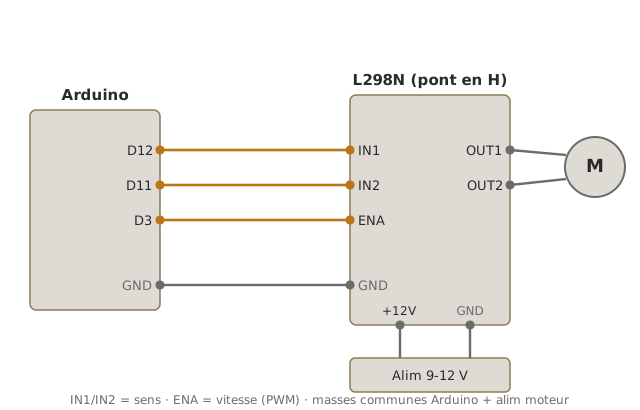
Pour un L298N pilotant un moteur CC (mêmes broches que dans la fiche Utiliser un shield pour le motor shield) :
| Broche L298N | Connexion |
|---|---|
IN1 | broche Arduino D12 (sens 1) |
IN2 | broche Arduino D11 (sens 2) |
ENA | broche Arduino D3 (PWM, vitesse) |
OUT1 | borne + du moteur |
OUT2 | borne − du moteur |
+12V (alim moteur) | alimentation externe 9-12 V |
GND (alim moteur) | GND alimentation externe + GND Arduino (commun) |
+5V (alim logique) | régulé par le L298N en interne, peut alimenter l’Arduino via le pont 5 V du module |
Pont en H — table de vérité du L298N :
IN1 | IN2 | ENA (PWM) | Comportement |
|---|---|---|---|
| HIGH | LOW | > 0 | Sens avant à la vitesse PWM |
| LOW | HIGH | > 0 | Sens arrière à la vitesse PWM |
| LOW | LOW | × | Roue libre |
| HIGH | HIGH | × | Frein actif |
| × | × | 0 | Roue libre (peu importe IN1/IN2) |
3. Alimenter
Alimentation moteur séparée obligatoire dès que le moteur tire plus de ~50 mA. Sinon le régulateur de l’Arduino chute, l’Arduino reboote. Source typique :
- Pile 9 V ou bloc de piles AA (6×1,5 V = 9 V) — démonstrations courtes, ~50-100 mAh dispo.
- Batterie LiPo 2 cellules (7,4 V nominal, 5 000 mAh) — projets autonomes solides.
- Alimentation de table 9 V / 2 A — banc d’essai stable.
GND commun Arduino + alimentation moteur : sinon les signaux logiques n’ont pas de référence.
4. Écrire le code
const int IN1 = 12;
const int IN2 = 11;
const int ENA = 3;  // PWM ~

void avancer(int vitesse) {  // 0-255
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, vitesse);
}

void reculer(int vitesse) {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  analogWrite(ENA, vitesse);
}

void arret() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 0);
}

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);
}

void loop() {
  avancer(150);
  delay(2000);
  arret();
  delay(500);
  reculer(200);
  delay(2000);
  arret();
  delay(500);
}
Téléverser. Le moteur tourne 2 s dans un sens à vitesse modérée, s’arrête 500 ms, repart dans l’autre sens à vitesse plus élevée, et ainsi de suite.
Exemple — Contrôle de moteur par potentiomètre + bouton de sens
Cas complet : un potentiomètre règle la vitesse, un bouton inverse le sens à chaque appui.
Câblage : L298N comme au schéma de l’étape 2 ; potentiomètre 10 kΩ sur A0 (diviseur, voir arduino-capteur-analogique) ; bouton entre D2 et GND (INPUT_PULLUP, pas de résistance externe).
const int IN1 = 12, IN2 = 11, ENA = 3;
const int POT = A0;
const int BOUTON = 2;

bool sensAvant = true;
bool dernierBouton = HIGH, etatStable = HIGH;
unsigned long dernierAntirebond = 0;
const unsigned long DELAI_REBOND = 30;

void setup() {
  pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); pinMode(ENA, OUTPUT);
  pinMode(BOUTON, INPUT_PULLUP);
}

void loop() {
  // Vitesse depuis le potentiomètre
  int vitesse = map(analogRead(POT), 0, 1023, 0, 255);

  // Bouton avec anti-rebond
  bool lect = digitalRead(BOUTON);
  if (lect != dernierBouton) {
    dernierAntirebond = millis();
    dernierBouton = lect;
  }
  if (millis() - dernierAntirebond > DELAI_REBOND && lect != etatStable) {
    etatStable = lect;
    if (etatStable == LOW) sensAvant = !sensAvant;  // front descendant : un seul basculement par appui
  }

  // Application
  if (sensAvant) { digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); }
  else           { digitalWrite(IN1, LOW);  digitalWrite(IN2, HIGH); }
  analogWrite(ENA, vitesse);
}
Comment lire ce code
L’anti-rebond non bloquant repose sur deux variables :
dernierBoutonmémorise la dernière lecture brute (pour repérer l’instant où le signal bouge et relancer le chronomètre),etatStablemémorise l’état confirmé (celui qu’on retient une fois le signal stable depuisDELAI_REBOND). On ne bascule le sens que sur un front descendant (etatStable == LOW) : avecINPUT_PULLUP, la broche est àHIGHau repos et tombe àLOWquand on appuie — un seul basculement par appui, sans rebond parasite. Tout est non bloquant : pas dedelay(), le moteur reste piloté à chaque tour deloop().
Tourner le potentiomètre, presser le bouton : sens et vitesse changent en temps réel.
Pièges
Arduino qui reboote au démarrage du moteur. Pic de courant à l’allumage, chute de tension +5 V. Solution : alimentation séparée pour le moteur, condensateur 100 µF près des bornes moteur.
Pas de GND commun. Signaux IN1/IN2 sans référence : le pont H bascule aléatoirement. Toujours GND commun.
IN1 et IN2 à HIGH en même temps. Frein actif (court-circuit interne du pont). Si maintenu trop longtemps, le pont chauffe : la sécurité thermique du L298N peut couper la sortie. À utiliser uniquement pour un freinage volontaire et bref.
Inversion de polarité instantanée. Faire passer IN1/IN2 de HIGH/LOW à LOW/HIGH sans transit par LOW/LOW provoque un courant inverse violent, un pic de courant qui peut détruire le driver. Bonne pratique : arret() + delay(50) avant l’inversion.
Diodes de roue libre absentes. Les modules L298N intègrent des diodes de protection, les drivers nus (transistors discrets) non. Sans diodes, l’inductance du moteur génère des surtensions destructrices à chaque coupure de courant. Vérifier sur la fiche du module.
Calage du moteur (rotor bloqué). Le moteur consomme à fond (courant de blocage ~5-10× le courant nominal) sans tourner : il chauffe rapidement. Détecter par la mesure de courant ou par capteur de rotation, et couper.
Chute de tension dans le L298N. Le L298N a une chute de ~2 V par sortie (technologie bipolaire). À 12 V d’entrée moteur, on n’a que ~10 V utiles aux bornes du moteur. Pour des projets sensibles au rendement, préférer le TB6612FNG (chute < 0,3 V).
PWM trop lent qui rend le moteur audible. Sur Uno R3, analogWrite(D3) génère ~490 Hz, perceptible comme un sifflement. Pour piloter silencieusement, augmenter la fréquence PWM (voir timers matériels) ou changer de broche (D5/D6 à 980 Hz).
Cas particulier — Moteur avec encodeur pour boucle fermée
Un moteur CC nu n’a aucun retour. On lui demande de tourner à analogWrite(150) mais sa vraie vitesse dépend de la tension d’alimentation, de la charge mécanique, de l’usure. Pour un asservissement précis :
- Encodeur incrémental (capteur Hall, optique) sur l’arbre du moteur → comptage des tours via interruptions.
- Boucle de régulation PID sur la vitesse mesurée → voir régulation PID.
C’est l’évolution naturelle d’un robot CC qui doit avoir une trajectoire répétable.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — validation du couple moteur + driver sur banc isolé (rotation, sens, plage de vitesse utile).
- Étape 3 de la phase de preuve de concept — intégration dans la chaîne mesure → décision → mouvement.
- Étape 4 de la phase de concept — arbitrage entre moteur CC, moteur pas-à-pas et servo selon les besoins de la fonction motrice.
Un robot mobile à 2 roues + L298N + 2 moteurs CC est l’un des PoC école les plus pédagogiques : il met en pratique GPIO, PWM, alimentation séparée, et anti-rebond dans un même projet.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Piloter une sortie PWM — prérequis (analogWrite, fréquence PWM)
- Utiliser un shield — un motor shield utilise le même L298N
- Piloter un servomoteur · Piloter un moteur pas-à-pas — alternatives
- Interruptions — pour lire un encodeur en boucle fermée
- Régulation PID — pour asservir la vitesse
- Lire une datasheet — pour dimensionner driver + alimentation