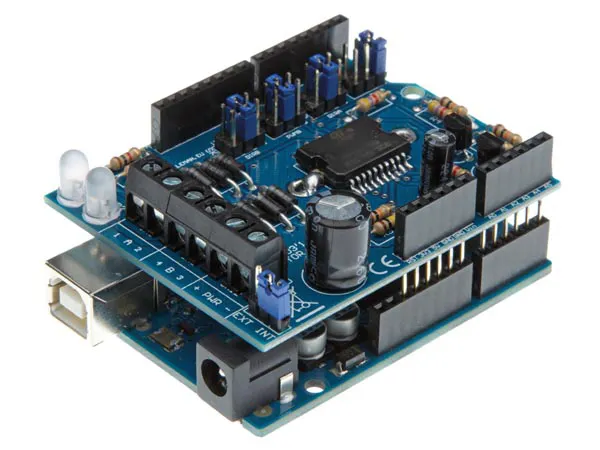
Un shield est une carte d’extension qui se monte par-dessus l’Arduino en empilage (piggyback), reprenant le format de la carte mère et son brochage de connecteurs femelles. Là où un module se relie par fils Dupont, un shield se clipse — pas de câblage, pas de breadboard. Cette intégration mécanique a une contrepartie : un shield est dédié à une fonction (motor shield, ethernet shield, data logging shield, proto shield) et accapare un jeu de broches précis qu’il faut connaître pour éviter les conflits.
À quoi ça sert ?
Le shield est la voie la plus rapide pour ajouter une fonctionnalité conséquente à un Arduino sans étude de câblage : pilotage de moteurs (motor shield), Ethernet (ethernet shield), GSM (GSM shield), affichage TFT tactile (TFT shield), prototypage soudable (proto shield). Trois rôles complémentaires :
- Gain de temps — un motor shield monté + sa bibliothèque, on pilote deux moteurs en cinq minutes.
- Robustesse mécanique — empilage rigide, pas de câbles à se débrancher.
- Standardisation — l’écosystème des shields suit le format Uno, donc beaucoup sont compatibles entre cartes (Uno R3, R4, Mega).
Limite : un shield occupe ses broches en exclusivité. Il faut le savoir avant d’empiler un deuxième shield.
Procédure pas à pas
Quatre étapes : identifier le brochage du shield, l’empiler, l’alimenter, installer sa bibliothèque.
1. Identifier le brochage du shield
Tout shield Uno-compatible utilise les broches dans la zone qu’il occupe. Pour savoir lesquelles :
- Documentation officielle du shield (Adafruit, Arduino) — toujours présente, à lire avant de t’en servir et avant de câbler quoi que ce soit d’autre.
- Sérigraphie du shield — les broches utilisées sont marquées sur le PCB.
- Tester en démontant — empiler, faire fonctionner avec son exemple, démonter, regarder quelles broches étaient sollicitées.
Quelques exemples typiques :
| Shield | Broches occupées | Notes |
|---|---|---|
| Motor Shield Arduino officiel (L298P) | D3, D8, D9, D11, D12, D13 | PWM + dir pour 2 moteurs |
| Ethernet shield W5500 | D10 (CS), D11-D13 (SPI), D4 (CS SD) | Bus SPI partagé |
| Data logging shield | D10 (CS SD), D11-D13 (SPI), A4-A5 (I2C RTC) | SPI + I2C |
| Proto shield | aucune | Surface vierge à souder |
2. Empiler le shield sur l’Arduino
L’opération est mécanique : aligner les broches mâles du shield sur les connecteurs femelles de l’Arduino, et pousser doucement et régulièrement jusqu’à ce que le shield repose à plat.
Points de vigilance :
- Aligner avant de pousser — une broche tordue peut entrer dans le mauvais trou. Vérifier visuellement.
- Ne jamais empiler sous tension — débrancher l’USB et l’alimentation externe avant l’empilage / désempilage.
- Vérifier les entretoises — pour des shields lourds (LCD avec dissipateur, motor shield avec radiateur), des entretoises plastiques entre carte mère et shield évitent les courts-circuits.
3. Alimenter l’ensemble
Trois cas :
- Shield petite puissance (proto, ethernet, RTC) — l’USB de l’Arduino suffit.
- Shield à courant modéré (LCD avec rétroéclairage, ethernet) — passer à une alimentation jack DC 7-12 V sur Arduino, ou alimentation USB de bonne qualité (5 V / 2 A).
- Shield à actionneurs de puissance (motor shield avec moteurs CC, GSM avec pic d’émission) — alimentation séparée pour la charge sur le shield (entrée jack ou bornier), et alimentation USB ou jack pour la logique Arduino.
Pour un motor shield (L293D, L298P…) : un bornier d’alimentation moteur permet d’alimenter directement les moteurs à 7-12 V, sans passer par le régulateur 5 V de l’Arduino. C’est obligatoire dès que les moteurs dépassent 50 mA.
4. Installer la bibliothèque du shield
La plupart des shields ont leur bibliothèque dédiée. Voir utiliser une bibliothèque.
Pour un shield moteur (en exemple ici), deux familles principales : le shield à base de L293D (le plus répandu, dit « v1 ») se pilote avec la bibliothèque Adafruit Motor Shield library (version 1.x). L’Adafruit Motor Shield V2 (driver TB6612, commandé en I2C par une puce PWM dédiée) utilise la bibliothèque Adafruit Motor Shield V2. Installer via le gestionnaire, ouvrir un exemple fourni par la bibliothèque, téléverser.
Exemple — Motor shield (L293D) : faire tourner un moteur CC
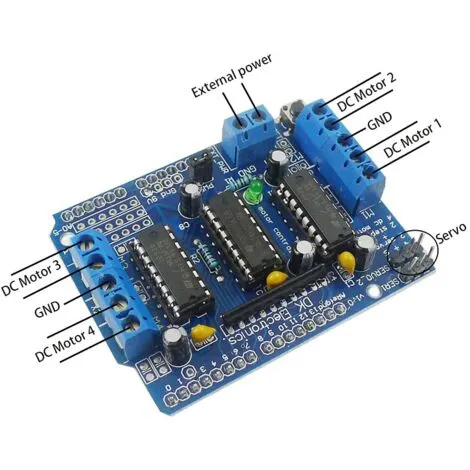
Le shield moteur à base de L293D (le plus répandu, dit « v1 ») s’empile sur l’Arduino et se pilote entièrement par sa bibliothèque : aucun câblage de broches, c’est tout l’intérêt du shield.
Empilage : shield directement sur l’Arduino Uno.
Moteur : un moteur CC 6-9 V sur le bornier M1 (deux fils).
Alimentation moteur : pile 9 V ou alim de table sur le bornier d’alimentation du shield (séparée de l’USB qui alimente la logique).
Bibliothèque : Adafruit Motor Shield library (version 1.x, pour les shields L293D). Installer via le gestionnaire (voir utiliser une bibliothèque).
Code :
#include <AFMotor.h>      // bibliothèque du shield L293D (Adafruit Motor Shield v1.x)

AF_DCMotor moteur(1);      // moteur branché sur le bornier M1 (ports 1 à 4 disponibles)

void setup() {
  moteur.setSpeed(150);    // vitesse de 0 à 255 (le shield gère le signal PWM)
}

void loop() {
  moteur.run(FORWARD);     // sens avant
  delay(2000);
  moteur.run(RELEASE);     // roue libre : le moteur s'arrête
  delay(1000);
  moteur.run(BACKWARD);    // sens arrière
  delay(2000);
  moteur.run(RELEASE);
  delay(1000);
}
On ne touche aucune broche directement : la bibliothèque sait quelles broches le shield occupe. Le détail du pilotage d’un moteur CC (pont en H, sens, vitesse) est traité par sa fiche dédiée (voir piloter un moteur CC).
Pièges
Conflit de broches entre shields. Empiler un ethernet shield (SPI sur D10-D13) et un motor shield qui utilise aussi D11/D12 : conflit, l’un des deux ne marche plus. Lire les notices avant d’empiler.
SPI partagé entre devices. Un ethernet shield + un data logging shield empilés partagent le bus SPI (D11-D13) mais ont chacun leur propre broche CS (SS). Vérifier que les deux CS sont sur des broches différentes. Sinon, les deux devices répondent en même temps et la communication est corrompue.
Shield sous-alimenté. L’USB d’un PC débite max 500 mA. Un shield ethernet en activité tire 150 mA, un motor shield à vide tire 20 mA mais sous charge jusqu’à 2 A. L’Arduino reboote. Passer à un bloc d’alimentation externe dès qu’un shield consomme.
Mauvais sens d’empilage. L’orientation du shield est dictée par le brochage. Il ne devrait pas être possible de l’empiler à l’envers sur Uno (les connecteurs sont positionnés asymétriquement), mais avec certains shields mal conçus c’est possible. Toujours vérifier l’orientation des labels avant de pousser.
Brochage du shield non Uno-compatible. Quelques shields supposent un brochage Uno strict (D0-D13, A0-A5). Empilés sur un Mega, ils marchent mais n’occupent pas toujours les bonnes broches (par exemple, les broches SS / MOSI / MISO / SCK sont sur D50-D53 sur Mega, pas sur D10-D13). Lire les notes de compatibilité.
Bibliothèque vieillissante. Les anciens shields L293D (« v1 ») et leur bibliothèque historique peuvent poser problème avec les IDE récents (compilation qui échoue). Préférer une version à jour de la bibliothèque, ou pour un projet neuf un shield V2 (TB6612, commandé en I2C).
Empilage à chaud. Empiler ou désempiler un shield sur un Arduino sous tension peut détruire les broches par court-circuit transitoire. Toujours débrancher l’USB avant.
Cas particulier — Proto shield et shields « do-it-yourself »
Un proto shield est un shield vierge (zone de soudure sans piste fonctionnelle) qui sert à intégrer son propre circuit en topologie Uno-compatible. C’est l’étape intermédiaire entre le breadboard (volatile) et le PCB dédié (long à concevoir et fabriquer).
Pratique pour :
- Intégrer un câblage breadboard validé en version soudée plus robuste.
- Ajouter quelques composants discrets (résistances, condensateurs, LEDs de diagnostic) à un projet.
- Apprendre la soudure SMD ou traversante avec une grille pré-percée.
Pour un projet école qui doit présenter un démonstrateur final fonctionnel et présentable, un proto shield soudé est nettement plus convaincant qu’une breadboard.
Raccrochage projet
- Étape 4 de la phase de concept — l’EAT inclut souvent les shields disponibles comme accélérateurs de PoC (« on prend un motor shield, on gagne deux semaines »).
- Étape 2 de la phase de preuve de concept — empilage et test du shield isolé, avant intégration au système complet.
- Étape 4 de la phase de dossier technique — décision « shield + protoshield maison » vs « PCB dédié » sur le critère robustesse / coût / délai.
Un shield bien choisi en début de projet fait gagner du temps de PoC et de la robustesse sur le démonstrateur final. À l’inverse, accumuler les shields incompatibles est un piège mécanique et électrique qui se paye sur la durée.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Câbler un module — l’alternative non-empilée (fils Dupont)
- Piloter un moteur CC — usage typique d’un motor shield
- Alimenter la carte — pour dimensionner la PSU avec shield empilé
- Shield — la notion transverse