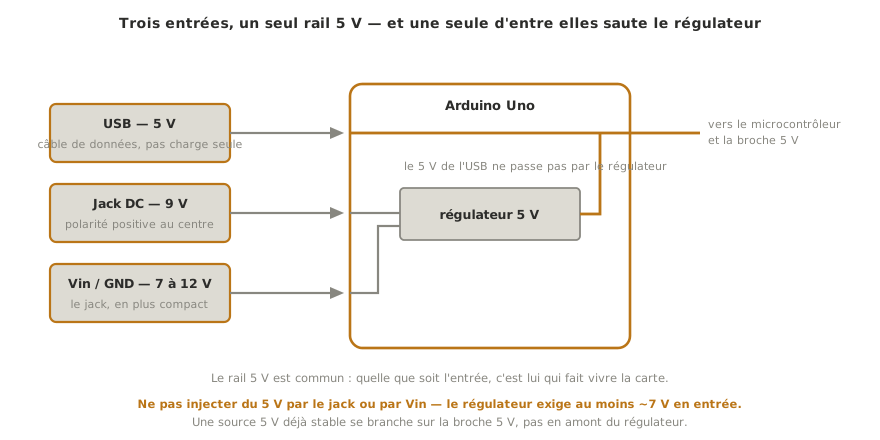
Alimenter une carte Arduino consiste à lui fournir la tension et le courant nécessaires pour qu’elle démarre, exécute son programme, et alimente les composants externes qui en dépendent. Trois voies d’alimentation cohabitent sur une Uno : USB (depuis un PC ou un chargeur), jack DC (alimentation externe 7-12 V), broche Vin (équivalent du jack mais en pin). Choisir la bonne — et la dimensionner — est la première chose à vérifier quand un projet redémarre tout seul ou refuse de démarrer.
À quoi ça sert ?
Tant qu’un projet tient sur la breadboard, alimenté par le PC en USB, tout va bien. Dès qu’on ajoute des moteurs, des relais, des modules sans-fil ou un display TFT, le courant grimpe, et l’alimentation USB de l’Arduino (500 mA partagés sur un PC) atteint ses limites. La maîtrise des trois voies d’alimentation et de leurs contraintes permet de :
- Choisir l’alimentation (PSU) adaptée à la consommation totale prévue (logique + actionneurs + accessoires).
- Séparer les alimentations quand les actionneurs perturbent la logique (motors).
- Anticiper les pics de consommation (Wi-Fi en émission, démarrage de moteur, attaque de relais).
Procédure pas à pas
Quatre étapes : choisir la voie, estimer le courant, câbler, vérifier la stabilité.
1. Choisir la voie d’alimentation
| Voie | Tension d’entrée | Régulateur | Limite typique | Cas d’usage |
|---|---|---|---|---|
| USB (port type B Uno R3, USB-C Uno R4) | 5 V (fourni par PC ou chargeur) | aucun (passe-plat) | 500 mA depuis PC, jusqu’à 1-2 A depuis chargeur USB-C | Programmation et tests, projets sans actionneurs |
| Jack DC | 7-12 V (Uno R3, max ~20 V) ; 6-24 V (Uno R4) | LDO NCP1117 (Uno R3) ou convertisseur à découpage ISL854102 (Uno R4) | ~800 mA en sortie 5 V théorique, ~500 mA en pratique | Projets mobiles, démonstration sans PC |
| Broche Vin | 7-12 V (mêmes contraintes que le jack) | mêmes | ~500-800 mA | Alimentation par bornier ou breadboard, équivalent fonctionnel du jack |
| Broche 5 V (entrée) | 5 V régulés | aucun (bypass du régulateur) | dépend de la PSU externe | Alim 5 V externe stable, pas de réserve |
| Broche 3,3 V (entrée) | 3,3 V régulés | aucun (bypass) | rarement utilisé en entrée, ~150 mA en sortie | Compatibilité fine, à éviter en entrée |
Règle de base : USB tant que ça suffit, jack DC quand on a besoin d’autonomie ou de plus de courant.
2. Estimer le courant total
Sommer les consommations :
- Arduino Uno R3 seul : ~50 mA (LED de la carte allumée).
- Capteurs simples (DHT11, HC-SR04) : 1-15 mA chacun.
- Servomoteur SG90 au repos : 10 mA, en mouvement : 100-200 mA, bloqué : jusqu’à 500 mA.
- Module relais 5 V : 70-80 mA quand le relais colle.
- Moteur CC standard : 100 mA à plusieurs ampères selon la taille.
- Wi-Fi ESP-01 en émission : 250-300 mA en pic.
- Bandeau LED RGB (60 LEDs WS2812B en blanc plein) : 3-5 A — alimentation dédiée obligatoire.
- Afficheur LCD 16×2 (rétroéclairage) : 20-50 mA.
- Afficheur OLED 0,96″ SSD1306 : ~20 mA.
Méthode rapide : estimer haut chaque composant et sommer. Comparer à la capacité de la voie choisie. Marge de sécurité 1,5×.
Pour la méthode générale de dimensionnement (bilan de puissance, choix de la source, marges), voir concevoir une alimentation.
3. Câbler
USB : un câble de qualité (data, pas charge-only). Sur Uno R3, port USB type B ; sur Uno R4, USB-C ; sur Nano, mini-USB.
Jack DC : adaptateur secteur 9 V continu, polarité positive au centre (norme Arduino). Le 0,5 A ou 1 A indiqué sur l’adaptateur est sa capacité maximale.
Broche Vin : alimenter par cette broche est l’équivalent du jack DC en moins encombrant. Toujours référencer GND.
5 V externe : si on a déjà une alimentation 5 V stable (bus 5 V de l’installation), alimenter directement par la broche 5V. Ne pas alimenter en 5 V via le jack ou Vin : le régulateur de la carte (NCP1117 sur l’Uno R3) a besoin d’au moins ~7 V en entrée pour fournir un 5 V stable.
4. Vérifier la stabilité
Une fois alimenté, mesurer au multimètre :
- Tension entre 5 V et GND sur l’Arduino : doit être ~5,0 V (4,8-5,2 V tolérables).
- Tension entre 3,3 V et GND : doit être 3,3 V (3,2-3,4 V).
- Sous charge (actionneur activé) : la tension 5 V ne doit pas chuter en dessous de 4,5 V — sinon, le microcontrôleur peut se reset.
Symptôme typique d’une alimentation faible : l’Arduino reboote à chaque fois qu’un actionneur s’active. Le pic de courant fait chuter la tension sous le seuil de fonctionnement du microcontrôleur, qui se réinitialise (brown-out), puis repart.
Exemple — Projet sur batterie : Arduino + 3 modules
Cas type : alimenter un Arduino Uno avec un module DHT11, un module OLED SSD1306, et un servo SG90, sur batterie LiPo 7,4 V pour démonstration mobile.
Estimation :
- Arduino : 50 mA
- DHT11 : 2,5 mA
- OLED : 20 mA
- Servo en mouvement : 200 mA pointe
- Total : ~270 mA en pic
Choix : alimentation par jack DC depuis batterie 7,4 V via un connecteur jack mâle. La batterie LiPo 1000 mAh permet ~3 h d’autonomie au régime estimé.
Câblage :
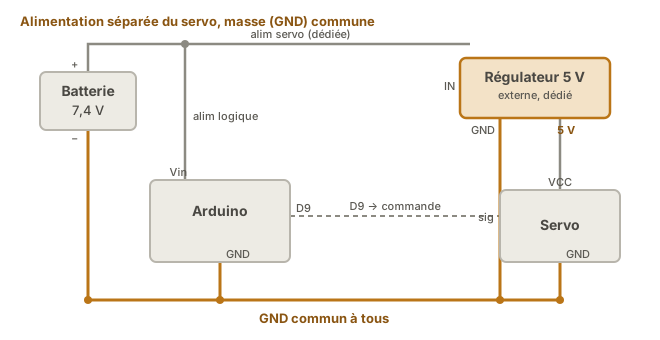
- Batterie 7,4 V → jack DC sur Arduino.
- DHT11 et OLED : alimentés via le
+5 Vrégulé de l’Arduino (≤ 30 mA chacun, OK). - Servo : alimenté via le
+5 Vrégulé… ou via une alimentation séparée si la chute de tension est observée.
#include <Servo.h>      // pilotage du servo
Servo monServo;          // objet servo

void setup() {
  monServo.attach(9);    // signal du servo sur la broche D9
  Serial.begin(115200);
}

void loop() {
  // balayage 0° → 180° : c'est ce mouvement qui crée l'appel de courant
  for (int a = 0; a <= 180; a += 10) {
    monServo.write(a);   // position cible (degrés)
    delay(100);          // laisse le temps au servo d'atteindre la position
  }
  // ... lecture capteurs, affichage OLED
}
Au premier essai, l’Arduino redémarre toutes les 5 secondes au moment où le servo bouge. La chute de tension sur le 5 V régulé est trop forte. Solution : alimenter le servo directement par la batterie 7,4 V via un régulateur 5 V externe dédié, en gardant GND commun avec l’Arduino. Ou réduire la vitesse de balayage du servo. Voir piloter un servomoteur pour les bonnes pratiques d’alimentation servo.
Pièges
Brancher 5 V sur Vin (ou jack). Le régulateur de la carte a besoin de plus de 5 V à l’entrée : sur l’Uno R3, le LDO NCP1117 a une chute d’environ 1,2 V (on vise ~7 V mini). Sur l’Uno R4, le convertisseur à découpage demande au moins 6 V. Brancher 5 V sur Vin ou le jack donne une sortie sous-régulée (~3,8 V sur R3), l’Arduino devient instable. Pour alimenter en 5 V, brancher sur la broche 5V directement (en bypass du régulateur).
Brancher 12 V (ou plus) sur la broche 5 V. Destruction immédiate du microcontrôleur (l’alimentation passe directement sur le rail 5 V, le régulateur ne protège pas). Trois fois plus que le maximum supporté.
USB d’un PC à 500 mA pour des actionneurs. Symptôme : l’Arduino reboote quand on active un actionneur. Diagnostic à faire avant de chercher un bug logiciel. Solution : alimentation externe.
Polarité jack DC inversée. La norme Arduino est positif au centre, négatif en couronne. Un adaptateur 9 V à polarité inversée n’allume pas l’Arduino (ou pire, abîme la carte si la protection inverse a été shuntée). Vérifier le symbole sur l’adaptateur.
Pic d’émission Wi-Fi non anticipé. Un ESP-01 ou un module Wi-Fi tire des pointes courtes (1-10 ms) à 300 mA pendant l’émission, pas visibles au multimètre. Un condensateur de découplage 470 µF à 1000 µF près du module absorbe la pointe et stabilise l’alimentation. Voir notes de l’ESP-01.
GND non commun entre Arduino et charge externe. Quand on a deux alimentations (une pour l’Arduino, une pour les moteurs), GND doit être commun. Sinon les signaux logiques n’ont pas la même référence, le système ne marche pas, et des courants peuvent passer là où ils ne devraient pas. Le schéma de l’exemple ci-dessus montre ce GND commun.
Régulateur Uno R3 qui chauffe. Le régulateur linéaire (NCP1117, un LDO) dissipe (Vin − 5 V) × I_total. À 12 V en entrée et 500 mA en sortie : (12-5) × 0,5 = 3,5 W, assez pour chauffer fortement sans dissipateur. Symptôme : odeur, chaleur palpable. Réduire la tension d’entrée à 7-9 V (chute moindre, dissipation plus basse) ou alimenter en 5 V régulés via la broche 5 V. (L’Uno R4, dont le régulateur est à découpage, ne souffre pas de ce problème.)
Cas particulier — Alimentation par batterie pour projets autonomes
Trois pistes selon contraintes :
- Pile 9 V (PP3) : 500-600 mAh, peu adapté aux projets gourmands (autonomie ridicule). Acceptable pour démos courtes.
- Pile de piles AA en série (4× 1,5 V = 6 V, ou 6× 1,5 V = 9 V) : 1500-3000 mAh. Bon rapport coût/autonomie pour projets école.
- Batterie LiPo 7,4 V (2 cellules en série) : 1000-5000 mAh, mais nécessite chargeur dédié et précautions (équilibrage des cellules, protection contre la sur-décharge).
Voir deep sleep et deep sleep sur Arduino pour économiser sur batterie quand les périodes d’inactivité sont longues.
Raccrochage projet
- Étape 4 de la phase de concept — l’EAT et l’arbitrage entre architectures intègrent l’alimentation comme critère (USB vs autonome, démo branchée vs démo mobile).
- Étape 2 de la phase de preuve de concept — au premier ajout d’un actionneur de puissance, estimer la consommation et redimensionner l’alimentation si nécessaire.
- Étape 4 de la phase de dossier technique — l’alimentation finale du démonstrateur (avec marge de sécurité) fait partie du BOM (la nomenclature).
- Étape 2 de la phase d’intégration et tests — vérification que la tension 5 V tient en charge sur le système intégré (mesure au multimètre, observation à l’oscilloscope).
L’alimentation est l’élément le plus sous-estimé d’un projet débutant — ignoré quand tout va bien, accusé à tort quand un autre bug survient. Le mesurer au multimètre au premier symptôme suspect évite des heures d’errance.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Prise en main d’Arduino — où l’alimentation USB est la première vue
- Deep sleep sur Arduino — réduire la consommation pour autonomie batterie
- Utiliser un shield — l’empilage qui peut doubler la consommation totale
- Niveaux de tension — pour la cohabitation 3,3 / 5 V
- Concevoir une alimentation — les principes transverses que cette fiche applique à la carte
- Lire une datasheet — pour repérer les courants nominaux des composants