Un servomoteur (ou servo) est un actionneur rotatif qui se positionne sur une consigne d’angle transmise par un signal codé en largeur d’impulsion. Sur un servo standard (SG90, MG996R), l’angle se situe entre 0° et 180°. La bibliothèque Servo.h livrée avec l’IDE Arduino encapsule la génération du signal : il suffit d’appeler servo.write(angle) pour positionner.
À quoi ça sert ?
Le servo est l’actionneur le plus simple pour produire un mouvement de position contrôlé, là où un moteur CC ne donne que vitesse + couple :
- Direction d’un robot mobile (roue directrice, gouvernail, axe de capteur orientable).
- Tri ou aiguillage (palette qui pousse une pièce d’un côté ou de l’autre).
- Mouvement d’un bras articulé simple (pince qui s’ouvre/ferme, axe court).
- Servomécanisme de précision (visée optique, positionnement angulaire fin avec un MG996R à roulement métal).
Limite : un servo standard ne tourne que sur ~180°. Pour la rotation continue, voir les servos à rotation continue (qui se pilotent en vitesse) ou les moteurs CC.
Procédure pas à pas
Quatre étapes : choisir le servo, câbler, installer Servo.h, écrire le code.
1. Choisir le servo
| Référence | Tension | Couple | Plage | Usage |
|---|---|---|---|---|
| SG90 (plastique) | 4,8-6 V | ~1,8 kg·cm | 0-180° | Tests, prototypes légers, robots éducatifs |
| MG90S (métal) | 4,8-6 V | ~2,2 kg·cm | 0-180° | Pinces, mouvements répétés |
| MG996R | 4,8-7,2 V | 9-11 kg·cm | 0-180° | Articulations de bras, pinces lourdes, axes sous contrainte (forte charge) |
Pour un premier test, le SG90 est le standard incontournable — petit, léger, fourni dans tous les kits.
2. Câbler
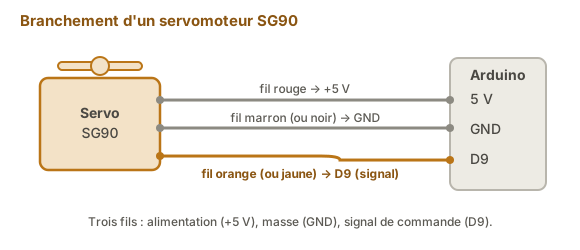
Un servomoteur a 3 fils :
| Couleur | Signal |
|---|---|
| Rouge | +5 V |
| Marron (ou noir) | GND |
| Orange (ou jaune, blanc) | Signal PWM 50 Hz |
Câblage minimal (test isolé) :
- Rouge →
+5 VArduino - Marron →
GNDArduino - Orange → broche D9 (compatible PWM, mais
Servo.hn’utilise pas le PWM matériel — n’importe quelle GPIO numérique convient)
Câblage avec alimentation séparée (recommandé dès qu’on a 2+ servos ou un servo de couple) :
- Rouge →
+5 Vd’une alimentation externe stable (1-2 A) - Marron → GND commune (alimentation + Arduino)
- Orange → broche Arduino
3. Installer Servo.h
Servo.h est livrée avec l’IDE Arduino : pas besoin d’installer.
#include <Servo.h>Sur cartes ESP32, la bibliothèque équivalente est ESP32Servo (à installer via le gestionnaire : Servo.h natif ne fonctionne pas).
4. Écrire le code
#include <Servo.h>

Servo monServo;

void setup() {
  monServo.attach(9);   // signal sur D9
  monServo.write(90);   // position initiale au milieu
  delay(1000);
}

void loop() {
  monServo.write(0);    // à fond à gauche
  delay(1000);
  monServo.write(90);   // milieu
  delay(1000);
  monServo.write(180);  // à fond à droite
  delay(1000);
}
Téléverser. Le servo va à trois positions discrètes avec une seconde entre chacune. Si le servo tressaute sans aller où on veut, voir la section Pièges.
Exemple — Balayage continu avec contrôle de vitesse
Cas complet : balayage 0° → 180° → 0° à vitesse réglable par potentiomètre.
Câblage : servo sur D9 (comme au schéma de l’étape 2), potentiomètre 10 kΩ sur A0 (câblage en diviseur : voir arduino-capteur-analogique).
#include <Servo.h>

Servo monServo;
const int POT = A0;

int angle = 0;
int sens = +1;  // +1 ou -1

void setup() {
  monServo.attach(9);
  monServo.write(angle);
}

void loop() {
  // Lire le potentiomètre pour ajuster le pas (vitesse)
  int valPot = analogRead(POT);
  int pas = map(valPot, 0, 1023, 1, 10);  // 1° à 10° par pas

  angle += sens * pas;                            // avance d'un pas dans le sens courant

  if (angle >= 180) { angle = 180; sens = -1; }   // butee haute : on repart en descendant
  if (angle <= 0)   { angle = 0;   sens = +1; }   // butee basse : on repart en montant

  monServo.write(angle);
  delay(20);  // ~50 Hz de rafraîchissement
}
Comment lire ce code
Le balayage va-et-vient repose sur une variable
sensqui vaut+1(on monte vers 180°) ou-1(on descend vers 0°). À chaque tour deloop(), on ajoutesens * pasà l’angle. Quand on atteint une butée, on inversesenset le servo repart dans l’autre sens. Lemap(valPot, 0, 1023, 1, 10)traduit la position du potentiomètre (0-1023) en un pas de 1° à 10° : plus le pas est grand, plus le balayage est rapide.
Tourner le potentiomètre : la vitesse de balayage varie. Pratique pour calibrer la vitesse en démo sans recompiler.
Pièges
Arduino qui reboote au démarrage du servo. Symptôme classique : la consommation du servo en mouvement (quelques centaines de mA pour un SG90, plus de 1 A au calage pour un MG996R) fait chuter la tension +5 V, l’Arduino reset. Solution : alimentation séparée pour le servo, GND commune avec l’Arduino.
GND non commun. Servo alimenté par batterie séparée, fil GND non relié à celui d’Arduino : le signal PWM n’a pas de référence, le servo se positionne aléatoirement ou ne bouge pas. Toujours GND commun, dès qu’il y a deux alimentations.
Servo qui tressaute (jitter). Plusieurs causes possibles :
- Alimentation insuffisante (cf. ci-dessus).
- Câbles de signal trop longs ou bruyants — raccourcir, blinder.
- Conflit de timer avec une autre bibliothèque. Sur Uno R3,
Servo.hutilise Timer1 et désactive le PWM sur D9 et D10. Autres bibliothèques qui utilisent Timer1 (TimerOne,Wiresur certaines forks) : conflit.
Plage write() inversée ou tronquée. Certains servos bon marché ne couvrent pas exactement 0-180°. Si on commande 0° et que le servo bute mécaniquement, la consommation grimpe et le servo chauffe. Limiter la plage commandée à 10°-170° pour préserver le servo.
Confondre write(angle) et writeMicroseconds(N). write(angle) accepte 0-180° et convertit en interne. writeMicroseconds(N) accepte la largeur d’impulsion directe en µs (typiquement 1000-2000 µs, parfois étendue 500-2500). Sur un servo qui ne va pas aux extrêmes attendus, writeMicroseconds() permet la calibration fine.
Servo.h qui désactive PWM sur D9/D10. Inclure Servo.h empêche analogWrite(9) ou analogWrite(10) de fonctionner : Timer1 est confisqué. Si on a besoin de PWM sur ces broches, soit changer de broche, soit utiliser une bibliothèque alternative.
Trop de servos sur Uno R3. Servo.h supporte jusqu’à 12 servos sur Uno (limite logicielle), mais la consommation cumulée dépasse vite la capacité du régulateur 5 V de la carte. Au-delà de 2 servos, alimentation externe obligatoire ; au-delà de 6 servos, considérer un driver dédié (PCA9685, 16 canaux PWM en I2C).
Servo qui hurle puis chauffe à l’arrêt. Le servo essaie d’atteindre une position bloquée mécaniquement. Il consomme à fond sans bouger. Symptôme : bourdonnement, chaleur. Diagnostic : la consigne est hors plage mécanique du servo (mal calibrée), ou l’obstacle vient de l’extérieur. Détacher le servo (servo.detach()) coupe le signal et le laisse passif.
Cas particulier — Servos à rotation continue
Un servo à rotation continue (parfois noté FS90R, MG995-360, ou modifié à partir d’un standard) ne se positionne pas en angle : il tourne dans un sens ou l’autre à une vitesse proportionnelle à la consigne. Convention courante :
write(90)→ arrêtwrite(0)→ vitesse maximale dans un senswrite(180)→ vitesse maximale dans l’autre sens
Très utile pour les robots à roues légers, en remplacement d’un moteur CC + pont en H. Limite : pas de retour de position, vitesse mal calibrée, à éviter pour des asservissements précis.
Servos à retour de position
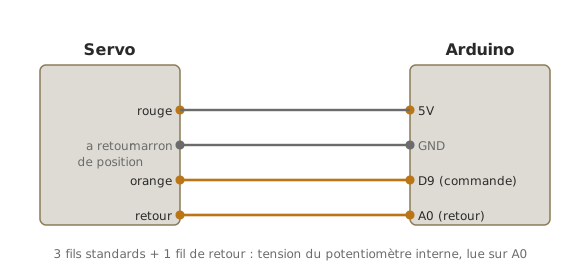
Un servo standard commande une position mais ne dit pas s’il l’a réellement atteinte : write(90) envoie la consigne, sans garantie que l’axe soit bien à 90° (butée mécanique, surcharge, blocage extérieur). Un servo à retour de position (feedback servo) répond à ce besoin en exposant un 4ᵉ fil qui rapporte l’angle mesuré, précieux sur un bras 3 axes pour savoir où sont vraiment les articulations, pas seulement où on leur a demandé d’aller.
Rappel utile : tout servo analogique se positionne déjà en boucle fermée grâce à un potentiomètre interne solidaire de l’axe (c’est lui qui permet au servo de « tenir » sa position). Un feedback servo ne fait que sortir ce signal vers une broche de l’Arduino.
Lire la position (retour analogique)
Le cas qui porte bien son nom de « retour par potentiomètre » est le servo à retour analogique (par exemple l’Adafruit Analog Feedback Servo) : le 4ᵉ fil donne directement la tension du curseur du potentiomètre interne, image de l’angle. On la lit sur une entrée analogique (→ adc).
#include <Servo.h>

Servo monServo;
const int CMD    = 9;    // fil de commande (PWM) du servo
const int RETOUR = A0;   // 4e fil : tension du potentiometre interne

// Valeurs ADC relevees en calibration (a mesurer pour CHAQUE servo)
const int ADC_0   = 110;   // analogRead quand le servo est a 0 deg
const int ADC_180 = 910;   // analogRead quand le servo est a 180 deg

void setup() {
  Serial.begin(115200);
  monServo.attach(CMD);
}

void loop() {
  monServo.write(90);                  // consigne : aller a 90 deg
  delay(500);

  int brut = analogRead(RETOUR);       // tension du curseur (0-1023)
  int angleReel = map(brut, ADC_0, ADC_180, 0, 180);  // convertie en degres

  Serial.print("Consigne 90 -> mesure ");
  Serial.print(angleReel);
  Serial.println(" deg");
  delay(500);
}
Comment lire ce code
La consigne (
write) et la mesure (analogRead) sont deux choses indépendantes : l’une dit au servo où aller, l’autre lit où il est vraiment. Les valeursADC_0etADC_180ne se devinent pas. Elles se calibrent : on commande le servo à 0° puis à 180°, on relève la valeuranalogReadà chaque extrémité, etmap()interpole entre les deux. Chaque servo a ses propres bornes (le potentiomètre n’est jamais parfaitement centré), d’où une calibration par exemplaire.
À quoi ça sert
- Confirmer l’arrivée — comparer consigne et mesure repère un servo qui n’atteint pas sa cible (obstacle, surcharge) :
if (abs(angleReel - 90) > 5) { /* signaler l'écart */ }. - Boucle de plus haut niveau — asservir un mouvement à la position réelle plutôt qu’à la consigne supposée.
- Bras 3 axes — connaître l’angle effectif de chaque articulation pour vérifier une posture ou journaliser un mouvement.
Variante — retour numérique (PWM)
Certains feedback servos n’utilisent pas un potentiomètre mais un capteur à effet Hall, et sortent la position sous forme d’un signal PWM (rapport cyclique proportionnel à l’angle) plutôt qu’une tension. Le Parallax Feedback 360° en est l’exemple courant : retour à 910 Hz, rapport cyclique de 2,7 % à 97,1 % sur un tour complet. Il se lit avec pulseIn() (ou une interruption), pas avec analogRead. En contrepartie, le capteur Hall ne s’use pas et ne dérive pas comme un potentiomètre. À vérifier dans la datasheet du modèle avant de câbler : retour analogique (→ analogRead sur une broche A*) ou PWM (→ pulseIn sur une broche numérique).
Le retour n'est pas une métrologie
Un retour par potentiomètre dérive (usure de la piste, température) : il convient pour un contrôle indicatif (« le bras est-il à peu près arrivé ? »), pas pour une mesure de précision. Pour un positionnement fin et durable, un asservissement sur capteur dédié est préférable (voir le réglage PID).
Raccrochage projet
- Étape 2 de la phase de preuve de concept — premier essai de positionnement angulaire sur banc isolé.
- Étape 3 de la phase de preuve de concept — intégration servo dans la chaîne mesure → décision → mouvement (par exemple : capteur de présence → ouverture d’une trappe).
- Étape 4 de la phase de concept — l’arbitrage entre servo standard, servo continu, moteur CC + pont H, et moteur pas-à-pas se fait souvent au moment de l’EAT.
Un servomoteur bien câblé (alimentation séparée + GND commun) est l’actionneur le plus prévisible à intégrer en projet école : chaque consigne donne le même résultat, à la précision près. C’est ce qui en fait l’outil idéal pour les premières démonstrations.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Utiliser une bibliothèque — prérequis,
Servo.hest livrée - Piloter une sortie PWM — pour comprendre le signal sous-jacent
- Piloter un moteur CC — pour rotation continue contrôlée
- Piloter un moteur pas-à-pas — pour positionnement précis multi-tours
- Alimenter la carte — pour dimensionner la PSU avec servos
- Potentiomètre — le capteur interne qu’un servo à retour de position expose
- Convertisseur analogique-numérique — pour lire la tension du retour analogique
- Réglage PID — pour un asservissement de position fin