Programmer une interruption externe sur Arduino consiste à rattacher une fonction, la routine d’interruption (ISR), à une broche, via attachInterrupt(), pour qu’elle s’exécute automatiquement à chaque front du signal, sans que la boucle loop() ait à surveiller la broche. C’est l’outil pour compter des impulsions rapides ou réagir instantanément à un événement, même quand la boucle est occupée ailleurs.
À quoi ça sert ?
Lire une broche avec digitalRead() dans loop() ne suffit pas quand le signal est trop bref ou la boucle trop chargée : l’impulsion passe entre deux tours et n’est jamais vue. Brancher la broche sur une interruption règle le problème :
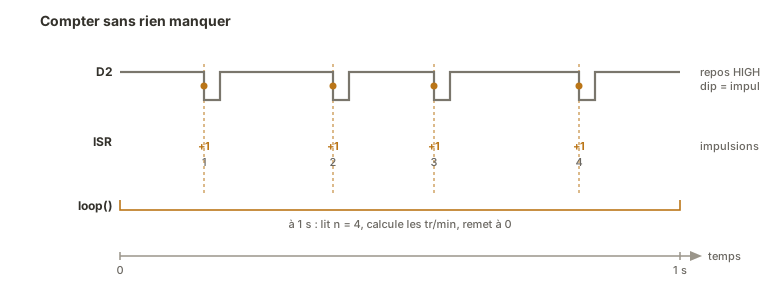
- l’impulsion est captée par le matériel, à l’instant exact où elle arrive (on n’en manque aucune) ;
- la réaction est immédiate, quoi que fasse la boucle au même moment ;
- la boucle reste libre d’afficher, calculer ou communiquer entre deux impulsions.
C’est le réflexe dès qu’on doit compter les tics d’un capteur de vitesse, les passages d’un débitmètre, les crans d’un encodeur, ou réagir sans délai à un bouton critique. On le met en place en preuve de concept, au moment de capter un signal capteur.
Procédure pas à pas
Quatre étapes : repérer une broche à interruption, écrire une ISR courte, l’attacher, puis lire son résultat proprement dans loop().
1. Repérer une broche à interruption
Toutes les broches ne savent pas déclencher une interruption externe. Sur une Uno / Nano, seules D2 et D3 le peuvent. Une Mega en offre six, une Leonardo cinq, un ESP32 presque toutes. La fonction digitalPinToInterrupt(broche) traduit un numéro de broche en numéro d’interruption : on l’utilise toujours, plutôt que d’écrire le numéro d’interruption en dur, pour garder un code portable.
| Carte | Broches à interruption externe |
|---|---|
| Uno, Nano, Mini (ATmega328) | D2, D3 |
| Mega, Mega2560 | D2, D3, D18, D19, D20, D21 |
| Leonardo, Micro | D0, D1, D2, D3, D7 |
| ESP32 | presque toutes les GPIO |
Deux pièges se lisent dans ce tableau. Sur une Mega, D20 et D21 sont aussi les broches I2C : elles ne sont plus disponibles en interruption dès qu’un bus I2C tourne. Et sur une Leonardo, D0 et D1 sont le port série. En pratique, il reste D2, D3 et D7.
2. Écrire l’ISR
L’ISR est une fonction void, sans argument ni valeur de retour. Elle doit rester minimale : ici, incrémenter un compteur. La variable partagée avec loop() est déclarée volatile, sinon le programme principal pourrait n’en voir jamais la mise à jour.
volatile unsigned long impulsions = 0;   // partagée ISR <-> loop : volatile

void compter() {                          // l'ISR : courte, sans delay ni Serial
  impulsions++;
}
Pas de delay(), pas de Serial.print() dans l’ISR : ces fonctions reposent sur des interruptions désactivées pendant son exécution. On compte, c’est tout. L’affichage se fera dans loop().
3. Attacher l’interruption
Dans setup(), attachInterrupt() relie la broche, l’ISR et le mode de déclenchement.
const byte BROCHE_CAPTEUR = 2;            // D2 sur une Uno

void setup() {
  pinMode(BROCHE_CAPTEUR, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(BROCHE_CAPTEUR), compter, FALLING);
  Serial.begin(9600);
}
Le mode dit ce qui déclenche l’ISR : RISING (front montant), FALLING (front descendant), CHANGE (les deux), LOW (tant que la broche est basse). Pour compter des impulsions, on choisit un seul front (FALLING ici) afin de compter une fois par impulsion, pas deux. detachInterrupt(digitalPinToInterrupt(BROCHE_CAPTEUR)) permettrait de la désactiver.
4. Lire le compteur proprement dans loop()
La boucle lit le compteur sans rien bloquer, à un rythme donné par millis() (pas de delay()). Une précaution s’impose : impulsions fait quatre octets, et sur une Uno (8 bits) le processeur la lit en plusieurs accès successifs. Si une impulsion arrive entre ces accès, l’ISR modifie la variable au milieu de la lecture et loop() récupère une valeur incohérente (moitié ancienne, moitié neuve).
On protège donc la lecture par une section critique : noInterrupts() désactive momentanément toutes les interruptions, on copie la valeur dans n (et on remet impulsions à 0), puis interrupts() les réactive. Pendant ces deux ou trois instructions, aucune ISR ne peut s’exécuter : la copie est atomique, tout ou rien, jamais à moitié. Cette parenthèse doit rester la plus courte possible. Interruptions coupées trop longtemps, on finirait justement par manquer une impulsion.
unsigned long tAffichage = 0;

void loop() {
  if (millis() - tAffichage >= 1000) {    // une fois par seconde
    tAffichage = millis();

    noInterrupts();                        // section critique : lecture atomique
    unsigned long n = impulsions;
    impulsions = 0;
    interrupts();

    Serial.print(n);
    Serial.println(" impulsions/s");
  }
}
Exemple — Compteur de vitesse à effet Hall
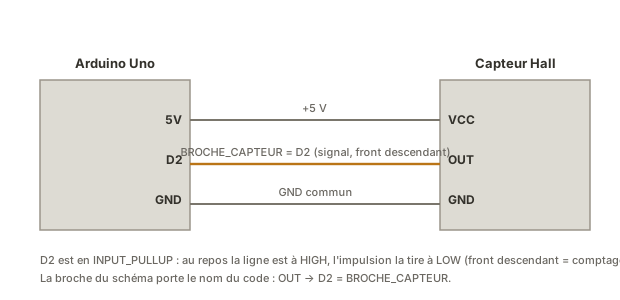
Un capteur à effet Hall détecte le passage d’un aimant fixé sur une roue : à chaque tour, une brève impulsion. À vitesse élevée, ces impulsions sont trop rapprochées et trop courtes pour être lues de façon fiable dans loop(). C’est le cas d’école de l’interruption. On compte les impulsions par interruption, et la boucle calcule la vitesse de rotation chaque seconde.
const byte BROCHE_CAPTEUR = 2;            // sortie du capteur Hall sur D2
const byte IMPULS_PAR_TOUR = 1;          // 1 aimant => 1 impulsion par tour

volatile unsigned long impulsions = 0;
unsigned long tAffichage = 0;

void compter() {                          // ISR : une impulsion de plus
  impulsions++;
}

void setup() {
  pinMode(BROCHE_CAPTEUR, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(BROCHE_CAPTEUR), compter, FALLING);
  Serial.begin(9600);
}

void loop() {
  if (millis() - tAffichage >= 1000) {
    tAffichage = millis();

    noInterrupts();                        // copie atomique du compteur
    unsigned long n = impulsions;
    impulsions = 0;
    interrupts();

    float toursParSec = (float)n / IMPULS_PAR_TOUR;
    Serial.print(toursParSec * 60.0);     // conversion en tr/min
    Serial.println(" tr/min");
  }
}
Comment lire ce code
Une fois par seconde,
loop()relève le compteur. La copien = impulsionspuis la remiseimpulsions = 0sont enfermées dans la section critiquenoInterrupts()/interrupts()(cf. étape 4) : on lit et on remet à zéro sans qu’une impulsion ne se glisse entre les deux. Compter sur une seconde puis repartir de zéro transforme un total en fréquence (impulsions par seconde). La dernière ligne la convertit en tours par minute (× 60).
L’ISR ne fait qu’incrémenter. Tout le calcul (conversion en tours par minute, affichage) se passe dans loop(), là où le Serial.print() est permis et où le temps de calcul ne gêne personne. La boucle reste réactive, et aucune impulsion n’est perdue, même à pleine vitesse. Brancher un second capteur sur D3 reviendrait à ajouter une seconde ISR : les deux comptages cohabitent sans se gêner.
Pièges
Oublier volatile. Une variable partagée avec l’ISR sans volatile peut être lue obsolète : le compteur semble figé alors que l’ISR l’incrémente bien. Toute variable touchée par l’ISR et lue dans loop() est volatile.
Lire le compteur sans section critique. Sur une Uno (8 bits), lire un unsigned long (4 octets) prend plusieurs accès. Si l’interruption tombe au milieu, on lit une valeur incohérente. La copie se fait entre noInterrupts() et interrupts().
Mettre delay() ou Serial dans l’ISR. Ces fonctions dépendent d’interruptions désactivées pendant l’ISR : elles s’y bloquent ou renvoient n’importe quoi. L’ISR ne fait que le strict minimum.
Choisir une broche sans interruption. Sur une Uno, attacher une interruption à autre chose que D2 ou D3 ne déclenche rien, silencieusement. Vérifier les broches de la carte avant de câbler.
Compter un bouton mécanique sans anti-rebond. Un bouton rebondit : un seul appui peut générer plusieurs fronts, donc plusieurs déclenchements. Une interruption ne filtre pas le rebond. Pour compter des appuis, il faut un anti-rebond (logiciel ou matériel) en plus.
Faire trop de travail à chaque impulsion. Si l’ISR doit faire plus qu’incrémenter ou mémoriser, c’est souvent que le traitement appartient à loop(). L’ISR signale, la boucle traite.
Cas particulier — Les interruptions sur ESP32
Sur ESP32, presque toutes les broches acceptent une interruption, et attachInterrupt() s’utilise de la même façon. Une exigence s’ajoute toutefois : l’ISR doit être placée en mémoire interne rapide, avec l’attribut IRAM_ATTR devant sa déclaration (void IRAM_ATTR compter() { … }), faute de quoi le programme peut planter. Le partage de variables avec volatile et la lecture atomique restent de mise. Le détail relève du module ESP32.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — capter un signal capteur rapide (vitesse, débit, position) sur un montage isolé, pour valider la chaîne d’acquisition avant de l’intégrer.
- Étape 3 de la phase d’intégration et tests — la mesure par interruption, validée seule, sert à l’asservissement du système complet (un comptage de tours alimente une régulation de vitesse).
Roder le couple attachInterrupt + lecture atomique sur un compteur simple donne le réflexe réutilisable pour tout signal trop rapide à scruter — encodeurs, débitmètres, tachymètres du projet.
Voir aussi
- Interruption — la notion mère : mécanisme, ISR,
volatile, atomicité (à comprendre avant de coder) - Arduino — hub des tutoriels Arduino
- delay() vs millis() — la temporisation non bloquante utilisée pour cadencer l’affichage
- Lire une entrée TOR — l’anti-rebond, indispensable pour compter des appuis de bouton
- Timers Arduino — l’autre grande source d’interruption : cadencer une tâche à intervalle régulier
- ESP32 — les interruptions y exigent l’attribut
IRAM_ATTRsur l’ISR