Programmer une interruption externe en MicroPython consiste à rattacher une fonction — la routine d’interruption (ISR) — à une broche, via la méthode Pin.irq(), pour qu’elle s’exécute automatiquement à chaque front du signal, sans que la boucle ait à surveiller la broche. C’est l’outil pour compter des impulsions rapides ou réagir instantanément à un événement, même quand la boucle est occupée. Atout du Pico : toutes les GPIO acceptent une interruption (pas seulement deux comme sur un Uno).
À quoi ça sert ?
Lire une broche dans la boucle ne suffit pas quand le signal est trop bref ou la boucle trop chargée : l’impulsion passe entre deux tours et n’est jamais vue. L’interruption règle le problème : l’impulsion est captée par le matériel à l’instant exact, la réaction est immédiate, et la boucle reste libre entre deux impulsions. Réflexe dès qu’on compte les tics d’un capteur de vitesse, les passages d’un débitmètre, les crans d’un encodeur, ou qu’on réagit sans délai à un bouton critique. On le met en place en preuve de concept.
Procédure pas à pas
Quatre étapes : écrire une ISR courte, l’attacher avec irq(), lire son résultat proprement, respecter la règle d’allocation.
1. Écrire l’ISR
L’ISR est une fonction qui reçoit la broche en argument et reste minimale : ici, incrémenter un compteur. La variable partagée est un global (déclaré global dans la fonction). En Python, pas de mot-clé volatile : un global est toujours « volatile » de fait, mais une autre règle, propre à MicroPython, la remplace (étape 4).
import micropython
micropython.alloc_emergency_exception_buf(100)   # pour voir les erreurs d'ISR

impulsions = 0

def compter(pin):                 # l'ISR : recoit la broche, reste courte
    global impulsions
    impulsions += 1
alloc_emergency_exception_buf réserve de quoi afficher une trace si l’ISR lève une erreur (sinon, échec silencieux) — à mettre une fois en tête de programme.
2. Attacher l’interruption
Pin.irq() relie la broche, l’ISR et le front de déclenchement :
from machine import Pin

capteur = Pin(2, Pin.IN, Pin.PULL_UP)
capteur.irq(trigger=Pin.IRQ_FALLING, handler=compter)
Le front : Pin.IRQ_RISING (montant), Pin.IRQ_FALLING (descendant), ou les deux (Pin.IRQ_RISING | Pin.IRQ_FALLING). Pour compter des impulsions, un seul front (compter une fois par impulsion, pas deux). capteur.irq(handler=None) la désactive.
3. Lire le compteur proprement
La boucle lit le compteur sans bloquer. Comme il est partagé avec l’ISR, on le copie dans une section critique — interruptions coupées le temps de la copie — via disable_irq()/enable_irq(). La cadence d’affichage vient de [[micropython-temporisation|ticks_ms()]] :
from machine import Pin, disable_irq, enable_irq
from time import ticks_ms, ticks_diff

t_aff = ticks_ms()
while True:
    if ticks_diff(ticks_ms(), t_aff) >= 1000:      # une fois par seconde
        t_aff = ticks_ms()
        etat = disable_irq()                       # section critique
        n = impulsions
        impulsions = 0
        enable_irq(etat)
        print(n, "impulsions/s")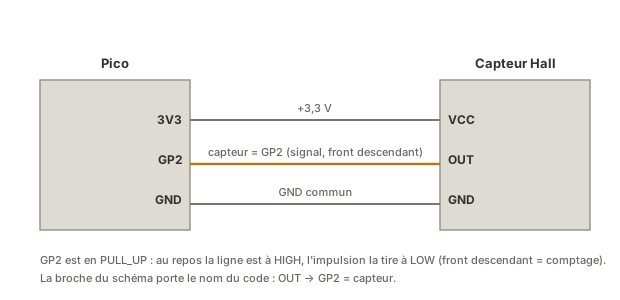
4. Respecter la règle d’allocation
Règle propre à MicroPython : dans une ISR « dure », on ne peut pas allouer de mémoire. Pas de création d’objet, pas de print formaté, pas de calcul flottant qui alloue. On se limite à modifier des variables déjà existantes (un compteur, un drapeau). Pour faire un vrai traitement, on diffère hors de l’ISR avec micropython.schedule() :
def afficher(arg):                 # contexte planifie : allocation autorisee
    print("evenement detecte")

def isr(pin):
    micropython.schedule(afficher, 0)   # demande l'execution hors de l'ISR dure
Exemple — Compteur de vitesse à effet Hall
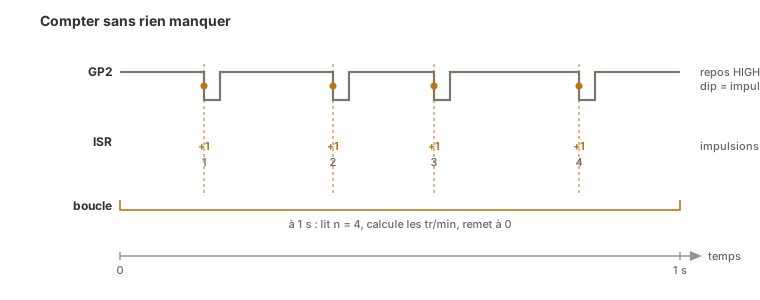
Un capteur Hall détecte le passage d’un aimant fixé sur une roue : à chaque tour, une brève impulsion. À vitesse élevée, ces impulsions sont trop rapprochées pour être lues dans la boucle — cas d’école de l’interruption. On compte par interruption. La boucle calcule la vitesse chaque seconde.
from machine import Pin, disable_irq, enable_irq
from time import ticks_ms, ticks_diff
import micropython
micropython.alloc_emergency_exception_buf(100)

IMPULS_PAR_TOUR = 1                # 1 aimant => 1 impulsion par tour
capteur = Pin(2, Pin.IN, Pin.PULL_UP)
impulsions = 0

def compter(pin):                  # ISR : une impulsion de plus
    global impulsions
    impulsions += 1

capteur.irq(trigger=Pin.IRQ_FALLING, handler=compter)

t_aff = ticks_ms()
while True:
    if ticks_diff(ticks_ms(), t_aff) >= 1000:
        t_aff = ticks_ms()
        etat = disable_irq()
        n = impulsions
        impulsions = 0
        enable_irq(etat)
        tr_min = (n / IMPULS_PAR_TOUR) * 60        # calcul dans la boucle
        print(tr_min, "tr/min")
Comment lire ce code
Une fois par seconde, la boucle relève le compteur. La copie
n = impulsionspuis la remiseimpulsions = 0sont enfermées dans la section critiquedisable_irq()/enable_irq()(cf. étape 3) : on lit et on remet à zéro sans qu’une impulsion ne se glisse entre les deux. Compter sur une seconde puis repartir de zéro transforme un total en fréquence. La dernière ligne la convertit en tours par minute (× 60). Tout le calcul est dans la boucle : l’ISR ne fait qu’incrémenter, sans allocation.
L’ISR ne fait qu’incrémenter. Tout le calcul (conversion en tr/min, affichage) se passe dans la boucle, là où l’allocation est permise et où le temps de calcul ne gêne personne. La boucle reste réactive, aucune impulsion n’est perdue.
Pièges
Allouer dans l’ISR. Créer un objet, faire un print formaté ou un calcul flottant dans une ISR dure lève une erreur (souvent silencieuse sans alloc_emergency_exception_buf). L’ISR ne touche qu’à des variables existantes. Le reste passe par micropython.schedule() ou la boucle.
Lire le compteur sans section critique. Une lecture + remise à zéro n’est pas atomique : si l’interruption tombe entre les deux, on perd une impulsion. Encadrer par disable_irq()/enable_irq().
Oublier global. Sans global impulsions, la fonction crée une variable locale et le compteur de la boucle ne bouge jamais.
Compter un bouton mécanique sans anti-rebond. Un bouton rebondit : un appui peut générer plusieurs fronts. L’interruption ne filtre pas le rebond — pour compter des appuis, ajouter un anti-rebond (mémoriser ticks_ms() du dernier front et ignorer les suivants dans une courte fenêtre).
Faire trop de travail à chaque impulsion. Si l’ISR doit faire plus qu’incrémenter/mémoriser, le traitement appartient à la boucle. L’ISR signale, la boucle traite.
Ne pas réserver le tampon d’exception. Sans alloc_emergency_exception_buf(100), une erreur dans l’ISR échoue sans message — débogage très difficile.
Cas particulier — Diffuser le travail avec micropython.schedule
Quand l’événement demande un vrai traitement (allocation, communication), on ne le fait pas dans l’ISR dure : on appelle micropython.schedule(fonction, argument), qui exécute fonction dès que possible hors de l’ISR, dans un contexte où l’allocation est autorisée. C’est le pont propre entre la captation immédiate (matériel) et le traitement riche (Python complet).
Raccrochage projet
- Étape 2 de la phase de preuve de concept — capter un signal capteur rapide (vitesse, débit, position) sur un montage isolé.
- Étape 3 de la phase d’intégration et tests — la mesure par interruption, validée seule, sert à l’asservissement du système complet (un comptage de tours alimente une régulation de vitesse).
Roder le couple Pin.irq + lecture atomique sur un compteur simple donne le réflexe réutilisable pour tout signal trop rapide à scruter.
Voir aussi
- Interruption — la notion mère : mécanisme, ISR, atomicité (à comprendre avant de coder)
- MicroPython — hub du module
- sleep() vs ticks_ms() — cadencer l’affichage sans bloquer
- Lire une entrée TOR — l’anti-rebond, pour compter des appuis
- Timers matériels — l’autre source d’interruption : cadencer à intervalle régulier
- Interruption externe (Arduino) — l’équivalent C++ (
attachInterrupt,volatile)