Le chien de garde (watchdog, WDT) est un compteur indépendant qui redémarre la carte si le programme cesse de le « nourrir » dans un délai imparti. C’est un filet de sécurité contre les blocages : un programme planté — boucle infinie, attente sans fin, capteur figé — se relance tout seul au lieu de rester muet. En MicroPython, il se manie via la classe machine.WDT : on l’arme avec un délai, on le nourrit régulièrement avec feed(), et tout arrêt de ce rythme provoque un reset.
À quoi ça sert ?
Un système embarqué doit parfois fonctionner sans personne pour appuyer sur reset : une station isolée, un objet enfoui, une machine en marche. Si son programme se bloque (une bibliothèque qui attend une réponse, un capteur qui fige le code, une boucle sans sortie), il reste inerte jusqu’à coupure manuelle. Le chien de garde apporte une robustesse : tant que le programme tourne, il « caresse » le chien à intervalle régulier. S’il se bloque, le chien n’est plus nourri, et au bout de son délai il réinitialise la carte. C’est un mécanisme de dernier recours, à introduire en phase d’intégration pour fiabiliser un système déjà fonctionnel, pas pour masquer des bugs.
Procédure pas à pas
Trois étapes : armer le chien, le nourrir au bon endroit, choisir le délai.
1. Armer le chien de garde
WDT(timeout=ms) démarre le watchdog. Sur RP2040/RP2350, le délai maximal est d’environ 8,3 secondes (8388 ms).
from machine import WDT

wdt = WDT(timeout=8000)        # redemarre si pas nourri pendant 8 s
Différence majeure avec Arduino : une fois armé, le watchdog du Pico ne peut plus être arrêté (pas d’équivalent de wdt_disable()). On ne l’arme donc qu’après les initialisations, et seulement quand on est prêt à le nourrir régulièrement.
2. Nourrir le chien au bon endroit
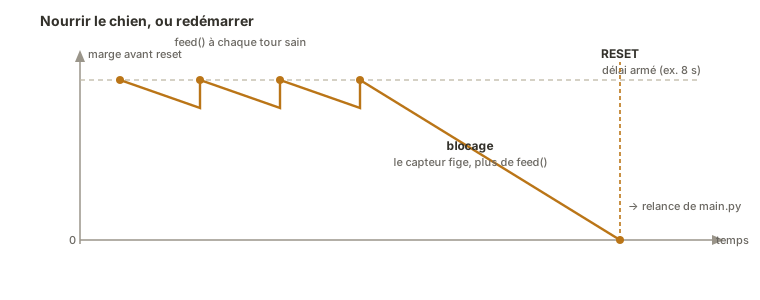
feed() remet le compteur à zéro : c’est « nourrir » le chien. On l’appelle à un endroit que le programme ne peut atteindre que s’il fonctionne normalement :
while True:
    # ... le travail normal du programme ...
    wdt.feed()                 # « je suis vivant » : on repousse l'echeance
Tant que la boucle tourne, le chien est nourri. Si une partie du code se bloque et empêche d’atteindre feed(), l’échéance tombe et la carte redémarre.
3. Choisir le délai
Le délai doit être plus long que le pire temps de boucle normal, sinon le chien redémarre une carte qui fonctionnait. Mais pas inutilement long, sinon le système reste bloqué avant de se relancer. Sur le Pico, le plafond (~8,3 s) impose de nourrir le chien au moins une fois par cycle dans une boucle bien structurée.
Exemple — Fiabiliser un montage qui peut se bloquer
Un montage interroge un capteur sur un bus qui peut, rarement, ne jamais répondre, figeant le programme. Le chien de garde garantit qu’en cas de blocage, la carte redémarre au lieu de rester muette.
from machine import WDT, Pin, ADC
from time import sleep

capteur = ADC(Pin(26))
print("Demarrage")
wdt = WDT(timeout=8000)        # chien arme APRES l'init : reset si bloque > 8 s

while True:
    mesure = capteur.read_u16()   # si une lecture sur bus fige, plus de feed()
    print(mesure)
    wdt.feed()                    # nourrir a chaque tour sain
    sleep(0.5)                    # (bien en deca des 8 s)
En fonctionnement normal, la boucle nourrit le chien toutes les ~500 ms, bien sous les 8 s : rien ne se passe. Mais si la lecture se bloque, feed() n’est plus atteint, et au bout de 8 s la carte redémarre, réexécutant main.py, qui réaffiche « Demarrage ». Le système se rétablit seul. Le sleep(0.5) est ici inoffensif car bien inférieur au délai. Dans un programme non bloquant, on nourrirait le chien dans la boucle coopérative (ou via asyncio).
Le symptôme est visible au REPL sans rien mesurer : les valeurs s’arrêtent, quelques secondes passent, et Demarrage réapparaît.
Demarrage
34112
33987
34056
34021
Demarrage
34098
Personne n’a touché à la carte entre les deux Demarrage. C’est le chien qui a rendu la main au système.
Pièges
Croire qu’on pourra désarmer le chien. Sur le Pico, WDT ne se désactive pas une fois armé. Conséquence : ne pas l’armer trop tôt (avant la fin de l’init), et ne pas lancer ensuite une opération bloquante plus longue que le délai sans la nourrir, d’où l’intérêt d’un code non bloquant.
Un délai plus court que la boucle normale. Si le pire temps de boucle dépasse le délai, le chien redémarre une carte qui fonctionnait. Régler le délai au-dessus de la durée maximale légitime d’un tour, avec marge (dans la limite des ~8,3 s).
Nourrir le chien au mauvais endroit. Appeler feed() dans une boucle interne ou un endroit toujours atteint même quand le programme déraille vide le mécanisme de son sens : il ne détecte plus rien. Le nourrir là où seul un fonctionnement sain mène.
Utiliser le watchdog pour masquer un bug. Redémarrer périodiquement pour « contourner » une fuite mémoire ou un blocage récurrent traite le symptôme, pas la cause. Le chien est un filet de sécurité, pas un correctif.
Oublier que sleep() long et watchdog s’opposent. Une attente plus longue que le délai déclenche le reset. Raison de plus pour structurer le code en tâches non bloquantes, où aucune fonction ne monopolise la boucle.
Watchdog et deep sleep. Avant un [[micropython-deep-sleep|deepsleep]] long, attention à l’interaction avec un WDT armé : vérifier le comportement sur la carte (selon le firmware, le watchdog peut survivre ou non au sommeil). En cas de doute, raisonner le cycle veille/réveil sans compter sur le chien pendant le sommeil.
Cas particulier — Au-delà du plafond de ~8,3 s
Le délai matériel est plafonné (~8,3 s sur RP2040/RP2350). Pour surveiller un cycle plus long (un relevé toutes les minutes, par exemple), on ne peut pas régler un WDT de 60 s : on nourrit alors le chien à l’intérieur des étapes du cycle (plusieurs feed() répartis), ou l’on combine le watchdog matériel avec une logique de supervision logicielle. Le chien matériel reste la dernière ligne de défense. Il ne se substitue pas à un code structuré.
Raccrochage projet
- Phase d’intégration et tests — une fois le système fonctionnel, le chien de garde le fiabilise contre les blocages imprévus, surtout s’il doit tourner longtemps sans surveillance.
- Spécification — une exigence de disponibilité (« le système doit se rétablir seul après un blocage ») se traduit concrètement par un watchdog, à prévoir si le cahier des charges l’impose.
Le chien de garde est la dernière ligne de défense d’un firmware robuste : il ne remplace pas un code propre, mais il évite qu’un blocage imprévu ne fige durablement un système livré.
Voir aussi
- Deep sleep — interaction veille / watchdog
- Programmation non bloquante — structurer le code pour nourrir le chien sans blocage
- Timer — le chien de garde est un compteur dédié
- Chien de garde — la notion transverse : de quoi le chien est indépendant, ce qu’il ne détecte pas, et le redémarrage muet
- Interruption — la notion voisine
- Firmware — la robustesse du code embarqué (transverse)
- MicroPython — hub du module
- Watchdog (Arduino) — l’équivalent C++ (
avr/wdt.h,wdt_disable()possible)