Entre l’instant où le Pico est alimenté et celui où main.py exécute la première instruction utile, il se passe un court délai (firmware + lancement du script) pendant lequel l’état des GPIO n’est pas celui que vous avez codé : ils sont en entrée haute impédance (flottants). Conséquence concrète : un relais peut coller brièvement, un moteur faire un soubresaut, une LED clignoter au démarrage. Bonne nouvelle : le Pico est plus simple que l’ESP sur ce point. Il n’a pas de broches de strapping qui changent le mode de boot selon leur niveau.
À quoi ça sert ?
Trois cas où il faut comprendre l’état GPIO au boot : actionneur qui s’active au démarrage (relais qui claque, moteur qui tressaute), broches réservées par la carte (à ne pas utiliser), état sûr après coupure/redémarrage (revenir dans un état non dangereux).
Procédure pas à pas
Quatre étapes : comprendre la séquence, repérer les broches réservées, ajouter un tirage externe, initialiser proprement dès le début du code.
1. Comprendre la séquence de démarrage
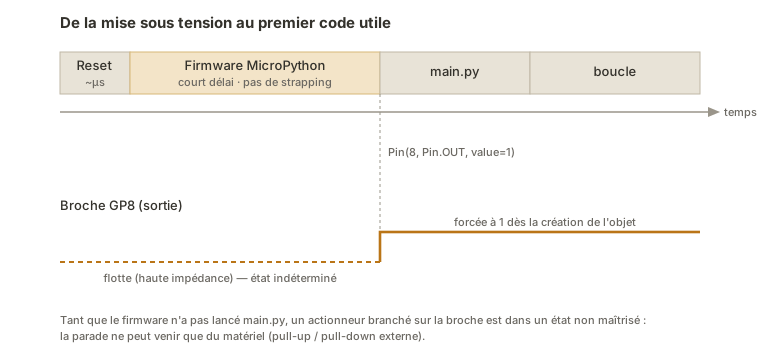
- Mise sous tension / reset — toutes les broches en entrée flottante (haute impédance).
- Démarrage du firmware MicroPython (court délai).
- Lancement de
main.py— les broches sont configurées au fur et à mesure que les objetsPinsont créés. - Boucle — comportement normal.
Pendant les phases 1-2, toute broche utilisée plus tard en sortie flotte : un actionneur branché dessus est dans un état indéterminé. Contrairement à l’ESP8266/ESP32, aucune broche du Pico ne doit être à un niveau précis pour démarrer — pas de piège de boot bloquant.
2. Repérer les broches réservées de la carte
Le Pico réserve quelques broches pour son propre fonctionnement — à ne pas utiliser pour un usage général :
| Broche | Rôle interne |
|---|---|
| GP23 | contrôle du mode d’alimentation (SMPS) |
| GP24 | détection VBUS (présence USB) |
| GP25 | LED intégrée |
| GP29 | mesure VSYS (ADC3) |
(Sur Pico W / Pico 2 W, certaines de ces fonctions passent par la puce sans-fil — la LED notamment, d’où le raccourci Pin("LED").) Le bouton BOOTSEL n’est pas une broche utilisateur : le maintenir à la mise sous tension fait entrer la carte en mode mémoire de masse (re-flashage), volontairement.
3. Ajouter un tirage externe selon le besoin
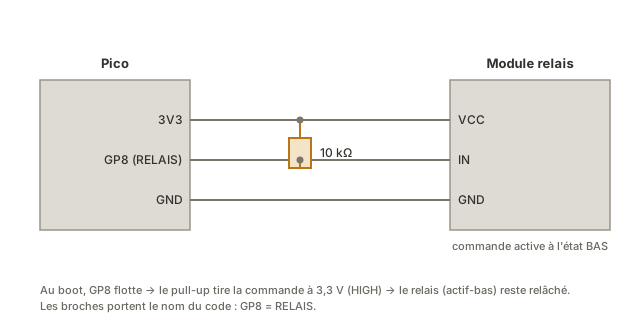
Une broche flottante au boot se stabilise par une résistance externe : pull-down (10 kΩ vers GND) pour que l’actionneur soit éteint tant que le code n’a pas pris le contrôle ; pull-up (10 kΩ vers 3,3 V) pour un actionneur actif au repos (module à entrée active au niveau bas). Pour un module relais actif-bas, un pull-up externe garde le relais relâché pendant le boot — la parade générique au « clic relais au démarrage ».
4. Initialiser proprement dès la création de l’objet
MicroPython offre une parade élégante absente d’Arduino : le constructeur Pin accepte une valeur initiale (value=), appliquée dès la configuration en sortie — sans transit par 0 :
from machine import Pin

# Le relais (actif-bas) part directement à l'état relâché (1), sans passer par 0
relais = Pin(8, Pin.OUT, value=1)

# Le moteur part arrêté
moteur_en = Pin(15, Pin.OUT, value=0)
C’est plus propre que la séquence Arduino « écrire la valeur puis configurer le mode ». Mais cela ne couvre que la phase 3 (à partir du lancement de main.py) : pendant les phases 1-2, seul un tirage matériel garantit l’état.
Exemple — Module relais qui claque au démarrage
Symptôme : un relais actif-bas qui pilote une lampe clique à chaque démarrage du Pico.
Diagnostic : pendant le boot du firmware, la broche flotte. Le module (actif-bas) l’interprète comme un niveau bas et colle le relais. Puis main.py démarre et met la broche à 1, le relais relâche.
Solution (matérielle + logicielle) :
- Pull-up externe 10 kΩ entre la broche de commande et 3,3 V → broche tirée à 1 pendant le boot, relais relâché.
- Code :
from machine import Pin
relais = Pin(8, Pin.OUT, value=1)   # relâché dès l'init
# le relais ne colle qu'à la demande explicite (relais.value(0))
Démarrage silencieux et propre.
Pièges
Compter sur main.py seul. main.py ne s’exécute qu’après le démarrage du firmware. Pendant ce délai, les broches flottent. Seul un tirage matériel (ou un actionneur insensible) garantit l’état au boot.
Oublier value= à la construction. Créer Pin(8, Pin.OUT) puis écrire la valeur ensuite fait transiter brièvement la sortie par 0 — suffisant pour faire claquer un relais actif-bas. Passer value= directement au constructeur.
Utiliser une broche réservée. Câbler un actionneur sur GP23/24/25/29 perturbe le fonctionnement interne de la carte. Choisir une autre GPIO.
Croire le Pico aussi piégeux que l’ESP. Le Pico n’a pas de broche de strapping qui empêche le boot — inutile de chercher l’équivalent du GPIO0/GPIO2 de l’ESP. Le seul mécanisme volontaire est le bouton BOOTSEL.
État après reset logiciel. Un reset (watchdog, machine.reset()) repasse par le démarrage du firmware : les sorties reflottent. La parade par tirage externe couvre aussi ce cas.
Module actif-haut. Tous les modules ne sont pas actifs-bas : certains relais (sans opto) sont actifs au niveau haut, et le flottement n’est alors pas un problème. Vérifier « commande active : niveau bas ou haut ? » avant de dimensionner le tirage.
Cas particulier — État sûr après coupure
Pour un système qui doit revenir dans un état sûr après une coupure secteur, combiner : tirage matériel (état au boot garanti) + initialisation value= (transition propre) + éventuellement un watchdog pour relancer proprement en cas de blocage. La logique de l’état sûr se conçoit dès l’architecture, pas après.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — anticiper l’état boot des actionneurs dès le premier câblage (relais, moteurs). Peu coûteux en amont, long à diagnostiquer après coup.
- Étape 4 de la phase de concept — l’EAT prend en compte le comportement au démarrage pour les fonctions critiques.
- Étape 3 de la phase d’intégration et tests — tester le power-on cyclique (10 démarrages) pour repérer les actionneurs qui dérapent.
L’état GPIO au boot est un piège « qu’on découvre en démo ». Le traiter dès le premier relais (par une simple résistance de tirage + value=) épargne le moment où il faut l’expliquer au jury.
Voir aussi
- MicroPython — hub du module
- Configurer les GPIO — prérequis
- Piloter une sortie TOR — pour relais et actionneurs binaires
- Watchdog — pour le reset logiciel propre
- GPIO — la notion transverse (modes, états au boot)
- État des GPIO à l’allumage (Arduino) — l’équivalent C++