Débugger un programme Arduino consiste à comprendre pourquoi un sketch ne se comporte pas comme attendu, en observant son état interne au cours de l’exécution. À la différence du développement sur PC où l’on a des debuggers graphiques natifs, l’écosystème Arduino classique repose principalement sur des Serial.print() stratégiques. L’IDE 2.x et certaines cartes (Uno R4, Zero, MKR) ajoutent un vrai débogueur à breakpoints, mais le print() reste l’outil universel à connaître en premier.
À quoi ça sert ?
Tout projet d’embarqué dépasse rapidement la complexité où l’on peut tout vérifier à l’œil sur le sketch. Cas typiques où le débug devient nécessaire :
- Le programme se bloque à un endroit non identifié (boucle qui ne tourne plus).
- Une mesure capteur est aberrante sans qu’on sache si le bug est dans la lecture, la conversion, ou l’affichage.
- Un comportement aléatoire (parfois OK, parfois KO) qu’on ne reproduit pas.
- Une fonction renvoie une valeur étrange qu’on n’arrive pas à expliquer.
La discipline de débug (observer avant de modifier) est ce qui sépare un dépannage rapide d’une nuit entière de modifications aveugles.
Procédure pas à pas
Quatre étapes : poser des print() stratégiques, vérifier la version compilée, comparer attendu vs observé, exploiter le débogueur quand il est disponible.
1. Serial.print() stratégique
L’outil de base : afficher la valeur des variables critiques au moniteur série pour suivre l’exécution.
void loop() {
  int valeurBrute = analogRead(A0);
  Serial.print("Lecture brute : "); Serial.println(valeurBrute);

  float tension = valeurBrute * 5.0 / 1023.0;
  Serial.print("Tension : "); Serial.print(tension); Serial.println(" V");

  if (tension > 2.5) {
    Serial.println("Au-dessus du seuil");
    digitalWrite(LED_BUILTIN, HIGH);
  } else {
    Serial.println("En dessous du seuil");
    digitalWrite(LED_BUILTIN, LOW);
  }
  delay(500);
}
À chaque étape de calcul, on imprime ce qu’on observe. Si la valeur est ce qu’on attend, on passe à la suite. Si elle est aberrante, on tient le bug.
Astuce : préfixer les prints avec un marqueur ([DBG], [ERR], nom de la fonction) pour les filtrer mentalement quand le moniteur défile.
2. Vérifier que la version compilée est celle observée
Erreur classique : modifier le code et observer toujours le comportement de la version précédente parce qu’on a oublié de téléverser. Indices à vérifier :
- L’IDE indique-t-il « Téléversement terminé » après chaque modification ?
- Le moniteur série affiche-t-il bien les nouveaux
print()qu’on a ajoutés ? - Le port COM est-il celui de la bonne carte (cas où on a plusieurs Arduino branchés) ?
Quand on doute, écrire un Serial.println("Version 23 - " __DATE__ " - " __TIME__); dans le setup() : le compilateur substitue la date et l’heure de compilation, on voit immédiatement si c’est la dernière version.
3. Comparer ce qu’on observe à ce qu’on attend
À chaque print(), se poser la question : « quelle valeur devrait apparaître ? ». Si la valeur observée colle, le bug est plus loin. Si elle ne colle pas, le bug est entre le précédent print() correct et celui-ci.
C’est le principe de la dichotomie de débug : poser des marqueurs aux deux extrémités d’un bloc suspect, voir où l’observation diverge de l’attendu, resserrer.
4. Utiliser un vrai débogueur (carte compatible)
Sur cartes Arduino Uno R4 Minima, Zero, MKR, Nano 33 IoT, Portenta, l’IDE 2.x intègre un débogueur à breakpoints, fonctionnalité absente sur Uno R3 et clones AVR.
Procédure :
- Sélectionner la carte compatible (Tools → Board).
- Mode Debug (Sketch → Optimize for Debugging).
- Téléverser.
- Poser un breakpoint en cliquant à gauche du numéro de ligne.
- Lancer le débogueur (icône en haut à droite de l’IDE 2.x).
- Le programme se met en pause au breakpoint — inspecter les variables dans le panneau de droite.

Comprendre où est le problème
Un programme rate de deux façons bien distinctes, et la marche à suivre n’est pas la même :
- Il ne compile pas : le compilateur refuse de produire le programme et affiche un message d’erreur. Le bug est syntaxique — il faut lire le message (section suivante).
- Il compile mais ne fait pas ce qu’on veut : la syntaxe est bonne, la logique ne l’est pas. Aucun message, aucune piste affichée — c’est le moment le plus déroutant, et c’est là que la méthode (observer, comparer, dichotomiser) prend tout son sens.
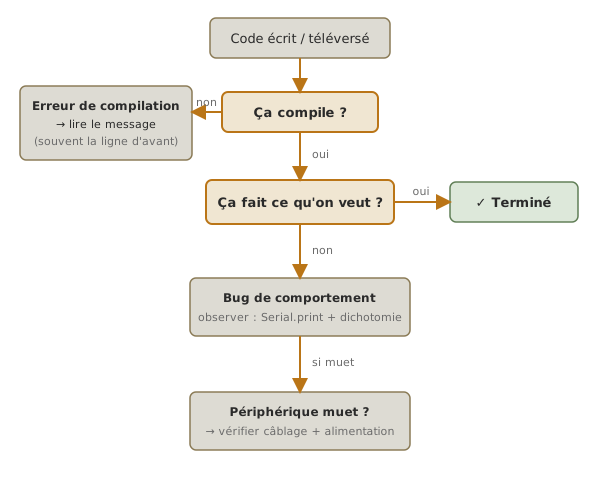
Quand ça ne compile pas — lire le message d’erreur
Le compilateur est sévère mais honnête : il refuse tant qu’une faute de syntaxe subsiste, et il indique (presque) où elle est. Apprendre à lire ses messages fait gagner un temps considérable : c’est l’erreur la plus fréquente en début d’apprentissage.
- Lire le premier message, pas les quarante suivants. Une seule faute — une accolade, un
;manquant — fait souvent dérailler le compilateur, qui crache ensuite des dizaines d’erreurs en cascade. Corriger la première, recompiler : la plupart des autres disparaissent. - L’erreur est souvent à la ligne au-dessus de celle indiquée.
expected ';' before ...signalé ligne 12 signifie presque toujours qu’il manque un;à la fin de la ligne 11 : le compilateur ne détecte le manque qu’en arrivant au mot suivant. 'xxx' was not declared in this scope— le nomxxxest inconnu ici. Causes : faute de frappe ou de casse (maLed≠maLED), variable déclarée dans un autre bloc (portée → voir cpp),#includeoublié, ou variable utilisée avant d’être déclarée.expected '}' at end of input— une accolade ouvrante{n’a jamais été refermée. Réindenter le code fait ressortir le bloc bancal. En cliquant à côté d’une accolade, l’IDE surligne celle qui lui correspond.no matching function for call to '...'— la fonction existe mais on l’appelle avec le mauvais nombre ou type d’arguments (ex.digitalWrite(13)sans l’étatHIGH/LOW). Vérifier sa signature.- Caractères invisibles (
stray '\357', guillemets courbes). Un copier-coller depuis le web glisse parfois des guillemets « courbes » (“ ”) au lieu des guillemets droits, ou un espace insécable. Retaper la ligne à la main lève le mystère.
Quand ça compile mais ne fait pas ce qu’on veut
C’est l’étape qui déroute le plus : ça compile veut seulement dire que la syntaxe est correcte, pas que le programme fait ce qu’on imagine. Ici, aucune erreur affichée : il faut observer (Serial.print et dichotomie, voir la Procédure ci-dessus) et connaître les pièges de logique les plus courants.
=au lieu de==dans un test.if (etat = HIGH)affecteHIGHàetatau lieu de le comparer : la condition est alors toujours vraie. Pour comparer, c’est toujours==.Serial.begin()oublié. Aucunprintn’apparaît alors que le code semble correct. Vérifier queSerial.begin(115200);figure bien danssetup().- Débit du moniteur ≠
Serial.begin(). Le moniteur affiche du charabia. Régler sa vitesse (sélecteur en bas à droite) sur la même valeur queSerial.begin()(voir arduino-serie). pinMode()oublié. Une broche non déclaréeOUTPUTne pilote rien. Une entrée sansINPUT_PULLUPflotte et lit n’importe quoi. Configurer chaque broche danssetup()— voir arduino-gpio.INPUT_PULLUPet logique inversée. Avec le tirage interne, la broche est àHIGHau repos et tombe àLOWà l’appui : on teste donc== LOW, pas== HIGH. C’est l’erreur de bouton la plus fréquente.- Division entière.
analogRead(A0) * 5 / 1023calculé en entiers tombe souvent à 0 (5 / 1023vaut 0 dès qu’il est évalué entre entiers). Écrire5.0(un flottant) pour forcer le calcul réel. Voir cpp. millis()rangé dans unint.millis()renvoie ununsigned longqui dépasse 32 767 en 33 secondes. Le stocker dans unintprovoque un débordement et des comparaisons de temps absurdes. Toujoursunsigned longpour les durées.- Comparer deux
floatavec==.if (tension == 2.5)est presque toujours faux : les flottants traînent des erreurs d’arrondi. Tester un intervalle :if (abs(tension - 2.5) < 0.01). delay()qui gèle tout. Pendantdelay(1000), rien d’autre ne s’exécute — ni lecture de bouton, ni autre tâche. « Le bouton ne répond qu’une fois sur deux » est souvent undelayqui bloque. Voir arduino-temporisation.- Index de tableau hors borne.
int t[4];puist[4] = ...écrit au-delà du tableau (les indices vont de 0 à 3). Symptôme déroutant : une autre variable change toute seule. Les indices vont de0àtaille - 1. - Variable non initialisée.
int compteur;puiscompteur++part d’une valeur indéterminée. Toujours initialiser :int compteur = 0;. setup/loopmal orthographiés.void Setup()(majuscule) ou un nom approchant compile comme une fonction ordinaire jamais appelée : le programme ne fait rien, sans la moindre erreur. Respecter exactementsetup()etloop()en minuscules.
Aucune de ces erreurs ne produit de message : c’est précisément pourquoi la méthode — observer avec Serial.print, comparer attendu et observé, resserrer par dichotomie — est la seule porte de sortie.
Le code dit une chose, le câblage en dit une autre
Le programme peut être juste et le câblage faux. Le câblage peut être bon et le code faux. Les deux donnent souvent le même symptôme (« rien ne se passe »), et c’est l’un des blocages les plus fréquents en TP. La clé : le numéro de broche dans le code est l’adresse physique du composant. digitalWrite(8, HIGH) est une promesse qu’un fil part de D8 vers le composant — ni D7, ni D9. On perd ce lien parce que le code manipule des numéros abstraits tandis que la plaque d’essai est un champ de trous identiques.
La sortie est la dichotomie, appliquée à la frontière code / matériel. Isoler les deux moitiés :
- Prouver la carte et le téléversement avec le clignotement de la LED intégrée (
LED_BUILTIN), sans rien câbler. Si elle clignote, la chaîne IDE → carte fonctionne. Le problème est en aval. - Prouver le câblage avec un sketch minimal qui ne pilote (ou ne lit) que la broche suspecte — un
digitalWritequi clignote, unanalogReadimprimé au moniteur. Si le composant réagit, le câblage est bon : le bug est dans la logique du programme principal. - Tracer le fil depuis la broche nommée dans le code jusqu’au composant : lire
const int LED = 8;, poser le doigt sur D8, suivre le fil. Neuf fois sur dix, l’erreur saute aux yeux à cet instant. - Vérifier le rôle et la polarité, pas seulement le numéro. Une broche déclarée
OUTPUTmais câblée à un capteur (une entrée), ou une LED reliée àGNDalors que le code la croit active à l’état haut : le numéro est bon, mais le sens ne colle pas. Code et câblage doivent s’accorder sur le numéro, la direction (INPUT/OUTPUT) et la polarité (actif haut / actif bas).
Deux disciplines gardent ce lien lisible : nommer les broches par des constantes (const int LED_ROUGE = 8; plutôt que 8 répété en dur, le code se lit alors comme le câblage), et lire les schémas de câblage de ce wiki en regard du code : leurs broches portent les mêmes noms que le sketch (IN1 → D12, SDA → A4). L’exemple ci-dessous applique exactement cette logique d’isolement, du capteur vers la sortie.
Exemple — Diagnostiquer un capteur ultrason qui renvoie 0
Cas réel : on a câblé un HC-SR04, le code tourne, mais la distance affichée est toujours 0 ou très étrange. Démarche structurée.
Étape 1 — Vérifier que le code reçoit bien un signal :
unsigned long duree = pulseIn(ECHO, HIGH, 30000UL);
Serial.print("Duree pulseIn : "); Serial.println(duree);
Si duree est toujours 0 → l’écho n’arrive pas. Causes possibles : Trig mal câblé, capteur non alimenté, niveau 5 V incompatible (cas ESP32). Vérifier au multimètre que Trig reçoit bien une impulsion (5 V transitoire).
Étape 2 — Vérifier le calcul de distance :
float distance_cm = duree * 0.0343 / 2;
Serial.print("Distance calculee : "); Serial.println(distance_cm);
Si duree est cohérent (~580 µs pour 10 cm) mais distance_cm est aberrant → erreur de formule (coefficient ou /2 oublié, ou unités mélangées).
Étape 3 — Vérifier que la valeur arrive à l’aval :
if (distance_cm < SEUIL_CM) {
  Serial.println("Sous le seuil — allumer LED");
  digitalWrite(LED, HIGH);
}
Si distance_cm est correct mais la LED n’allume pas → erreur dans la condition (signe inversé, valeur de seuil) ou erreur de câblage LED.
Cette démarche en oignon (du capteur vers la sortie) isole rapidement le segment fautif.
Pièges
Serial.print() qui change le timing du code. Un print() à 9600 bauds bloque ~1 ms par caractère envoyé. Dans une boucle critique (asservissement, lecture rapide d’encodeur), ajouter du print peut casser le timing et changer le comportement à observer. Solution : passer en 115200 ou 230400 bauds, ou utiliser Serial.print() sur une cadence réduite (toutes les 100 ms via millis()).
Print après ouverture immédiate du moniteur. Le moniteur série de l’IDE prend ~1-2 secondes à s’ouvrir après le téléversement. Les print() du setup() peuvent passer inaperçus. Ajouter delay(2000) ou while (!Serial); (sur cartes avec USB natif) en tête de setup() pour attendre l’ouverture.
Variable observée hors de scope. Imprimer une variable locale n’a de sens que dans le bloc où elle existe. Si on copie un print ailleurs, le compilateur sort une erreur, facile à corriger, mais frustrant à diagnostiquer si la variable a juste un nom proche.
Serial.print() oublié en production. Un build final qui parle constamment au PC consomme du CPU, dégrade la latence et est plus lent à démarrer. Discipline : tous les print de débug sont précédés d’une macro qu’on peut désactiver d’un coup :
#define DEBUG 1
#if DEBUG
  #define DBG_PRINT(x) Serial.print(x)
  #define DBG_PRINTLN(x) Serial.println(x)
#else
  #define DBG_PRINT(x)
  #define DBG_PRINTLN(x)
#endif
Breakpoint qui ne déclenche jamais. Sur les cartes compatibles débug, oublier de basculer en mode debug (Optimize for Debugging) compile une version release où les optimisations peuvent supprimer ou réordonner le code : le breakpoint pointe sur une instruction qui n’existe plus.
Bug Heisenberg. Le simple fait d’ajouter du print (ou de mettre un breakpoint) ralentit suffisamment le code pour faire disparaître le bug. C’est souvent le signe d’une race condition ou d’une dépendance temporelle. Diagnostic : observer sans print mais avec une LED toggle qui marque les passages dans une fonction.
Confondre une non-impression avec une absence d’exécution. Si un print() n’apparaît pas, deux hypothèses : la ligne n’est pas exécutée, OU le Serial.begin() n’a pas été lancé. Vérifier l’initialisation avant de conclure que le bloc n’est pas atteint.
Cas particulier — Bibliothèques de logging avancées
Pour des projets sérieux, plusieurs bibliothèques structurent le débug au-delà du print() brut :
ArduinoLog— niveaux de log (verbose, notice, warning, error, fatal), filtrage, format.SerialDebug— print conditionnels avec activation à chaud par commande.telnetsur ESP32 — observer les logs sans même brancher l’USB.
À considérer dès qu’on dépasse 50 print() éparpillés dans un projet.
Raccrochage projet
- Étape 3 de la phase de preuve de concept — un PoC sans
printest un PoC qu’on dépanne mal. Investir 5 minutes enprint()au plus tôt évite des heures d’errance plus tard. - Étape 1 de la phase d’intégration et tests — l’instrumentation par log conditionne directement la qualité des tests pyramidaux.
- Étape 4 de la phase d’intégration et tests — la chasse aux bugs intermittents s’appuie sur le log de toutes les variables intéressantes en continu, puis l’analyse après coup.
Le débug est moins un coup de génie qu’une méthode : observer, comparer, dichotomiser. Le faire mécaniquement, sans paniquer, est ce qui fait la différence entre un projet qui converge et un projet qui s’éternise.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Moniteur série — prérequis pour utiliser
Serial.print() - C++ pour Arduino — types, portée, division entière : la racine de beaucoup d’erreurs de base
- Lire un programme qu’on n’a pas écrit — l’étape d’avant : comprendre un code sans supposer de panne
- Entrées-sorties (GPIO) —
pinMode, pull-up et logique des broches - Temporiser — pour cadencer les
printsans surcharger - Firmware — organisation plus large du code embarqué
- Déboguer un système embarqué — la vue transverse : méthode d’enquête et débogage matériel (JTAG/SWD)
- Watchdog sur Arduino — pour les blocages silencieux du programme