Un capteur numérique délivre une information codée en signal binaire, par opposition à un capteur analogique qui sort une tension continue. La codification varie : niveau logique simple (présence / absence), impulsion dont la largeur encode la mesure (capteur ultrason), protocole propriétaire 1-wire (DHT11), ou trame I2C / SPI (BMP280, MPU6050). Cette fiche couvre les deux premiers cas : les bus I2C et SPI ont leurs propres tutoriels.
À quoi ça sert ?
Les capteurs numériques sont les briques de mesure les plus utilisées en projet école : détecter une présence (PIR), mesurer une distance (HC-SR04 ultrason), repérer un passage (capteur infrarouge). Mesurer une vitesse de rotation (encodeur) est un cas voisin mais distinct : du comptage d’impulsions, traité par interruptions ou timers, pas par digitalRead() ni pulseIn(). Leur intérêt sur les capteurs analogiques : insensibilité au bruit du câble, valeur déjà conditionnée, lecture directe sans étalonnage électrique. Leur contrepartie : on dépend de la documentation du capteur (protocole, timing, bibliothèque).
Procédure pas à pas
D’abord identifier le type de signal, puis mettre la méthode en pratique sur deux capteurs de proximité : un capteur IR à seuil lu d’un simple digitalRead (le cas minimal), puis le HC-SR04 à ultrason qui mesure la distance par impulsion (câblage, datasheet, code).
1. Identifier le type de signal
Trois familles courantes :
- Niveau logique — le capteur sort
HIGHouLOWselon un événement (présence/absence détectée). Exemple : capteur PIR (mouvement), capteur de présence inductif, fin de course magnétique. Lecture pardigitalRead()simple. - Impulsion temporelle — le capteur émet une impulsion dont la largeur code la mesure. Exemple : ultrason HC-SR04 (largeur = aller-retour de l’onde, donc distance). Lecture par
pulseIn(). - Protocole propriétaire — séquence binaire structurée que seule une bibliothèque dédiée sait décoder. Exemple : DHT11 (1-wire), DS18B20 (1-wire Dallas). Lecture via bibliothèque (voir utiliser une bibliothèque).
La datasheet ou la fiche-produit du capteur indique systématiquement à laquelle des trois familles il appartient.
2. Le cas le plus simple — un capteur IR à seuil
Avant l’ultrason, le cas minimal : un capteur qui sort directement HIGH ou LOW, lu d’un digitalRead(). Dans le thème de la distance, l’exemple courant est le module IR de détection d’obstacle (type FC-51) : il émet un faisceau infrarouge et bascule sa sortie quand un obstacle réfléchit ce faisceau en deçà d’un seuil réglé par un potentiomètre embarqué. Trois fils, aucune temporisation.
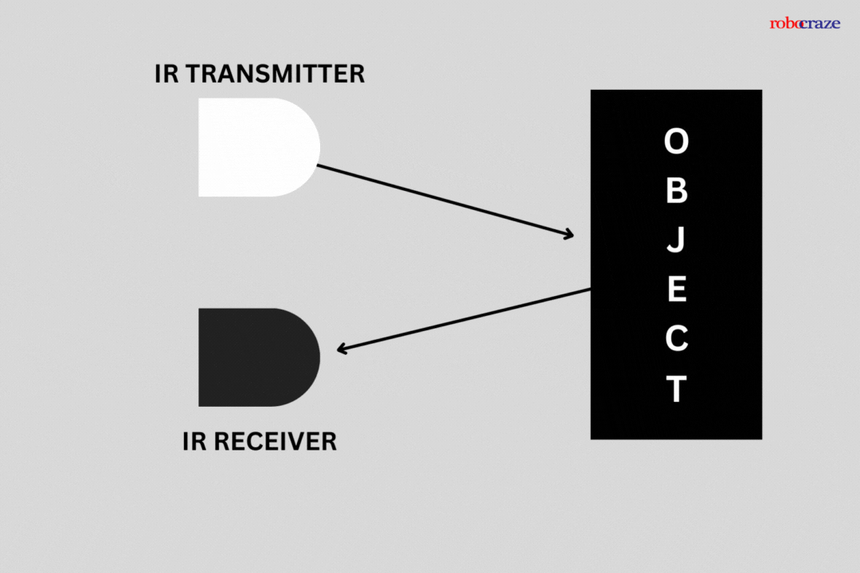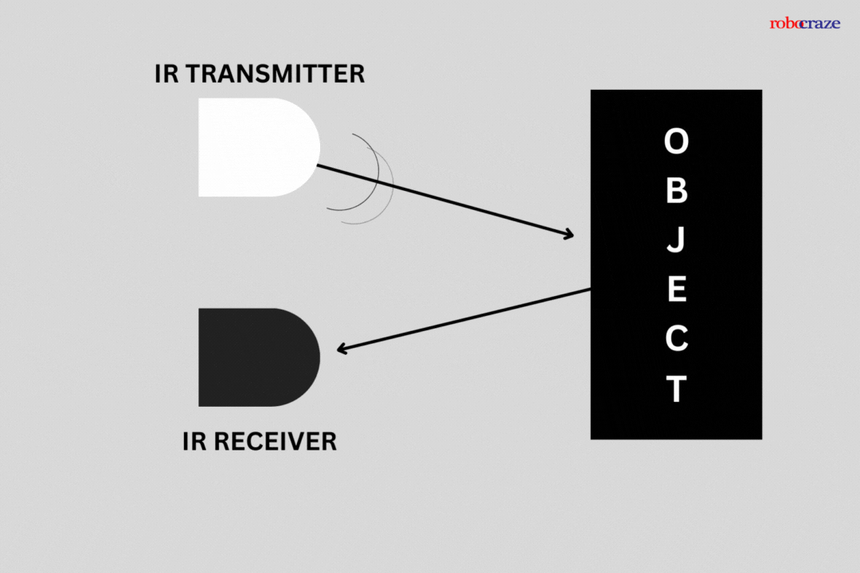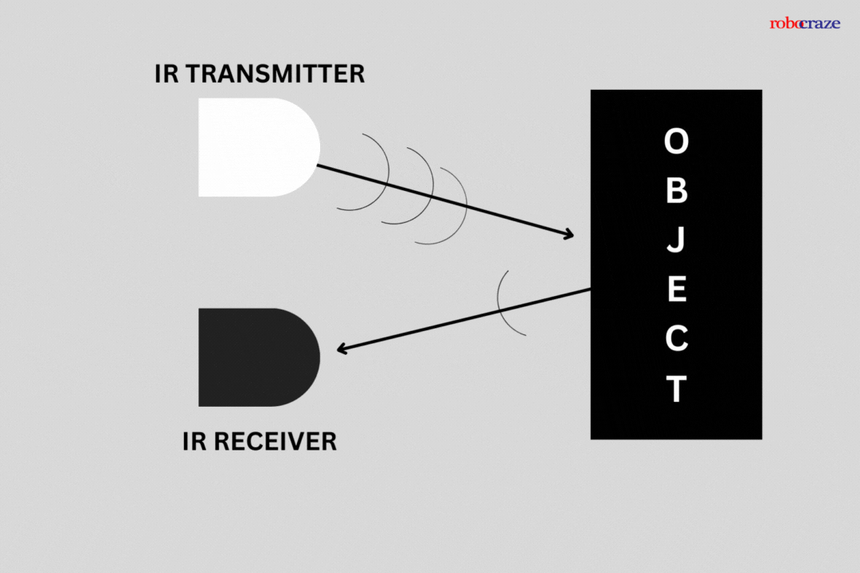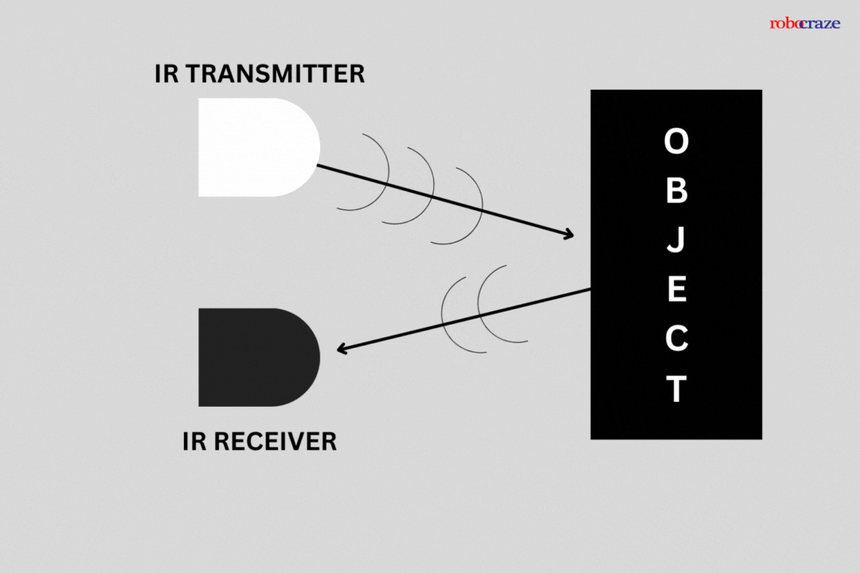
VCC→+5 V,GND→GND,OUT→ broche D2 (entrée)
const int IR  = 2;
const int LED = 13;

void setup() {
  pinMode(IR, INPUT);                       // sortie déjà conditionnée par le module
  pinMode(LED, OUTPUT);
  Serial.begin(115200);
}

void loop() {
  bool obstacle = (digitalRead(IR) == LOW); // ce module : LOW = obstacle détecté
  digitalWrite(LED, obstacle);              // LED allumée si un obstacle est proche
  Serial.println(obstacle ? "Obstacle" : "Libre");
  delay(200);
}
La seule subtilité est le niveau actif : la plupart de ces modules sont actifs-bas (OUT tombe à LOW quand un obstacle est détecté), d’où le test == LOW, à vérifier sur la fiche-produit. Pas d’anti-rebond : contrairement à un bouton (contact mécanique, voir lire une entrée TOR), la sortie est électronique et déjà propre. Ce capteur signale seulement un seuil franchi. Pour mesurer la distance réelle, voir le cas suivant.
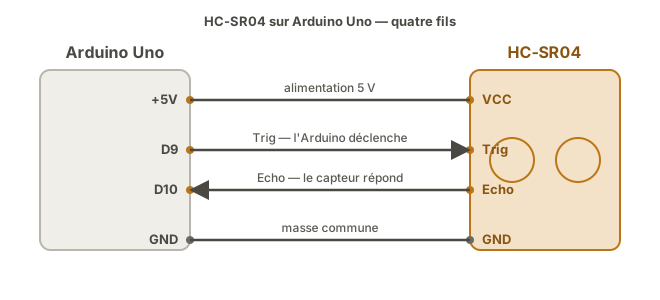
3. Câbler le HC-SR04
Cas plus riche : le HC-SR04 (ultrason) mesure la distance au lieu de signaler un seuil (capteur emblématique du projet école, présent dans tous les kits) :
VCCdu capteur →+5 VArduinoGNDdu capteur →GNDArduinoTrigdu capteur → broche D9 (sortie : impulsion de déclenchement)Echodu capteur → broche D10 (entrée : impulsion de retour)
4. Lire le datasheet du HC-SR04
Le HC-SR04 fonctionne au temps de vol (time of flight) : l’émetteur envoie une salve d’ultrasons, l’onde se propage, rebondit sur l’objet, puis revient vers le récepteur. En mesurant le temps d’aller-retour et connaissant la vitesse du son, on en déduit la distance. Ce temps est précisément ce que la broche Echo restitue, et que le code lira à l’étape suivante.
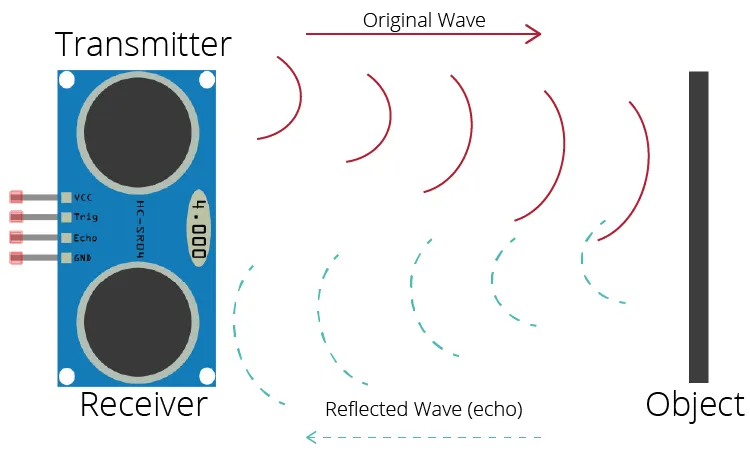
La datasheet précise les paramètres exploités par ce principe :
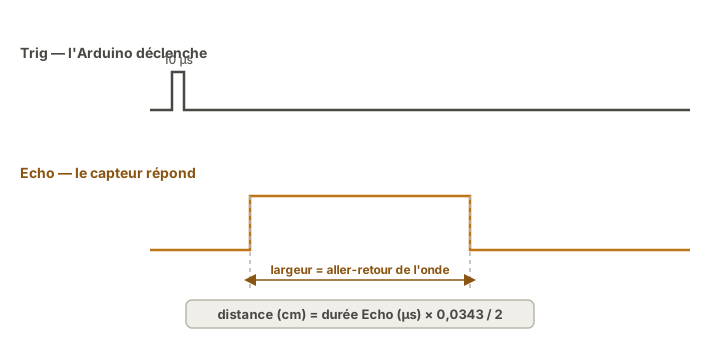
- Le capteur attend une impulsion de 10 µs sur
Trigpour déclencher une mesure. - Il génère ensuite une impulsion sur
Echodont la durée est proportionnelle au temps d’aller-retour de l’onde sonore. - Vitesse du son ≈ 343 m/s à 20 °C. Distance = durée × 343 / 2 (aller-retour).
- Plage utile : 2 cm à 4 m.
- Tension
Echo: 5 V — compatible Uno R3, à adapter sur ESP32 (voir niveaux de tension).
5. Écrire le code
const int TRIG = 9;                 // broche de déclenchement (sortie)
const int ECHO = 10;                // broche de l'écho de retour (entrée)

void setup() {
  pinMode(TRIG, OUTPUT);            // TRIG : l'Arduino écrit dessus
  pinMode(ECHO, INPUT);             // ECHO : l'Arduino lit dessus
  Serial.begin(115200);            // liaison série pour afficher la distance
}

void loop() {
  // Déclenchement : une impulsion PROPRE de 10 µs sur TRIG
  digitalWrite(TRIG, LOW);          // on part d'un état bas net...
  delayMicroseconds(2);             // ...stabilisé 2 µs
  digitalWrite(TRIG, HIGH);         // front montant : début de l'impulsion
  delayMicroseconds(10);            // maintenue 10 µs (durée exigée par le capteur)
  digitalWrite(TRIG, LOW);          // retour au repos : l'impulsion est émise

  // Mesure : pulseIn() attend l'impulsion ECHO et renvoie sa durée (µs)
  unsigned long duree_us = pulseIn(ECHO, HIGH, 30000UL);  // 30000 = timeout 30 ms

  if (duree_us == 0) {              // 0 = aucun écho avant le timeout (hors portée)
    Serial.println("Hors plage");
  } else {
    float distance_cm = duree_us * 0.0343 / 2;  // durée -> distance (voir encart)
    Serial.print(distance_cm);
    Serial.println(" cm");
  }

  delay(100);                       // une mesure toutes les 100 ms (~10 Hz)
}
Comment lire ce code. Deux gestes seulement. Déclencher : on impose sur TRIG une impulsion propre de 10 µs. Le LOW initial (2 µs) garantit un front montant net, et c’est cette durée de 10 µs que le capteur attend pour lancer un tir d’ultrasons. Mesurer : pulseIn(ECHO, HIGH, 30000UL) met le programme en attente de l’impulsion sur ECHO et renvoie sa durée en microsecondes, le temps d’aller-retour de l’onde. Un 0 signifie qu’aucun écho n’est revenu avant le délai (30 ms), donc cible hors de portée. La conversion × 0,0343 / 2 traduit cette durée en distance : 0,0343 cm/µs est la vitesse du son, et l’on divise par deux car l’onde fait l’aller et le retour.
Approchez et éloignez la main du capteur. La distance s’affiche au moniteur série :
23.45 cm
18.22 cm
12.07 cm
7.65 cm
Hors plage
8.90 cm
Deux décimales, parce que Serial.print() en affiche deux par défaut sur un float (une précision que le capteur n’a pas). Et Hors plage apparaît dès que la main sort du cône de mesure : c’est le 0 renvoyé par pulseIn() au bout des 30 ms.
Exemple — Détecteur de seuil avec LED d’alerte
Cas complet : si un objet entre dans une zone proche (< 20 cm), allumer une LED d’alerte.
const int TRIG  = 9;
const int ECHO  = 10;
const int LED   = 13;
const float SEUIL_CM = 20.0;        // distance d'alerte en cm

void setup() {
  pinMode(TRIG, OUTPUT);
  pinMode(ECHO, INPUT);
  pinMode(LED,  OUTPUT);
  Serial.begin(115200);
}

// Renvoie la distance en cm, ou -1 si aucun écho (cf. encart de l'étape 5)
float mesurerDistance() {
  // Bloc déclenchement + mesure identique à l'étape 5
  digitalWrite(TRIG, LOW);  delayMicroseconds(2);
  digitalWrite(TRIG, HIGH); delayMicroseconds(10);
  digitalWrite(TRIG, LOW);
  unsigned long d = pulseIn(ECHO, HIGH, 30000UL);
  return (d == 0) ? -1.0 : d * 0.0343 / 2;   // -1 = hors plage, sinon distance
}

void loop() {
  float d = mesurerDistance();               // une mesure
  if (d > 0 && d < SEUIL_CM) {               // objet valide ET dans la zone proche
    digitalWrite(LED, HIGH);                 // alerte : LED allumée
    Serial.print("ALERTE : "); Serial.print(d); Serial.println(" cm");
  } else {
    digitalWrite(LED, LOW);                  // rien dans la zone : LED éteinte
  }
  delay(100);
}
La factorisation en fonction mesurerDistance() annonce la pratique d’organisation du code embarqué (voir firmware et débugger un programme).
Pièges
Confondre numérique et analogique. Un capteur de présence à niveau logique se lit par digitalRead(), pas par analogRead(). À l’inverse, un capteur de température LM35 est analogique malgré son nom techy : il sort une tension continue, à lire par analogRead() (voir lire un capteur analogique).
Timeout de pulseIn() mal calibré. Sans timeout explicite, pulseIn() bloque jusqu’à 1 s (son timeout par défaut) si aucun écho ne revient (cible trop loin, surface absorbante). Toujours passer un troisième argument (en microsecondes). Pour HC-SR04 en 4 m : ~23 ms d’aller-retour, donc timeout 30 ms.
Ignorer les valeurs aberrantes. Le HC-SR04 renvoie parfois des mesures fantaisistes (interférences, mauvaise réflexion). Filtrer (médiane sur 3-5 mesures, ou seuil de variation entre mesures consécutives) avant d’asservir un actionneur sur la sortie (voir filtrer des mesures).
Niveau 5 V sur entrée ESP32. Le HC-SR04 sort Echo à 5 V. Sur ESP32 (entrée tolérante 3,3 V), brancher directement endommage la broche. Diviseur de tension ou convertisseur de niveau (voir niveaux de tension).
Bibliothèque cassée ou pas à jour pour DHT11/22. Ces capteurs ont un timing strict et de multiples bibliothèques concurrentes. Vérifier que la bibliothèque utilisée est maintenue (commits récents) et compatible avec la carte cible : R3, R4 et ESP32 ne sont pas la même chose.
Mesure trop fréquente. Le HC-SR04 a un cycle de mesure d’environ 60 ms (le temps d’attendre la dissipation de l’écho). Mesurer plus vite (10 ms) donne des résultats incohérents. 10 Hz (toutes les 100 ms) est un bon rythme.
Capteur PIR pas stabilisé. Le PIR a besoin de 30 à 60 secondes de stabilisation thermique après mise sous tension. Lire la sortie pendant ce temps donne du bruit. Prévoir un delay(30000) dans setup() ou un voyant indiquant l’état de stabilisation.
Cas particulier — Capteurs sur bus I2C ou SPI
Beaucoup de capteurs modernes (BMP280, MPU6050, MAX30102, VL53L0X) communiquent par bus : ils sont numériques mais d’une catégorie traitée à part. Voir I2C sur Arduino et SPI sur Arduino. Le câblage et le code diffèrent radicalement de la lecture impulsionnelle ou par niveau logique.
Raccrochage projet
- Étape 2 de la phase de preuve de concept — chaque capteur du projet se valide isolément avant intégration : câblage, lecture brute, plage de mesure observée.
- Étape 1 de la phase d’intégration et tests — chaque capteur est requalifié unitairement avant tests d’intégration.
Brancher un capteur, lire sa documentation, en sortir une mesure crédible sur quelques minutes : c’est la boucle qui fait la PoC. Le faire vite et bien sur un capteur autonome, dans le bon ordre, est le geste à automatiser pour tous les capteurs du projet.
Voir aussi
- Arduino — hub des tutoriels Arduino
- Lire un capteur analogique — l’alternative continue (potentiomètre, LM35, LDR)
- I2C sur Arduino — bus pour capteurs numériques évolués (BMP280, MPU6050)
- Utiliser une bibliothèque — pour DHT11, DS18B20, etc.
- Lire une datasheet — pour identifier la nature exacte du signal
- Filtrer des mesures — pour lisser le bruit des capteurs