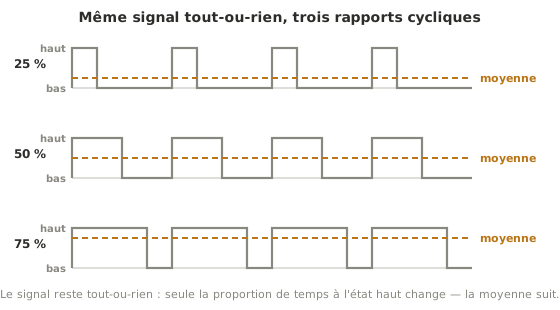
La PWM (Pulse Width Modulation, modulation de largeur d’impulsion) est un signal tout-ou-rien dont on fait varier la proportion de temps à l’état haut, appelée rapport cyclique (duty cycle). En moyenne, ce hachage simule une tension réglable, sans aucun composant analogique.
À quoi ça sert ?
C’est la façon courante, depuis un microcontrôleur, de régler une vitesse de moteur, une luminosité de LED ou la position d’un servomoteur : on agit sur le rapport cyclique plutôt que sur une vraie tension variable. Le signal reste numérique, donc simple à générer sur une broche.
En pratique
La PWM a deux réglages indépendants : le rapport cyclique, qui dose, et la fréquence de hachage, qui dit à quelle vitesse le signal alterne. La fréquence se choisit selon la charge. Trop lente, une LED scintille. Sous ≈ 20 kHz, un moteur siffle dans l’audible. Un servomoteur attend, lui, un signal à 50 Hz dont seule la largeur d’impulsion compte. Et si le besoin est une vraie tension analogique plutôt qu’une moyenne hachée, la PWM filtrée (un simple filtre RC) en tient lieu de DAC. La mise en œuvre : arduino-sortie-pwm côté Arduino, micropython-sortie-pwm côté MicroPython.
Voir aussi
- Microcontrôleur — le circuit qui génère la PWM
- Sortie PWM (Arduino) — la mise en œuvre concrète
- Sortie PWM (MicroPython) — la même mécanique côté MicroPython
- Timer — c’est lui qui, dans le microcontrôleur, produit le signal PWM et en règle la fréquence
- sortie — la famille de périphériques dont fait partie la PWM
- ADC — le pendant en entrée : lire une mesure plutôt que doser une commande
- DAC — la vraie tension analogique, quand la moyenne hachée ne suffit pas
- Chronogramme — la représentation qui montre une PWM telle qu’elle est