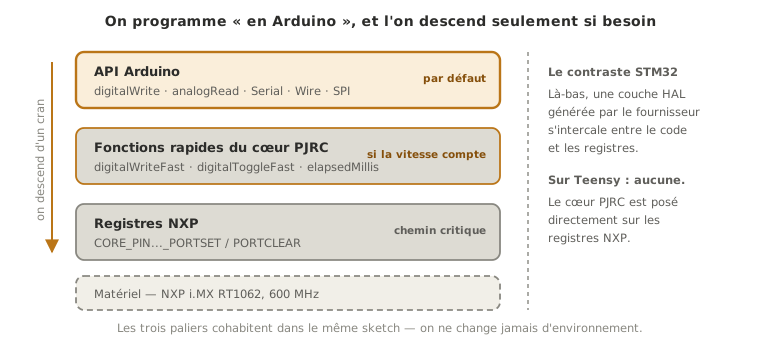
L’Arduino-core pour Teensy (apporté par Teensyduino) est la couche logicielle qui amène l’API Arduino (setup(), loop(), digitalWrite, Serial…) sur les cartes Teensy. C’est la porte unique du Teensy : il n’y a pas d’outillage natif séparé à apprendre, on reste « en Arduino », mais avec la puissance d’un Cortex-M7 à 600 MHz et un noyau hand-optimisé par PJRC. Sous le capot, ce noyau est posé directement sur les registres NXP (i.MX RT sur les Teensy 4.x), sans HAL fournisseur intermédiaire, ce qui contraste nettement avec la HAL du STM32. La façon de structurer un firmware relève de firmware.
À quoi ça sert ?
L’Arduino-core Teensy remplit un rôle de pont vers le haut de gamme :
Réutiliser ce qu’on sait. Tout le vocabulaire Arduino (pinMode, analogRead, Serial, Wire, SPI…) fonctionne tel quel. Un montage validé sur Arduino se reporte souvent immédiatement.
Gagner en performance sans changer de paradigme. Le même sketch tourne beaucoup plus vite. Des fonctions rapides (digitalWriteFast) et des périphériques riches (plusieurs ports série, PWM réglable) sont exposés dans le style Arduino.
Accéder aux signatures Teensy. L’audio temps réel et l’USB polyvalent sont des bibliothèques du core, utilisables comme n’importe quelle bibliothèque Arduino.
C’est le bon (et seul) point d’entrée. On ne « passe » pas à un autre environnement comme sur STM32. On descend simplement aux fonctions rapides ou aux registres NXP quand la performance l’exige.
Le même code qu’Arduino, en plus rapide
Un sketch Teensy a la forme d’un sketch Arduino :
const int LED = LED_BUILTIN; // broche 13bool allumee = false; // on mémorise l'état, on ne le relit jamais sur la brochevoid setup() { Serial.begin(115200); pinMode(LED, OUTPUT);}void loop() { allumee = !allumee; // on bascule la variable digitalWrite(LED, allumee ? HIGH : LOW); // puis on applique l'état à la broche delay(500);}
setup() une fois, loop() en boucle : modèle identique. Les différences sont des détails de plateforme, et des gains :
les broches se nomment par leur numéro (0, 1, 2…), comme sur Arduino, et le Teensy en offre beaucoup, avec plusieurs bus matériels ;
la logique est en 3,3 V (4.x non tolérant 5 V, voir niveaux de tension) ;
l’ADC est un convertisseur 12 bits, que Teensyduino lit par défaut sur 10 bits (0-1023) pour rester compatible avec les sketchs écrits pour un Uno : analogReadResolution(12) débride la pleine échelle (0-4095), mais PJRC ne garantit qu’environ 10 bits utiles : au-delà, on numérise du bruit (voir précision de mesure). La plage d’entrée est figée à 0-3,3 V et analogReference() n’a aucun effet sur les 4.x ;
la PWM a une fréquence et une résolution réglables (analogWriteFrequency, analogWriteResolution) ;
Serial est un port USB (CDC) toujours disponible (tant que le USB Type inclut Serial), sans adaptateur ;
plusieurs ports série matériels (Serial1, Serial2… jusqu’à Serial7 sur la 4.0 et Serial8 sur la 4.1).
Ce qui change sous le capot
L’Arduino-core Teensy n’est pas un portage minimal : c’est un noyau écrit et optimisé à la main par PJRC sur le matériel NXP. Concrètement :
Pas de HAL fournisseur. Là où le STM32 a une couche HAL générée, le core Teensy parle directement aux registres i.MX RT. Le code est rapide, au prix d’être spécifique au Teensy.
Des fonctions rapides.digitalWriteFast(pin, val) et digitalReadFast(pin) compilent en quelques instructions (quasi un accès registre) quand la broche est connue à la compilation, ce qui les rend utiles pour générer un signal rapide. digitalToggleFast(pin) fait basculer une sortie dans le matériel, en écrivant le registre de bascule du port, sans jamais relire la broche.
Des aides au temps. Les types elapsedMillis et elapsedMicros mesurent une durée écoulée sans gérer soi-même la soustraction de millis().
L’accès registre reste ouvert. On peut lire/écrire les registres NXP (ou utiliser les macros CORE_PIN..._PORTSET/PORTCLEAR) pour les chemins critiques, selon la même logique que descendre au registre sur STM32, mais sans quitter le sketch.
Tip
Toutes les bibliothèques Arduino ne supportent pas le Teensy. Certaines tapent dans des registres AVR (<avr/io.h>), absents sur ARM NXP. Avant de dépendre d’une bibliothèque, vérifier qu’elle annonce le support Teensy (la plupart des grandes le font, et PJRC fournit des versions optimisées des plus courantes).
Exemple — Un sketch qui exploite le côté Teensy
Pour rendre tangible le « confort Arduino + performance », ce sketch utilise l’API Arduino et des aides propres au Teensy : une broche basculée en digitalWriteFast, la fréquence du cœur, et un elapsedMillis qui remplace un delay bloquant.
elapsedMillis depuisClignotement; // compteur de temps Teensyvoid setup() { Serial.begin(115200); pinMode(LED_BUILTIN, OUTPUT); delay(200); Serial.print("Coeur : "); Serial.print(F_CPU / 1000000); // 600 sur un Teensy 4.x Serial.println(" MHz");}void loop() { if (depuisClignotement >= 500) { // toutes les 500 ms, sans bloquer depuisClignotement = 0; digitalToggleFast(LED_BUILTIN); // bascule matérielle : on écrit le registre, on ne relit rien } // la boucle reste libre pour d'autres tâches entre deux clignotements}
Au moniteur série, on lit Coeur : 600 MHz, et la LED clignote sans delay, grâce à elapsedMillis, pendant que la boucle reste disponible. C’est l’illustration concrète du pont : on programme « en Arduino », mais avec les outils et la vitesse du Teensy.
Au moniteur, une seule ligne, imprimée dans setup(), donc une fois pour toutes :
Coeur : 600 MHz
Le chiffre ne se mesure pas : F_CPU est une constante de compilation, fixée par la vitesse de cœur choisie avant le téléversement. Descendre cette vitesse pour économiser du courant change donc cette ligne sans qu’on ait touché au code.
Pièges
Relire une broche de sortie pour connaître son état. L’écriture digitalWrite(pin, !digitalRead(pin)) traîne dans les tutoriels du web, et elle est fausse dans son principe : tous les microcontrôleurs ne permettent pas de relire une broche configurée en sortie, le résultat dépend du mode de sortie (push-pull ou drain ouvert), et sur une sortie chargée le niveau lu peut différer du niveau commandé. On mémorise l’état dans une variable, ou on emploie la bascule matérielledigitalToggleFast(pin), qui agit sur le registre de sortie.
Supposer les réflexes AVR. Registres AVR, timings au cycle près façon AVR, <avr/...> : inopérants sur ARM NXP. Passer par l’API Arduino, les fonctions rapides ou les registres NXP.
Croire delay gratuit. Comme sur tout MCU, un delay bloque la boucle. Sur un Teensy rapide, on a tout intérêt à structurer en non bloquant (elapsedMillis, machines à états) pour exploiter la puissance disponible (voir firmware).
Bibliothèque incompatible Teensy. Vérifier le support Teensy avant de dépendre d’une bibliothèque (certaines sont AVR-only).
Appliquer 5 V. Le Teensy 4.x n’est pas tolérant 5 V : adapter le niveau des signaux entrants.
Confondre les modèles de broches. Le brochage diffère entre 4.0, 4.1 et les anciennes générations. Se référer au plan de la carte exacte.
Exercices
Exercice 1 — Quelle fréquence ?
Faites afficher la fréquence du cœur au démarrage. Que vaut F_CPU sur un Teensy 4.x ? Comparez à un Arduino Uno (16 MHz).
F_CPU vaut 600 000 000 sur un Teensy 4.x, soit 600 MHz, environ 37 fois la fréquence d’un Uno (16 MHz). C’est l’écart de performance qui justifie le Teensy pour le calcul, le DSP ou l’audio.
Exercice 2 — Clignoter sans bloquer
Réécrivez le Blink sansdelay, à l’aide d’un elapsedMillis, de sorte que la boucle reste libre pour, par exemple, lire un capteur en parallèle.
Corrigé
elapsedMillis t;void setup() { pinMode(LED_BUILTIN, OUTPUT);}void loop() { if (t >= 500) { t = 0; digitalToggleFast(LED_BUILTIN); } // ... autre travail ici, exécuté à chaque tour sans attendre ...}
elapsedMillis s’incrémente tout seul. On teste son dépassement et on le remet à zéro. La boucle ne s’arrête jamais sur un delay, ce qui laisse le processeur disponible : c’est le point de départ d’un firmware réactif (voir firmware).
Cas particulier — PlatformIO et l’accès registre
PlatformIO gère le Teensy avec un versionnage et un multi-fichiers commodes, pratique dès que le projet grossit.
Descente au registre. Pour un chemin ultra-critique, on peut écrire directement les registres NXP depuis le sketch (ou via les macros CORE_PIN..._PORTSET), sans changer d’environnement. Même démarche que sur STM32, en restant « en Arduino ».
Raccrochage projet
Étape 4 de la phase de preuve de concept. L’Arduino-core Teensy est l’environnement de la PoC logicielle : on avance vite, en gardant la performance et les bibliothèques signatures (audio, USB) à portée. Le réserver permet de ne descendre aux fonctions rapides ou aux registres que là où un besoin précis l’exige.
Réutilisation d’un prototype Arduino. Un montage validé sur Arduino se reporte souvent tel quel sur Teensy via le core, en gagnant vitesse et périphériques.
Comprendre que le core Teensy est un noyau optimisé posé sur les registres NXP (et non un HAL) éclaire pourquoi le Teensy n’a qu’une porte : on n’a pas besoin d’un autre environnement, la performance est déjà là, accessible par paliers (API Arduino → fonctions rapides → registres).