ESP-IDF (Espressif IoT Development Framework) est l’environnement de développement natif de l’ESP32 : du C/C++ bâti directement sur FreeRTOS, organisé en composants, configuré finement. C’est l’alternative à l’Arduino-core, pour qui a besoin du plein contrôle de la puce. Cette fiche est une mise en perspective (quand l’IDF se justifie, ce qu’il apporte, comment y mettre un premier pied) et non un cours complet : la prise en main approfondie passe par la documentation Espressif.
À quoi ça sert ?
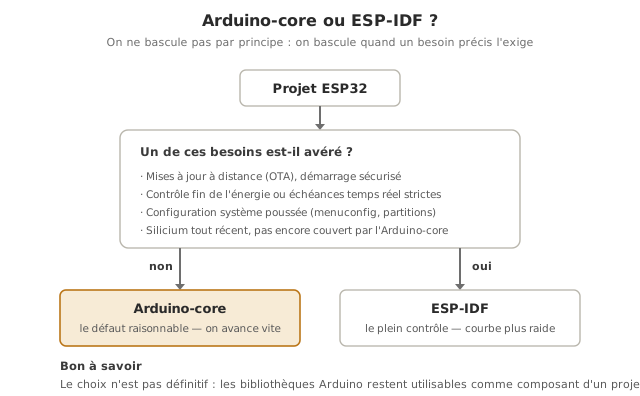
L’Arduino-core suffit à la grande majorité des projets pédagogiques. L’ESP-IDF prend son sens quand on bute sur un de ces besoins :
- Contrôle fin de l’énergie et du temps réel — gestion précise des modes de veille, ordonnancement de tâches maîtrisé, échéances strictes.
- Fonctions de production — mises à jour à distance (OTA), démarrage sécurisé (secure boot), chiffrement de la Flash, partitions sur mesure.
- Configuration système — activer/régler finement les composants (pile réseau, BLE, pilotes) via un menu de configuration dédié.
- Le silicium le plus récent, tout de suite. Une nouvelle puce Espressif est supportée par l’IDF dès sa sortie, parfois avant l’Arduino-core.
Tip
Ne pas basculer trop tôt. L’IDF a une courbe d’apprentissage plus raide. Le bon réflexe est de rester sur l’Arduino-core tant qu’aucun verrou précis ne le force, et de migrer la partie concernée seulement quand le besoin est avéré.
Ce que l’IDF apporte (et qui change des habitudes Arduino)
app_main()au lieu desetup()/loop(). Le point d’entrée est une fonctionapp_main(). Il n’y a pas de boucle imposée : on crée explicitement ses tâches FreeRTOS (voir FreeRTOS).- Outil en ligne de commande
idf.py. Création, configuration, compilation, flash et moniteur se pilotent en commandes (idf.py build,idf.py flash monitor), scriptables et reproductibles. - Configuration par
menuconfig. Une interface (idf.py menuconfig) règle des centaines d’options (fréquence CPU, taille des piles, options réseau…), enregistrées dans un fichiersdkconfig. - Architecture en composants. Le code est découpé en composants réutilisables, chacun avec son
CMakeLists.txt— proche de la logique de découpage en modules de firmware.
Premiers pas (orientation)
Sans entrer dans le détail, la trajectoire d’entrée ressemble à :
- Installer l’IDF — via l’installateur officiel (Windows) ou l’extension ESP-IDF pour VS Code, qui télécharge la chaîne d’outils.
- Créer un projet —
idf.py create-project mon_projet, ou partir de l’exemplehello_worldfourni. - Configurer —
idf.py set-target esp32(ou la variante visée), puisidf.py menuconfigau besoin. - Compiler, flasher, observer —
idf.py build,idf.py -p PORT flash,idf.py -p PORT monitor.
La structure minimale d’un programme IDF tient en une fonction :
#include <stdio.h>
#include "freertos/FreeRTOS.h"
#include "freertos/task.h"

void app_main(void) {
    while (1) {
        printf("Bonjour depuis ESP-IDF\n");
        vTaskDelay(pdMS_TO_TICKS(1000));   // FreeRTOS : céder 1 s
    }
}
Pas de setup()/loop() : app_main() est appelée une fois, et on y crée soi-même la boucle ou les tâches. On retrouve immédiatement FreeRTOS (vTaskDelay).
Le pont avec Arduino
Les deux mondes ne sont pas étanches :
- Arduino comme composant d’ESP-IDF. On peut utiliser les bibliothèques Arduino dans un projet IDF, pour garder le confort Arduino sur certaines parties.
- PlatformIO gère les deux environnements dans un même projet.
Autrement dit, choisir l’IDF n’oblige pas à abandonner tout l’acquis Arduino : on compose.
Pièges
Basculer prématurément. Passer à l’IDF « pour faire propre » sans besoin réel coûte du temps pour un gain nul. Rester sur l’Arduino-core tant qu’un verrou précis ne force pas la migration.
Se noyer dans menuconfig. Des centaines d’options : ne toucher que ce qu’un besoin identifié impose, laisser le reste par défaut.
Oublier que tout est FreeRTOS. En IDF, il n’y a pas de boucle cachée : sans tâche ni boucle dans app_main(), rien de ce qu’on a écrit ne tourne : la fonction retourne, sa tâche est supprimée, et il ne reste que les tâches système. Le multitâche est explicite dès le départ.
Exercices
Exercice 1 — Arduino-core ou ESP-IDF ?
Pour chacun de ces projets, lequel choisiriez-vous, et pourquoi ? (a) Un thermomètre connecté qui publie une mesure toutes les minutes. (b) Un produit commercial nécessitant des mises à jour à distance sécurisées. (c) Un prototype de robot pour un cours.
Corrigé
- (a) Arduino-core. Besoin simple, connectivité standard : on avance vite, l’IDF n’apporterait rien d’utile ici.
- (b) ESP-IDF. L’OTA sécurisé et le secure boot sont des fonctions de production que l’IDF expose pleinement : c’est précisément un de ses cas d’usage.
- (c) Arduino-core. Prototypage pédagogique : la priorité est la vitesse d’itération et la réutilisation des acquis Arduino.
La règle : Arduino-core par défaut, IDF quand un besoin précis (production, contrôle fin) le justifie.
Exercice 2 — Premier
hello_worldSans rédiger de code nouveau : décrivez la suite de commandes
idf.pypour compiler, flasher et observer l’exemplehello_worldsur une carte branchée au portCOM5.
Corrigé
idf.py set-target esp32      # cible (ou esp32c3, esp32s3...)
idf.py build                 # compilation
idf.py -p COM5 flash         # téléversement
idf.py -p COM5 monitor       # moniteur série (Ctrl+] pour quitter)
On peut enchaîner flash et monitor :
idf.py -p COM5 flash monitor. La logique (configurer la cible, compiler, flasher, observer) est la même que dans l’IDE Arduino, mais en commandes reproductibles, d’où l’intérêt en intégration continue.
Raccrochage projet
- Étape 4 de la phase de preuve de concept. La PoC se mène presque toujours en Arduino-core. Identifier si et où l’IDF deviendra nécessaire (besoin OTA, énergie, temps réel strict) est un point d’arbitrage à poser tôt, sans forcément l’implémenter en PoC.
- Passage vers un livrable. Si le projet vise un produit (et pas un prototype), les fonctions de production de l’IDF (OTA, sécurité) entrent dans le dossier technique.
Savoir que l’IDF existe et quand y recourir évite deux erreurs symétriques : rester bloqué sur l’Arduino-core face à un besoin qu’il ne couvre pas, ou se compliquer la vie en IDF sans nécessité.
Aller plus loin
- Programmer avec l’Arduino-core — l’environnement de départ, sur lequel l’IDF est une montée en exigence.
- FreeRTOS — le cœur temps réel, omniprésent et explicite en IDF.
- Firmware — découpage en composants/modules (transverse).
- Guide de démarrage ESP-IDF d’Espressif — installation et premier projet, pas à pas.
Voir aussi
- ESP32 — hub des tutoriels ESP32
- Programmer avec l’Arduino-core — l’alternative recommandée pour débuter
- FreeRTOS — le système temps réel natif
- Firmware — structuration du code embarqué (transverse)