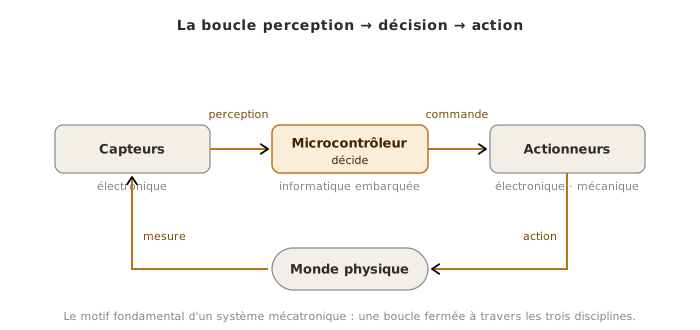
La mécatronique est l’ingénierie des systèmes qui font coopérer mécanique, électronique et informatique embarquée pour produire une fonction qu’aucune de ces disciplines ne réaliserait seule. Un système mécatronique perçoit son environnement par des capteurs, décide via un microcontrôleur, et agit sur le monde physique par des actionneurs : la boucle perception → décision → action est son motif fondamental.
Trois disciplines, un système
Ce qui caractérise la mécatronique n’est pas la juxtaposition des trois disciplines mais leur intégration. La structure mécanique conditionne le choix des actionneurs. Les actionneurs imposent une électronique de puissance. L’électronique fixe les contraintes du firmware. Enfin, le comportement logiciel doit tenir compte des inerties et des temps de réponse mécaniques. Concevoir mécatronique, c’est arbitrer en permanence à ces frontières plutôt qu’optimiser chaque domaine isolément.
Sur ce wiki, ces disciplines sont outillées par des parcours techniques dédiés, tandis que le parcours projet porte la méthodologie qui les fait converger : le cycle en V, de la spécification à l’intégration et tests.
Fil rouge
Tout le wiki illustre ces principes sur un même projet : un bras robotique pédagogique 3 axes. Trois articulations motorisées (mécanique), leurs drivers et capteurs de position (électronique), la machine à états qui orchestre les mouvements (informatique embarquée) : un système minimal mais complet où les trois disciplines doivent réellement s’accorder.
Voir aussi
- Parcours projet (PROJ) — la méthodologie du cycle en V
- Microcontrôleur — le cœur décisionnel du système
- Spécification technique — le point de départ du cycle en V