Concevoir l’électronique, c’est la troisième étape de la réalisation du sous-système embarqué. Ta carte est choisie (étape 2). Tu dois maintenant dessiner le circuit qui l’entoure — relier les capteurs et les actionneurs retenus à l’étape 2, adapter les niveaux de tension, distribuer l’énergie, protéger les entrées — puis le vérifier par le calcul et la simulation avant de souder quoi que ce soit. Le livrable est un schéma électronique validé, prêt à passer au circuit imprimé.
Posture attendue
La tentation est double : te précipiter vers la réalisation physique de la carte (le circuit imprimé) avant que le schéma ne soit juste, ou recopier un schéma de tutoriel sans vérifier qu’il tient avec ta carte et tes composants. Le schéma n’est pas un dessin, c’est un raisonnement : chaque liaison y est justifiée par une tension, un courant, une protection. Tu ne le figes qu’une fois chaque interface vérifiée, jamais avant. Le coût d’une erreur de schéma découverte après fabrication (une entrée grillée, un rail sous-dimensionné) se compte en cartes refaites. La même erreur trouvée sur le papier se corrige en une minute.
Objectif de l’étape
Produire un schéma électronique validé qui :
- relie chaque capteur et chaque actionneur recensé à l’inventaire des interfaces (étape 1 ci-dessous) à la carte retenue ;
- garantit la compatibilité des niveaux de tension entre la carte et chaque périphérique ;
- distribue l’énergie par des rails dimensionnés, régulés et découplés, avec une masse pensée ;
- protège les entrées sensibles et les charges (diodes, tirages, limitations) ;
- est vérifié par calcul ou simulation sur les points incertains ;
- est figé et prêt à passer au circuit imprimé.
Démarche
1. Inventorier les interfaces
Avant de tracer le moindre fil, dresse la liste exhaustive de ce que ta carte doit relier. Tu croises deux entrées : la liste chiffrée des fonctions issue du cadrage du besoin (combien de moteurs, de capteurs, de contacts, quelle interface opérateur) et le brochage de la carte choisie à l’étape 2. Pour chaque liaison, note la nature du signal (logique, analogique, puissance), sa tension, son courant et sa fréquence. La datasheet de chaque composant donne ces valeurs. L’analyse de schéma fournit les symboles et conventions.
Cet inventaire est ta carte des interfaces : il dit quoi relier avant de dire comment. Toute liaison oubliée ici devient un fil manquant sur le circuit imprimé.
Exemple : projet bras 3 axes
Le bras retient trois steppers pilotés par drivers, trois capteurs d’angle, six fins de course et une console série vers le PC. La liaison opérateur finale est en Wi-Fi : sans fil, elle n’ajoute aucune interface à câbler. Inventaire des interfaces autour de l’ESP32 (logique 3,3 V) :
Liaison Nature Tension Courant / fréquence 3 drivers de stepper (STEP, DIR) logique (impulsions) 3,3 V signal, ~20 kHz max 3 capteurs d’angle analogique 3,3 V 1 mesure / 10 ms 6 fins de course logique (état tout-ou-rien) contact sec événementiel Bobines des steppers (via drivers) puissance 12 V ~1 A par phase Console PC (débogage) série 3,3 V 115 kbit/s Sortie : 5 familles de liaisons, dont une seule en puissance (12 V) et une seule à adapter (fins de course). Cet inventaire commande les étapes 2 à 4.
Livrable 1/5 — Tableau des composants à interfacer
- L’inventaire des interfaces : pour chaque liaison, nature du signal, tension, courant, fréquence
2. Adapter les niveaux de tension
Chaque liaison de l’inventaire relie deux mondes qui n’ont pas forcément la même tension. Ton microcontrôleur raisonne le plus souvent en 3,3 V. Un capteur peut sortir du 5 V, un étage de puissance vit en 12 V. Pour chaque liaison, compare la tension côté microcontrôleur et côté périphérique, puis choisis l’adaptation quand elles diffèrent : liaison directe si les tensions coïncident, pont diviseur pour abaisser une sortie vers une entrée, convertisseur de niveau (level-shifter) pour une liaison bidirectionnelle ou rapide, optocoupleur pour isoler la puissance de la logique. Les niveaux de tension détaillent ces montages et leurs limites.
Attention
Une entrée 3,3 V ne survit pas à un signal 5 V. Appliquer à une entrée logique une tension supérieure à son alimentation fait conduire ses diodes de protection internes, puis détruit l’étage d’entrée. La destruction est souvent silencieuse, le défaut n’apparaissant qu’à l’usage. Ramène tout signal entrant dans la plage de ton microcontrôleur avant qu’il n’atteigne la broche, jamais après.
Astuce
Tu as le droit de ne pas savoir, pas de ne pas tester. Première rencontre avec un level-shifter ou un optocoupleur ? Monte-le seul sur platine d’essai et vérifie-le à la mesure avant de l’inscrire au schéma : c’est l’équivalent matériel d’un test unitaire. Et commence par la datasheet : elle fournit presque toujours le schéma de câblage de principe (typical application), point de départ plus sûr qu’un tutoriel.
Exemple : projet bras 3 axes
Les cinq familles de liaisons passées en revue : une seule demande une adaptation, et la puissance ne touche jamais le microcontrôleur.
Liaison Côté MCU Côté périphérique Adaptation Drivers STEP/DIR sorties GPIO 3,3 V entrées 3,3 V tolérées directe Capteurs d’angle entrées ADC 0–3,3 V sortie 0–3,3 V directe Fins de course entrées GPIO 3,3 V contact vers tension de tirage tirage sur 3,3 V Console PC UART 3,3 V (TX/RX) pont USB-série de la carte de dev directe (intégrée à la carte) Bobines des steppers — (jamais reliées au MCU) 12 V gérée par le driver Sortie : aucune incompatibilité résiduelle dès lors que les fins de course sont tirées sur le 3,3 V, et non sur un 5 V, piège classique écarté par conception.
Livrable 2/5 — Tableau des niveaux de tension
- Le tableau d’adaptation des niveaux : pour chaque liaison, tension des deux côtés et montage d’adaptation retenu
3. Distribuer l’énergie
Tes composants sont reliés et compatibles. Reste à les alimenter. Conçois l’arborescence d’alimentation, de la source aux composants : une source (batterie, bloc secteur), un ou plusieurs rails régulés (souvent 12 V pour la puissance, 5 V et 3,3 V pour la logique), le découplage (condensateurs au plus près de chaque circuit, pour absorber les appels de courant), et une masse pensée comme un réseau, pas comme un fil. Pour chaque rail, établis un budget de courant : la somme des consommations des composants alimentés, majorée d’une marge. La conception d’une alimentation détaille régulation, dimensionnement et autonomie.
Attention
Le découplage oublié et la masse mal pensée sont les deux fautes d’alimentation les plus coûteuses. Sans condensateur de découplage près d’un microcontrôleur, les appels de courant des commutations font chuter sa tension et provoquent des redémarrages erratiques, impossibles à diagnostiquer dans le code. Une masse partagée entre la puissance (moteurs) et la logique fait remonter le bruit des moteurs dans tes mesures analogiques : sépare les deux masses, réunis-les en un seul point (masse en étoile).
Exemple : projet bras 3 axes
Arborescence d’alimentation du bras, à partir d’une source 12 V :
Rail Tension Alimente Budget courant Puissance 12 V 3 drivers de stepper (bobines) ~3 A Logique 5 V (régulé du 12 V) entrée VIN de la carte ESP32 ~0,6 A Microcontrôleur 3,3 V (régulé du 5 V, sur la carte) ESP32, capteurs d’angle, tirages des fins de course ~0,5 A (pics Wi-Fi) Masses puissance et logique séparées, réunies en un point près de la source. Découplage de 100 nF à chaque broche d’alimentation de l’ESP32 et des drivers.
Sortie : trois rails, budget de courant établi, régulateurs choisis (12→5 V externe, 5→3,3 V embarqué sur la carte), masse en étoile. Ce schéma d’alimentation s’intègre au schéma général.
Livrable 3/5 — Schéma d'alimentation (logique et puissance)
- Le schéma d’alimentation : arborescence source → rails, régulation, découplage, masse, et budget de courant par rail
4. Protéger et fiabiliser le câblage
Un schéma qui relie et alimente correctement peut encore détruire ses composants au premier incident. Ajoute les protections : une diode de roue libre (flyback) sur toute charge inductive commandée (relais, moteur à courant continu) pour absorber la surtension à la coupure, généralement intégrée aux drivers de stepper mais exigée par une bobine que tu pilotes directement ; des résistances de tirage (pull-up / pull-down) pour fixer le niveau des entrées flottantes (un bouton, une fin de course) ; une limitation de courant sur les sorties qui pilotent des LED ou des charges ; une protection des entrées exposées (résistance série et écrêtage) dès qu’un fil sort de la carte. Ces montages relèvent de l’analyse de schéma et des niveaux de tension.
Astuce
Place tes protections sur le schéma, pas en rattrapage sur la carte finie. Ajouter une diode de roue libre ou un tirage après coup, sur un circuit imprimé déjà routé, oblige à du fil volant peu fiable. Penser les protections au schéma coûte un symbole. Les ajouter après coûte une révision de carte.
Exemple : projet bras 3 axes
Protections retenues pour le bras :
Élément à protéger Risque Protection Bobines des steppers surtension à la coupure intégrée aux drivers (roue libre) Entrées fins de course niveau flottant, rebonds tirage 3,3 V + filtrage RC léger Entrées capteurs (fils longs) parasites, surtension résistance série + condensateur Alimentation 12 V inversion de polarité diode série en tête Sortie : chaque entrée a un niveau défini au repos, chaque charge inductive est protégée, l’alimentation est protégée en polarité. Le schéma est désormais robuste aux incidents courants.
Livrable 4/5 — Protections du circuit
- Les protections intégrées au schéma : roue libre sur charges inductives, tirages sur entrées, protections des entrées exposées et de l’alimentation
5. Vérifier, figer, passer au circuit imprimé
Ton schéma est complet. Avant de le figer, vérifie ses points incertains. Tout ne se calcule pas de tête : un pont diviseur sous charge, un régulateur en limite de courant, un transitoire d’allumage se vérifient par la simulation. Ne simule pas tout, seulement ce dont tu n’es pas sûr. Une fois chaque incertitude levée, fige le schéma : c’est la version qui part au routage, le tracé des pistes. Le circuit imprimé traduit ce schéma figé en carte fabricable. Toute modification ultérieure du schéma t’oblige à reprendre le routage, d’où l’intérêt de ne figer qu’une fois sûr.
Attention
Router avant d’avoir figé le schéma fait perdre le routage. Chaque correction du schéma après le début du tracé invalide une partie du routage. Fige le schéma d’abord, route ensuite. Et ne simule que l’incertain : simuler un montage évident fait perdre du temps, ne pas simuler un montage douteux fait perdre une carte.
Exemple : projet bras 3 axes
Deux points incertains du schéma du bras, vérifiés en simulation avant de figer :
- Le tirage des fins de course : simulation du montage (tirage 3,3 V + filtrage RC) pour vérifier que le niveau bas est franc et que le temps de réponse reste sous 5 ms malgré le filtre. Résultat : niveau bas à 0,1 V, réponse à 1,2 ms — conforme.
- Le régulateur 5→3,3 V sous pic Wi-Fi : simulation de la chute de tension lors d’un appel de 0,5 A. Résultat : creux de 80 mV, dans la tolérance de l’ESP32.
Sortie : les deux incertitudes levées, le schéma est figé et transmis au routage.
En synthèse, le schéma de principe du bras, annoté des cinq couches de la démarche :
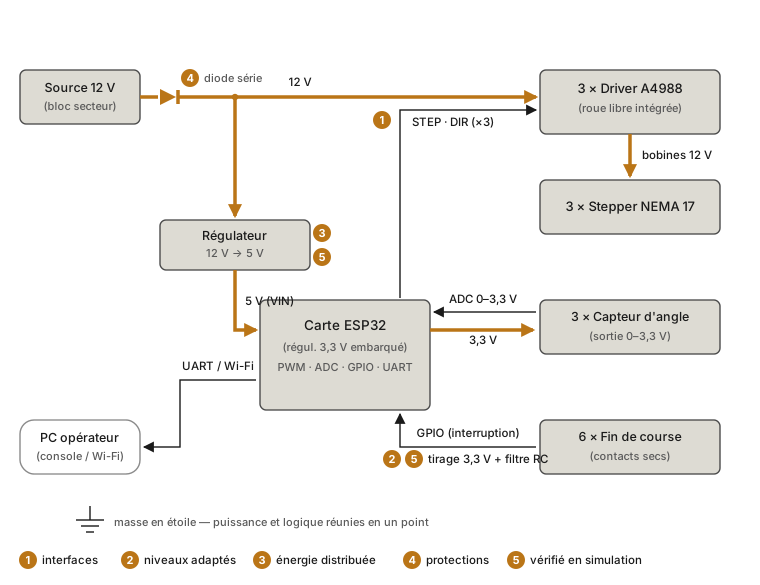
Livrable 5/5 — Schéma électronique
- Le schéma électronique validé : complet, vérifié en simulation sur les points incertains, figé et prêt pour le routage du circuit imprimé
Conclusion
Ton schéma est validé : interfaces inventoriées, niveaux adaptés, énergie distribuée, protections en place, points incertains simulés. La suite bascule vers la programmation du firmware qui animera ce matériel, et vers la réalisation physique de la carte (routage, fabrication, soudure). Le pilotage de cette étape — revue du schéma, mise à jour de la nomenclature, planning d’approvisionnement — est porté par le dossier technique du cycle en V.
Pièges fréquents
Router le circuit imprimé avant d’avoir figé le schéma. Chaque correction du schéma invalide une partie du tracé déjà posé. Fige le schéma d’abord, route ensuite.
Recopier un schéma de tutoriel sans vérifier les tensions. Un montage trouvé en ligne suppose ses composants et sa carte. Confronte chaque liaison aux tensions réelles de ton inventaire avant de l’adopter.
Oublier le découplage. Sans condensateur près des broches d’alimentation, les commutations font chuter la tension et provoquent des redémarrages erratiques, un défaut qui se cherche en vain dans le code.
Négliger la diode de roue libre sur une charge inductive. Une bobine coupée brutalement génère une surtension qui détruit le composant de commande. Toute charge inductive pilotée directement exige sa roue libre.
Partager une seule masse entre puissance et logique. Le bruit des moteurs remonte alors dans tes mesures analogiques. Sépare les masses puissance et logique, réunis-les en un point unique.
Tout simuler, ou ne rien simuler. Simuler un montage évident fait perdre du temps. Ne pas simuler un montage douteux fait perdre une carte. Cible l’incertain, et seulement lui.
Ce qui relève d’ailleurs
Le pilotage, c’est le cycle en V. La revue du schéma, sa place dans la nomenclature (BOM), le planning de commande des composants relèvent du dossier technique. Cette fiche produit l’artefact, le V l’inscrit dans le projet.
La fabrication physique de la carte — gravure ou commande du circuit imprimé, perçage, soudure, contrôle — n’est pas traitée ici : elle relève des travaux pratiques d’électronique et du cours de fabrication des collègues. Cette fiche s’arrête au schéma figé et au routage logique.
L’impact écoconception du choix des composants (consommation, durée de vie, réparabilité) et la sécurité électrique (protection, conformité basse tension) sont arbitrés au niveau projet : voir écoconception et sécurité et qualité.
Voir aussi
- Réalisation du sous-système embarqué
- Étape précédente : Choisir le matériel
- Étape suivante : Programmer
- Analyser un schéma électronique
- Niveaux de tension
- Concevoir une alimentation
- Simulation électronique
- Circuit imprimé
- Dossier technique (pilotage, cycle en V)
- Cours de fabrication électronique (collègues)