Intégrer un ordinateur monocarte (SBC) dans un projet mécatronique, c’est lui confier le haut niveau — vision, décision, réseau, interface — pendant qu’un microcontrôleur tient le temps réel — capteurs cadencés, asservissement, commande des moteurs. Cette répartition n’est pas un compromis subi : c’est l’architecture la plus courante dès qu’un projet demande à la fois du calcul lourd et de la commande précise. Cette fiche montre comment les deux cerveaux se partagent le travail et dialoguent, et quand, à l’inverse, le SBC suffit seul.
À quoi ça sert ?
Un microcontrôleur seul ne fait pas de vision par ordinateur. Un SBC seul ne garantit pas une boucle d’asservissement (voir pas de temps réel sous Linux). Dès qu’un projet a besoin des deux (par exemple « repérer un objet à la caméra et l’attraper avec un bras »), la bonne réponse est de combiner les deux cibles plutôt que d’en forcer une au-delà de son domaine. Le choix se prépare en concept (dans la matrice de décision d’architecture) et se valide en intégration.
L’architecture bicéphale
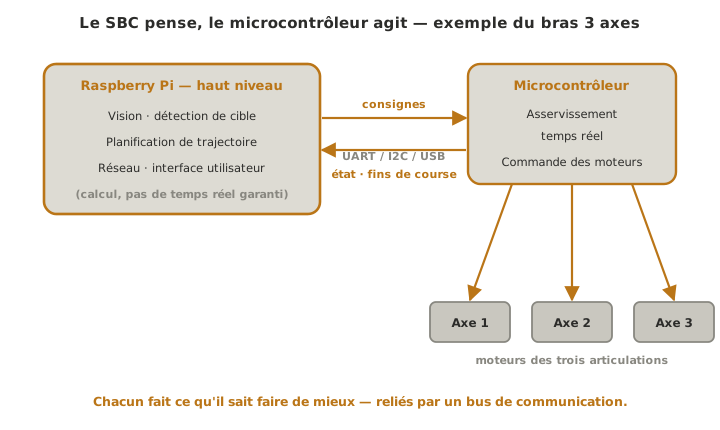
Reprenons le fil rouge du bras 3 axes, augmenté d’une caméra. La répartition se lit directement sur le schéma :
- Le Raspberry Pi (haut niveau). Il acquiert l’image de la caméra, détecte la cible (traitement d’image), calcule une trajectoire pour l’atteindre, gère l’interface (un écran de supervision, une commande à distance) et le réseau. Tout cela est du calcul : sa zone de confort.
- Le microcontrôleur (temps réel). Il reçoit des consignes (angles ou positions à atteindre), exécute la boucle d’asservissement de chaque axe, pilote les moteurs via leurs étages de puissance, et lit les capteurs de position et les fins de course. Tout cela est cadencé : sa zone de confort.
Entre les deux, un bus : une liaison série (UART), un bus I2C (le SBC en maître), ou tout simplement l’USB (souvent le plus simple : le microcontrôleur apparaît comme un port série). Le SBC envoie des consignes, le microcontrôleur renvoie son état.
Côté SBC, envoyer une consigne tient en quelques lignes (ici une liaison série, le microcontrôleur étant vu comme un port) :
import serial

mcu = serial.Serial("/dev/ttyACM0", 115200, timeout=1)

def envoyer_consigne(a1, a2, a3):
    # protocole texte simple : "C a1 a2 a3\n"
    mcu.write(f"C {a1} {a2} {a3}\n".encode())
    return mcu.readline().decode().strip()   # accusé / état renvoyé par le MCU

print(envoyer_consigne(90, 45, 120))   # vise une posture du bras
Côté microcontrôleur, le programme lit cette ligne, met à jour ses consignes d’asservissement, et répond, un travail qui relève des tutoriels de la famille MCU choisie (Arduino, ESP32, STM32…). Le protocole (le format des messages) est à définir au cadrage : simple et lisible d’abord, on l’enrichit ensuite.
Tip
Le partage des rôles donne aussi une stratégie de test : on valide le microcontrôleur seul (il asservit correctement sur des consignes injectées à la main), puis le SBC seul (il détecte et calcule sur des images de test), avant de brancher les deux. Deux bugs isolés valent mieux qu’un bug hybride.
Quand le SBC suffit seul
L’architecture bicéphale n’est pas toujours nécessaire. Le SBC peut piloter seul son GPIO quand le projet ne demande pas de temps réel serré :
- un enregistreur de données (data-logger) qui lit des capteurs lents et écrit dans un fichier ou une base ;
- un tableau de bord qui affiche l’état d’un système et le commande à distance ;
- un robot dont la commande tolère de la latence (un véhicule lent, un bras à mouvements posés).
À l’inverse, dès qu’il y a une boucle de régulation rapide ou un signal cadencé finement, on déporte cette partie sur un microcontrôleur. La frontière est celle de piloter les GPIO depuis Linux : l’OS s’intercale et ne garantit pas le temps réel.
Lancer le programme au démarrage
Dans une maquette, personne n’ouvre une session SSH pour lancer le script à la main : le Pi doit démarrer son programme tout seul à la mise sous tension. Le principe est simple : on enregistre le programme comme une tâche lancée au démarrage, pour que le robot soit autonome dès qu’il est alimenté.
La mise en place concrète (créer un service systemd, gérer son redémarrage, lire ses journaux) relève de l’administration Linux, hors du périmètre de ce wiki, comme le reste du sysadmin (cf. prise en main). La documentation officielle et un cours Linux détaillent le mécanisme. Ce qu’il faut retenir ici : prévoir, dès la conception, que le programme se lance seul, et qu’il se relance s’il plante.
Pièges
Alimenter le Pi et les moteurs sur la même source. Les moteurs provoquent des appels de courant qui font chuter la tension. Si le Pi partage cette alimentation, il subit des sous-tensions (redémarrages, corruption SD). Prévoir une alimentation dédiée pour la puissance, séparée de celle du Pi, avec une masse commune.
Couper l’alimentation sans arrêt propre. Le Pi écrit sur sa carte SD. Débrancher brutalement risque de la corrompre. Prévoir un arrêt propre (sudo poweroff), ou une coupure différée, dans le scénario d’usage.
Dépendre du réseau de la salle pour la démo. Le .local et le Wi-Fi d’école sont capricieux. Pour une démonstration fiable, utiliser un câble Ethernet direct, ou configurer le Pi en point d’accès autonome, à préparer en amont, pas le jour J.
Mettre du temps réel dans le SBC. Le piège conceptuel récurrent : croire que le Pi, parce qu’il est puissant, fera aussi bien qu’un microcontrôleur sur une boucle rapide. Il est puissant en calcul, pas en déterminisme. Garder l’asservissement côté microcontrôleur.
Protocole de liaison bâclé. Un format de messages ambigu entre SBC et MCU est une source de bugs difficiles. Définir un protocole clair (délimiteurs, accusés de réception, gestion des erreurs) dès le départ.
Voir aussi
- Raspberry Pi — hub du module SBC, et le choix MCU vs SBC
- Piloter les GPIO depuis Linux — la frontière du temps réel sous Linux
- Microcontrôleur — l’autre cerveau de l’architecture, pour le temps réel
- Bus de communication — UART / I2C / SPI, la liaison entre les deux
- Intégration et tests — valider l’assemblage des sous-ensembles